


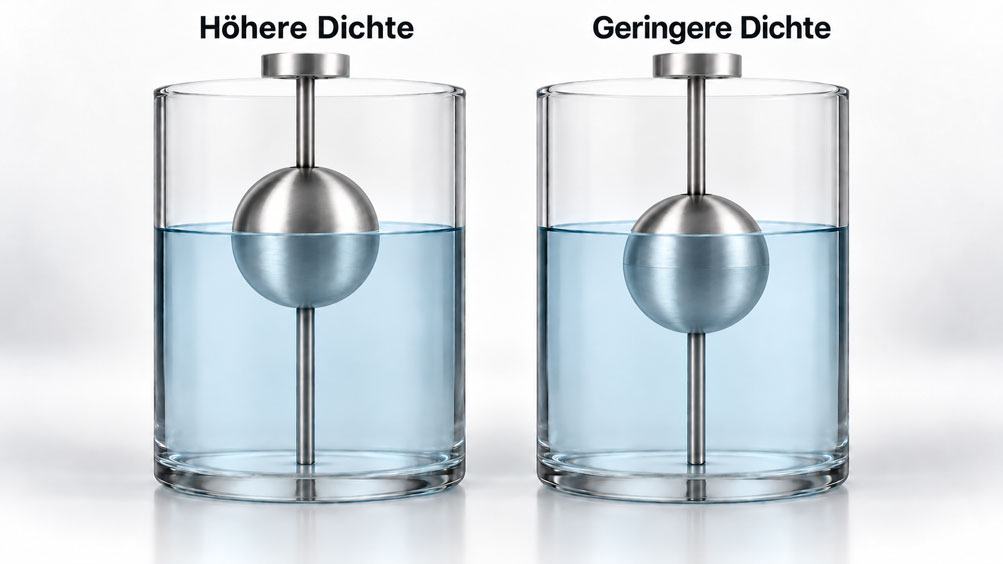
Ein Schwimmerschalter funktioniert bei der Inbetriebnahme mit Wasser einwandfrei. Nach dem Wechsel auf ein leichteres Prozessmedium meldet er den oberen Grenzstand jedoch später. Oder ein kontinuierlicher Füllstandtransmitter zeigt nach einer Temperaturänderung einen anderen Wert, obwohl eine unabhängige Vergleichsmessung kaum eine Pegeländerung erkennen lässt. In beiden Fällen kann die veränderte Eintauchtiefe des Schwimmers die Ursache sein.
Bei der Schwimmer-Füllstandmessung verbindet der Auftrieb die Flüssigkeitsoberfläche mit der Position eines mechanischen Körpers. Kontakte, Reed-Messketten und magnetostriktive Sensoren werten anschließend dessen Lage aus. Ändert sich die Dichte, verändert sich diese Zuordnung. Ein elektrisch einwandfreies Signal kann dadurch von der tatsächlichen Füllhöhe abweichen.
Für die Bewertung sind drei Fragen entscheidend: Schwimmt die gewählte Ausführung im gesamten Betriebsbereich zuverlässig auf? Wie weit verschiebt sich die Schwimmerposition gegenüber der Oberfläche? Und welche Folgen hat diese Verschiebung für Anzeige, Pumpensteuerung oder Alarmierung? Dieser Beitrag zeigt die Zusammenhänge und erläutert, wie sich Dichtewirkungen von Montagefehlern, Reibung und falscher Parametrierung unterscheiden lassen.
Inhaltsverzeichnis
- Die Messaufgabe eindeutig festlegen
- Welche Größe die verschiedenen Bauformen erfassen
- Auftrieb und Eintauchtiefe verstehen
- In welche Richtung sich der Schaltpegel verschiebt
- Ein Rechenbeispiel für wechselnde Dichte
- Grenzdichte und Funktionsreserve richtig bewerten
- Dichteänderungen im Betrieb erfassen
- Dichte von Viskosität, Belägen und Schaumeinflüssen unterscheiden
- Trennschichten und geschichtete Medien berücksichtigen
- Die Bedeutung der Behältergeometrie
- Montage, Bewegungsraum und Totbereiche prüfen
- Zusätzliche Dichtewirkungen im Bypass verstehen
- Kontinuierliche Messung und Auflösung richtig einordnen
- Schaltpunkt, Rückschaltpunkt und Hysterese definieren
- Was Parametrierung und Dichtekorrektur leisten können
- Die Messstelle unter realistischen Bedingungen prüfen
- Typische Beobachtungen systematisch diagnostizieren
- Alarmgrenzen und Reaktionsreserven auslegen
- Die geeignete Lösung für den Dichtebereich auswählen
- Passende Füllstandstechnik von ICS Schneider
- Fazit: Die gesamte Messkette bewerten
- Häufige Fragen zur Schwimmer-Füllstandmessung bei wechselnder Dichte
1. Die Messaufgabe eindeutig festlegen
Eine Grenzstandmeldung, eine kontinuierliche Füllhöhenanzeige und eine Bestandsmessung stellen unterschiedliche Anforderungen. Ein Schwimmerschalter soll bei einem definierten Flüssigkeitsstand einen Kontakt betätigen. Ein kontinuierlicher Geber soll die Füllhöhe über eine Messstrecke abbilden. Für eine Volumen- oder Massenanzeige kommen weitere Rechenschritte hinzu.
Vor der Geräteauswahl ist deshalb festzulegen, welche Abweichung die Anwendung toleriert. Bei einem großen Vorratsbehälter können wenige Millimeter für die Betriebsanzeige unkritisch sein. In einem flachen Dosierbehälter, nahe einem Überlauf oder bei einem engen Pumpenschaltband kann dieselbe Verschiebung relevant werden. Die Bewertung muss sich auf den tatsächlichen Prozess beziehen.
Außerdem braucht jeder Vergleich dieselbe Bezugsgröße: die Höhe über dem Behälterboden, den Abstand unter einer Dichtfläche oder die Position einer Flüssigkeitsgrenze. Eine Änderung der Anzeige lässt sich erst dann sinnvoll beurteilen, wenn Bezugsebene, Messrichtung und Betriebszustand dokumentiert sind.
2. Welche Größe die verschiedenen Bauformen erfassen
Bei einem vertikalen Magnetschwimmerschalter bewegt sich ein Schwimmer entlang eines Gleitrohres. Sein Magnet betätigt darin angeordnete Reedkontakte. Ein Reed-Füllstandtransmitter nutzt dagegen eine Messkette mit vielen Schaltpositionen. Ein magnetostriktiver Transmitter bestimmt die Magnetposition über ein Laufzeitverfahren. Allen diesen schwimmerbasierten Ausführungen ist gemeinsam, dass zuerst eine mechanische Schwimmerlage entsteht.
| Bauform | Was ausgewertet wird | Dichtewirkung |
|---|---|---|
| Vertikaler Magnetschwimmerschalter | Erreichen einer definierten Magnetposition am Kontakt | Der tatsächliche Flüssigkeitspegel beim Schalten verändert sich mit der Eintauchtiefe. |
| Seitlicher Hebelschwimmerschalter | Eine vorgegebene Hebel- beziehungsweise Schaltstellung | Auftrieb, Hebelgeometrie und gegebenenfalls Gegenkräfte bestimmen gemeinsam den Schaltpegel. |
| Reed-Füllstandtransmitter | Schwimmerposition über eine abgestufte Widerstandsmesskette | Die Positionsauflösung und die dichteabhängige Zuordnung zur Oberfläche sind getrennte Einflüsse. |
| Magnetostriktiver Füllstandtransmitter mit Schwimmer | Position des Schwimmermagneten | Eine hohe Positionsauflösung beseitigt die Änderung der Eintauchtiefe nicht. |
| Magnetischer Bypassanzeiger | Magnetposition eines Schwimmers in einer seitlichen Kammer | Zusätzlich zur Eintauchtiefe können unterschiedliche Zustände in Behälter und Bypass wirken. |
Die folgenden einfachen Gleichungen gelten für einen frei beweglichen, vertikal geführten Schwimmer ohne wesentliche Zusatzkräfte. Bei Hebelschwimmern, kabelgebundenen Schwimmerschaltern oder Verdrängersystemen ist die jeweilige Mechanik gesondert zu betrachten. Deren Verhalten lässt sich nicht unverändert aus der Eintauchtiefe eines frei schwimmenden Körpers ableiten.
3. Auftrieb und Eintauchtiefe verstehen
Der hydrostatische Auftrieb entspricht dem Gewicht der verdrängten Flüssigkeit. Für eine homogene Flüssigkeit und vernachlässigbaren Gasauftrieb gilt näherungsweise:
FA = ρ · g · Vverdrängt
Dabei bezeichnet ρ die Flüssigkeitsdichte, g die Erdbeschleunigung und Vverdrängt das verdrängte Flüssigkeitsvolumen. Im ruhenden Schwimmgleichgewicht entspricht diese Kraft der Gewichtskraft des Schwimmers:
ρ · g · Vverdrängt = mS · g
Vverdrängt = mS / ρ
Sinkt die Dichte, nimmt der Auftrieb bei zunächst unverändertem verdrängtem Volumen ab. Der Schwimmer taucht daraufhin tiefer ein. Im neuen Gleichgewicht trägt der Auftrieb wieder sein Gewicht. Entscheidend ist somit die veränderte Lage des Schwimmers gegenüber der Flüssigkeitsoberfläche.
Wie viele Millimeter dafür erforderlich sind, hängt von seiner Form ab. Bei einem von der Schwimmerunterkante bis zur Flüssigkeitsoberfläche konstanten wirksamen Querschnitt Aeff gilt näherungsweise t = mS / (ρ · Aeff). Bei Kugeln, gewölbten Enden und anderen Konturen verändert sich der Querschnitt mit der Eintauchtiefe. Hier sind Herstellerkennlinien oder die tatsächliche Volumen-Geometrie maßgeblich. Bei Ringschwimmern darf der flüssigkeitsgefüllte Innenraum nicht als verdrängendes Schwimmervolumen mitgerechnet werden.
4. In welche Richtung sich der Schaltpegel verschiebt
Für die Vorzeichenbetrachtung wird die Füllhöhe h vom Behälterboden nach oben gemessen. Die Eintauchtiefe t reicht von der Unterkante des Schwimmers bis zur Flüssigkeitsoberfläche. Der wirksame Magnetbezugspunkt liegt im festen Abstand a über dieser Unterkante. Seine Höhe beträgt dann:
zM = h − t + a
Schaltet ein fest eingebauter Kontakt bei der Magnetposition zS, ergibt sich für denselben Schaltvorgang und dieselbe Bewegungsrichtung:
hS = zS + t − a
Eine größere Eintauchtiefe verschiebt den tatsächlichen Flüssigkeitsschaltpegel nach oben. Bei geringerer Dichte muss die Flüssigkeit also höher stehen, damit der tiefer eingetauchte Schwimmermagnet dieselbe Schaltposition erreicht. Ein oberer Grenzstand kann dadurch beim Befüllen später gemeldet werden.
Bei unverändertem tatsächlichem Pegel ist die Wirkung auf eine kontinuierliche Anzeige umgekehrt: Der Magnet liegt tiefer. Eine auf die ursprüngliche Dichte abgeglichene, als Füllhöhe skalierte Anzeige zeigt entsprechend weniger an. Bei höherer Dichte kehren sich diese Änderungen um. Wird ein Einbaumaß von oben nach unten angegeben, hat dessen Zahlenänderung ein anderes Vorzeichen. Deshalb sollte die Bewertung immer zusätzlich als reale Pegelbewegung beschrieben werden.
5. Ein Rechenbeispiel für wechselnde Dichte
Ein idealisierter Schwimmer habe eine Masse von 80 g, einen konstanten wirksamen Verdrängungsquerschnitt von 20 cm² und eine Höhe von 80 mm. Gasauftrieb, Oberflächenspannung, Reibung und Verformung werden vernachlässigt. Die gesamte betrachtete Eintauchstrecke liegt im Bereich des konstanten Querschnitts. Diese Annahmen beschreiben ein Rechenmodell und keine konkrete Produktausführung.
Bei 1.000 kg/m³, entsprechend 1,00 g/cm³, muss der Schwimmer 80 cm³ verdrängen. Daraus folgen 40 mm Eintauchtiefe. Bei 800 kg/m³ benötigt er 100 cm³ verdrängtes Volumen und taucht 50 mm tief ein.
| Flüssigkeitsdichte | Verdrängtes Volumen | Eintauchtiefe | Änderung des realen Schaltpegels gegenüber 1.000 kg/m³ |
|---|---|---|---|
| 1.000 kg/m³ | 80,0 cm³ | 40,0 mm | 0,0 mm |
| 900 kg/m³ | 88,9 cm³ | 44,4 mm | +4,4 mm |
| 800 kg/m³ | 100,0 cm³ | 50,0 mm | +10,0 mm |
| 750 kg/m³ | 106,7 cm³ | 53,3 mm | +13,3 mm |
Ein bei der Referenzdichte auf 600 mm ausgelegter Schaltpegel läge unter diesen Modellbedingungen bei 800 kg/m³ bei 610 mm. Eine auf die Referenzdichte abgeglichene kontinuierliche Anzeige würde bei tatsächlich 600 mm Flüssigkeitshöhe dagegen 590 mm anzeigen.
Auch Herstellerunterlagen enthalten entsprechende Zusammenhänge: Für den dort beschriebenen KSR-Zylinderschwimmer V44A nennt eine Eintauchtiefentabelle 35 mm bei 1.000 kg/m³ und 43 mm bei 800 kg/m³. Die Differenz beträgt für diese Ausführung 8 mm. Solche Werte dürfen nur auf den dazugehörigen Schwimmer angewendet werden.
Eine Dichteänderung um 20 % bedeutet somit keinen pauschalen Fehler von 20 % des Füllstandmessbereichs. Die Abweichung entsteht aus Schwimmermasse, Form, Dichte und Bezugslage. Der Messbereich allein beschreibt sie nicht.
6. Grenzdichte und Funktionsreserve richtig bewerten
Die angegebene Grenzdichte beschreibt eine Einsatzgrenze des konkreten Schwimmers unter den festgelegten Bedingungen. Sie ist von der zulässigen Schaltpunkt- oder Anzeigeabweichung zu unterscheiden. Ein Schwimmer kann für das Medium grundsätzlich geeignet sein und trotzdem eine für die Anwendung relevante Änderung seiner Eintauchtiefe zeigen.
Auch die Definition der Grenzdichte muss gelesen werden. Im WIKA-Datenblatt LM 30.01 beziehen sich die entsprechenden Schwimmertabellen auf 85 % eingetauchtes Schwimmervolumen; die dort angegebene Nenndichte bezieht sich auf 50 %. Die tabellierte Grenzdichte ist damit nicht einfach die theoretische Dichte, bei der ein vollständig eingetauchter Körper gerade noch getragen würde. Die Definition ist hersteller- und ausführungsbezogen zu prüfen.
Im Betrieb muss die niedrigste tatsächlich auftretende Flüssigkeitsdichte berücksichtigt werden. Hinzu kommen mögliche Veränderungen durch Beläge, Flüssigkeitseintritt in einen beschädigten Hohlkörper, Reibung oder eingeschränkten Bewegungsraum. Eine pauschale prozentuale Reserve passt nicht zu jeder Konstruktion. Erforderlich ist eine geeignete Schwimmerausführung mit nachvollziehbarer Funktionsreserve und akzeptabler Lageänderung.
Die niedrigste Grenzdichte einer Produktfamilie gilt zudem nicht automatisch für jeden angebotenen Schwimmer. Werkstoff, Abmessungen, Druckfestigkeit und Temperaturbereich müssen zur konkret gewählten Kombination passen.
7. Dichteänderungen im Betrieb erfassen
Eine Dichteangabe bei Raumtemperatur reicht für einen beheizten Prozess häufig nicht aus. Benötigt werden Dichtewerte für die relevanten Temperatur- und Zusammensetzungsbereiche. Bei vielen Flüssigkeiten sinkt die Dichte mit steigender Temperatur. Rezepturwechsel, Konzentrationsänderungen, Lösungsmittelanteile oder eingetragene Fremdmedien können zusätzliche Veränderungen verursachen.
Für die Auslegung sollten Normalbetrieb, Anfahren, Abkühlen, Produktwechsel und gegebenenfalls Reinigung getrennt betrachtet werden. Dabei ist festzulegen, in welchen Zuständen die Messstelle welche Funktion erfüllen muss. Ein zur Funktionsprüfung eingesetztes Ersatzmedium braucht eine dokumentierte Bewertung seiner abweichenden Eigenschaften.
Temperatur kann gleichzeitig den tatsächlichen Pegel verändern: Dehnt sich eine vorhandene Flüssigkeitsmenge aus, steigt ihr Volumen. Bei unveränderter Masse gilt für ein homogenes Medium V = m / ρ. Die dadurch entstehende reale Pegeländerung kann sich mit dem Dichtefehler der Schwimmerlage überlagern. Eine Temperaturkorrelation allein beweist daher noch keinen Messfehler.
Bei hohen Drücken sind zusätzlich die mechanische Belastbarkeit des Schwimmers und gegebenenfalls der Auftrieb in der Gasphase zu berücksichtigen. Bei erheblicher Gasdichte reicht die vereinfachte Rechnung allein mit der Flüssigkeitsdichte nicht mehr aus. Für solche Bedingungen ist eine anwendungsspezifische Auslegung erforderlich.
8. Dichte von Viskosität, Belägen und Schaumeinflüssen unterscheiden
Dichte und Viskosität wirken unterschiedlich. Die Dichte bestimmt im idealen statischen Fall das erforderliche Verdrängungsvolumen. Die Viskosität beeinflusst vor allem die Bewegungsdynamik. Eine Messstelle, die nach ausreichend langer Beruhigung einen plausiblen Wert erreicht, bei schnellem Füllen aber deutlich nachläuft, sollte deshalb auf Strömungswiderstand, Führungsreibung und hydraulische Verzögerung geprüft werden.
Beläge können mehrere Wirkungen verbinden: Sie verändern Masse und Kontur des Schwimmers und können den Spalt zum Gleitrohr verengen. Ein beschädigter Hohlkörper kann durch eindringende Flüssigkeit schwerer werden. Ein solcher Fehler ähnelt einer Dichteänderung, bleibt aber unter Umständen nach dem Rückwechsel des Mediums bestehen. Schwimmerzustand und Beweglichkeit gehören daher zur Diagnose.
Gasblasen und Schaum benötigen eine eigene Bewertung. Ein für den Flüssigkeitspegel ausgelegter Schwimmer erfasst eine leichte Schaumschicht nicht zwangsläufig als deren Oberkante. Starke Begasung, anhaftende Blasen oder eine unruhige Zweiphasenzone können die Schwimmerbewegung beeinflussen. Eine einzelne Flüssigkeitsdichte bildet diese Verhältnisse nur eingeschränkt ab.
Auch Benetzung und Oberflächenspannung können insbesondere bei kleinen Schwimmern und engen Spalten zusätzliche Kräfte verursachen. Ein größerer Schwimmer allein löst solche Montage- oder Medienprobleme nicht zuverlässig.
9. Trennschichten und geschichtete Medien berücksichtigen
Bei zwei nicht mischbaren Flüssigkeiten ist zuerst zu klären, ob die obere Oberfläche oder die Trennschicht erfasst werden soll. Ein Oberflächenschwimmer muss auf der oberen Phase zuverlässig aufschwimmen. Ein dafür ausgelegter Trennschichtschwimmer sinkt dagegen in der leichteren oberen Phase ab und wird an der dichteren unteren Phase getragen.
Für einen vollständig von beiden Flüssigkeiten umgebenen Schwimmer setzt sich der Auftrieb aus den Anteilen beider Phasen zusammen. Seine mittlere Dichte muss für diese Funktionsweise zwischen den beiden Flüssigkeitsdichten liegen. Ändert sich eine der Dichten, verändert sich die Lage relativ zur Grenzfläche. Bei kleinem Dichteunterschied reagiert diese Zuordnung besonders empfindlich.
Deshalb werden die Dichtebereiche beider Phasen und die kleinste relevante Dichtedifferenz benötigt. Auch die Dicke der oberen Schicht, Emulsionszonen und die Möglichkeit eines vollständigen Produktwechsels sind wichtig. Eine breite Übergangszone liefert unter Umständen keine eindeutig definierte Grenzfläche. Ein zusätzlicher elektronischer Kanal allein macht einen vorhandenen Oberflächenschwimmer noch nicht für eine Trennschichtmessung geeignet.
10. Die Bedeutung der Behältergeometrie
Die Behälterform verändert das ideale Auftriebsgleichgewicht eines frei schwimmenden Körpers nicht unmittelbar. Sie bestimmt jedoch Einbauraum, Strömungsverhältnisse und die betriebliche Bedeutung einer Pegelabweichung. Für einen Behälter mit konstantem horizontalem Querschnitt AB gilt:
ΔV = AB · Δh
Bei 2 m² Behälterquerschnitt entsprechen 10 mm Pegelverschiebung bereits 20 l. Das ist eine geometrische Umrechnung unter der Annahme eines konstanten Querschnitts. In einem liegenden Zylindertank, einem konischen Behälterboden oder einem Behälter mit Einbauten hängt das zusätzliche Volumen dagegen vom jeweiligen Füllstand ab. Hier ist die Behälterkennlinie V(h) erforderlich.
Für eine Massenanzeige kommt bei homogener Flüssigkeit die Beziehung m = ρ · V hinzu. Eine präzise Schwimmerposition genügt dafür allein nicht. Werden Füllhöhe, Volumen und Masse in derselben Steuerung angezeigt, müssen die Dichtekorrektur der Schwimmerlage und die Dichteverwendung zur Massenberechnung getrennt nachvollziehbar bleiben.
11. Montage, Bewegungsraum und Totbereiche prüfen
Ein Schwimmer muss den gesamten benötigten Weg frei zurücklegen können. Zu prüfen sind Abstand zur Behälterwand, Stutzengeometrie, Gleitrohrausrichtung, innere Einbauten und die Einwirkung von Zulauf oder Rührwerk. Seitliche Strömungskräfte können einen geführten Schwimmer gegen das Rohr drücken und die Bewegung behindern.
Eine geringere Dichte verändert außerdem die Lage des gesamten Schwimmerkörpers zum gewünschten Flüssigkeitsschaltpegel. Anschläge und konstruktive Totbereiche müssen deshalb mit der tatsächlichen Eintauchlage zusammenpassen. Ein nominell passender Messbereich garantiert noch nicht, dass alle vorgesehenen Grenzstände mechanisch erreichbar sind.
Bei langen oder schräg eingebauten Gleitrohren sind zulässige Einbaulage und Abstützung aus der konkreten Dokumentation zu übernehmen. Wird ein Schwimmer zur Montage abgenommen, sind Einbaurichtung, Magnetlage und Anschlagposition anschließend wiederherzustellen. Ein Ersatzschwimmer ist nach seiner vollständigen Ausführung auszuwählen; ein ähnlicher Außendurchmesser belegt die Austauschbarkeit nicht.
Ein Schutz- oder Beruhigungsrohr kann Strömungseinflüsse mindern. Seine Verbindung zum Prozess muss aber ausreichend schnell einen Pegelausgleich ermöglichen. Sonst entsteht eine zusätzliche Verzögerung, die besonders bei Alarmfunktionen berücksichtigt werden muss.
12. Zusätzliche Dichtewirkungen im Bypass verstehen
Beim Bypassanzeiger bewegt sich der Schwimmer in einer seitlich angeschlossenen Kammer. Hier sind zwei Effekte getrennt zu prüfen: die Eintauchtiefe im Kammermedium und der mögliche Unterschied zwischen Kammerpegel und Behälterpegel.
Für einen vereinfachten statischen Fall mit gleicher Gasraumdruckbelastung, vernachlässigbarer Gasdichte und jeweils homogener Flüssigkeit ergibt sich aus dem Druckgleichgewicht am unteren Anschluss:
ρBehälter · HBehälter = ρBypass · HBypass
Die beiden Höhen werden dabei von derselben unteren Anschluss-Bezugsebene bis zur jeweiligen Oberfläche gemessen. Ist das Medium im Bypass beispielsweise kälter und dadurch dichter als im Behälter, kann der tatsächliche Bypasspegel niedriger liegen. Zusätzlich verändert die dortige Dichte die Schwimmereintauchung. Die beiden Beiträge können sich verstärken oder teilweise entgegenwirken.
Nach einem Produktwechsel kann in einer schlecht durchströmten Kammer außerdem eine andere Zusammensetzung verbleiben. Abgesperrte oder zugesetzte Verbindungen, Gasansammlungen und Temperaturunterschiede sind deshalb vor jeder Offsetkorrektur zu prüfen. Die einfache Gleichung beschreibt keine beliebige Anschlussanordnung oder Zweiphasensituation.
Eine übereinstimmende lokale Magnetanzeige und ein Fernsignal bestätigen zunächst nur, dass beide denselben Schwimmer ähnlich erfassen. Ein gemeinsamer hydraulischer oder mechanischer Fehler kann in beiden Anzeigen gleichzeitig enthalten sein.
13. Kontinuierliche Messung und Auflösung richtig einordnen
Eine fein auflösende Elektronik kann die Position des Schwimmermagneten sehr genau erfassen. Die Flüssigkeitsoberfläche ergibt sich jedoch erst aus dieser Position und der zugehörigen Schwimmerlage. Die Auflösung des Wegmessprinzips ist deshalb keine Aussage über die vollständige Messunsicherheit der Füllhöhe.
Bei einer Reed-Messkette beeinflusst die konstruktive Abstufung die räumliche Auflösung. Ein nachgeschalteter Transmitter kann daraus beispielsweise ein Signal von 4 … 20 mA erzeugen. Die Skalierung ändert dabei weder die Kontaktabstände noch die Eintauchtiefe. Bei magnetostriktiver Auswertung entfällt diese Reed-Abstufung als Messprinzip; die dichteabhängige Schwimmerlage bleibt weiterhin Bestandteil der Messkette.
Für eine belastbare Bewertung werden daher mehrere Beiträge betrachtet: Positionsmessung, mechanischer Einbau, Schwimmerkennlinie, Dichtebereich und dynamische Einflüsse. Wird nur das Stromsignal mit einem Simulator geprüft, ist damit die elektronische Verarbeitung überprüft. Der Bezug zur realen Flüssigkeitsoberfläche ist dadurch noch nicht nachgewiesen.
14. Schaltpunkt, Rückschaltpunkt und Hysterese definieren
Eine eindeutige Schaltpunktangabe enthält Bezugsebene, Maßrichtung, Bewegungsrichtung, Kontaktfunktion und Referenzbedingungen. Zusätzlich muss klar sein, ob das angegebene Maß den tatsächlichen Flüssigkeitsschaltpegel oder eine konstruktive Position beschreibt. Hersteller können die erforderliche Eintauchkorrektur bereits in ihrer Auslegung berücksichtigen.
WIKA beschreibt für die Spezifikation bestimmter Schwimmerschalter beispielsweise den Einbau von oben, die Bemaßung ab Dichtkante, steigendes Niveau und eine Referenzdichte von 1,00 g/cm³. Für den konkreten Auftrag sind die vereinbarten Bedingungen maßgeblich. Sie dürfen bei einer späteren Prüfung mit anderem Medium nicht stillschweigend ersetzt werden.
Die Hysterese ist der Unterschied zwischen den zugehörigen Schalt- und Rückschaltpegeln. Sie ist getrennt vom Dichteversatz zu dokumentieren. Unter idealisierten Bedingungen kann eine Dichteänderung beide Pegel ähnlich verschieben, während ihr Abstand weitgehend erhalten bleibt. Zusätzliche Reibung oder Anhaftung kann dagegen auch diesen Abstand verändern.
Für eine Pumpensteuerung ist außerdem zwischen der geräteeigenen Hysterese und dem bewusst festgelegten Abstand zwischen Pumpen-Ein- und Ausschaltgrenze zu unterscheiden. Dieser betriebliche Abstand darf nicht aus einer pauschal angenommenen Reed-Hysterese abgeleitet werden.
15. Was Parametrierung und Dichtekorrektur leisten können
Bei einem kontinuierlichen Signal kann eine Offsetkorrektur die Anzeige an einen bekannten Referenzzustand anpassen. Ein einmaliger Abgleich kompensiert jedoch nur den darin enthaltenen Versatz. Ändert sich anschließend die Dichte, kann erneut eine Abweichung auftreten.
Eine variable Korrektur setzt eine geeignete Schwimmerkennlinie, eine ausreichend bekannte aktuelle Dichte und eine dafür vorgesehene Auswertung voraus. Ein Temperaturwert genügt nur dann, wenn die Beziehung zwischen Temperatur und Dichte für das konkrete Medium einschließlich seiner Zusammensetzung bekannt ist. Eine automatische Dichtekompensation darf aus dem Vorhandensein einer digitalen Schnittstelle nicht abgeleitet werden.
Ein einfacher fest eingebauter Reedkontakt besitzt keinen frei parametrierbaren analogen Nullpunkt. Änderungen der SPS-Skalierung verschieben seine reale Ansprechhöhe nicht. Ein mechanischer Umbau, ein anderer Schwimmer oder eine geänderte Kontaktposition erfordern eine dafür geeignete Konstruktion und anschließende Funktionsprüfung.
Auch bei einem aus dem Analogsignal gebildeten Softwaregrenzwert muss die gesamte Zuordnung stimmen. Eine Korrektur kann einen bekannten, reproduzierbaren Dichteversatz behandeln. Sie kann einen klemmenden Schwimmer, fehlenden Auftrieb oder eine abgesperrte Bypasskammer nicht als funktionsfähige Messung ersetzen.
16. Die Messstelle unter realistischen Bedingungen prüfen
Eine aussagekräftige Prüfung verbindet den tatsächlichen Flüssigkeitsstand mit dem mechanischen Verhalten und dem elektrischen Ergebnis. Das bloße Bewegen des Schwimmers von Hand prüft wesentliche Teile der Schaltfunktion, bildet den Auftrieb im Betriebsmedium aber nicht ab.
- Ausführung und Bezug dokumentieren: Gerät, Schwimmertyp, Einbaumaße, Anschläge, Referenzdichte, Kontaktfunktionen und aktuelle Parametrierung erfassen.
- Betriebszustände festlegen: Relevante Dichte- und Temperaturgrenzen sowie Produktwechsel bestimmen. Ersatzmedien nur mit bewerteter Übertragbarkeit verwenden.
- Geeigneten Pegelbezug herstellen: Eine unabhängige Referenz wählen, deren eigene Dichte- und Temperatureinflüsse bekannt sind. Ein unkompensierter hydrostatischer Messwert ist bei Dichtewechsel kein automatisch richtiger Vergleich.
- Statische Schalt- und Messwerte erfassen: Pegel langsam anheben und absenken, beruhigte Zustände abwarten und reale Höhe, Temperatur, Dichte, Anzeige und Kontaktzustand gemeinsam protokollieren.
- Dynamisches Verhalten prüfen: Den vorgesehenen Betrieb mit seinen Füll- und Entleerungsgeschwindigkeiten beurteilen und die Verzögerung gegenüber der statischen Prüfung bestimmen.
- Die vollständige Funktion nachweisen: Signalverarbeitung, Alarmmeldung und zugehörige Anlagenreaktion nach dem festgelegten Prüfablauf kontrollieren und die freigegebenen Einstellungen dokumentieren.
Ein Vergleich bei mindestens zwei repräsentativen Dichten macht einen systematischen Versatz sichtbar. Bei stark nichtlinearer Schwimmergeometrie oder großem Betriebsbereich können weitere Prüfpunkte erforderlich sein. Entscheidend ist, ob die vorgesehenen Extremzustände ausreichend abgedeckt sind.
Mechanische Kontrollen und Eingriffe erfolgen unter den dafür vorgesehenen sicheren Anlagenbedingungen und nach der jeweiligen Betriebsanleitung. Nach einem Schwimmertausch oder einer Änderung der Einbaulage ist der Bezug zur Flüssigkeitshöhe erneut zu prüfen.
17. Typische Beobachtungen systematisch diagnostizieren
Ein Dichteproblem zeigt sich häufig als reproduzierbarer Zusammenhang zwischen Betriebszustand und Pegelversatz. Eine schwergängige Führung fällt eher durch Verzögerungen, Sprünge oder veränderte Rückschaltpunkte auf. Diese Muster liefern Hinweise, ersetzen jedoch keine Prüfung am konkreten Aufbau.
| Beobachtung | Mögliche Ursache | Sinnvolle Prüfung |
|---|---|---|
| Oberer Grenzstand wird nach Wechsel auf ein leichteres Medium bei höherem realem Pegel gemeldet. | Größere Eintauchtiefe bei geringerer Dichte. | Betriebsdichte und tatsächlichen Schaltpegel mit Referenzzustand und Schwimmerkennlinie vergleichen. |
| Kontinuierliche Anzeige verschiebt sich bei gleichem Referenzpegel reproduzierbar mit dem Medium. | Dichteabhängiger Magnetversatz. | Rohsignal, Referenzpegel und Dichte bei beruhigten Bedingungen gemeinsam erfassen. |
| Abweichung nimmt bei schnellem Füllen zu und klingt im Stillstand ab. | Viskose Verzögerung, eingeschränkter Pegelausgleich oder Dämpfung. | Statische und dynamische Prüfung vergleichen; Verbindungen und Filterzeiten prüfen. |
| Anzeige springt oder der Schwimmer löst sich erst nach größerer Pegeländerung. | Reibung, Beläge, Verkanten oder Berührung mit Einbauten. | Bewegungsfreiheit und Zustand von Schwimmer und Führung kontrollieren. |
| Versatz bleibt nach Rückkehr zum ursprünglichen Medium bestehen. | Belag, beschädigter Schwimmer, verschobene Montage oder geänderte Skalierung. | Mechanischen Zustand und dokumentierte Einstellungen mit dem Ausgangszustand vergleichen. |
| Lokale Bypassanzeige und Fernsignal stimmen überein, der Behälterpegel weicht ab. | Gemeinsamer Schwimmerfehler oder abweichender Zustand in der Bypasskammer. | Unabhängigen Behälterpegel, Temperatur, Mediumsaustausch und Anschlussdurchgängigkeit prüfen. |
| Schalt- und Rückschaltpunkt liegen ungewöhnlich weit auseinander. | Zusätzliche mechanische Hysterese oder ungeeignete Ausführung. | Beide Bewegungsrichtungen unter gleichen Bedingungen mit den Sollwerten vergleichen. |
| Schwimmer bewegt sich, das erwartete elektrische Signal fehlt. | Kontakt-, Anschluss- oder Auswertefehler; unpassende Magnetanordnung. | Schaltplan, Schwimmertyp, Kontaktfunktion und Signalweg prüfen. |
Eine hilfreiche Diagnose trennt nacheinander die tatsächliche Flüssigkeitshöhe, die Schwimmerposition, das Sensorsignal und die Anzeige beziehungsweise Schaltreaktion. So lässt sich eingrenzen, an welcher Stelle der Messkette die Abweichung entsteht.
18. Alarmgrenzen und Reaktionsreserven auslegen
Für einen oberen Grenzstand ist beim betrachteten vertikal geführten Schwimmer besonders die geringe Betriebsdichte zu prüfen: Sie kann den realen Ansprechpegel nach oben verschieben. Für einen unteren Grenzstand kann umgekehrt eine höhere Dichte ungünstig sein, weil der Schwimmer weniger tief eintaucht und der entsprechende Kontakt beim Entleeren erst bei einem niedrigeren tatsächlichen Pegel erreicht wird. Beide Dichtegrenzen sind daher relevant.
Die verbleibende Reserve zwischen Alarmierung und unzulässigem Zustand muss außerdem Montageabweichungen, weitere Messunsicherheiten und dynamische Verzögerungen berücksichtigen. Bei einer Überfüllvermeidung gehört dazu die Flüssigkeitsmenge, die nach dem Erkennen des Grenzstands noch zufließt.
Bei näherungsweise konstantem Nettozulauf gilt als einfache Abschätzung:
ΔVNachlauf = Qnetto · tReaktion
Die Reaktionszeit umfasst die wirksamen Verzögerungen von Messung, Signalverarbeitung und Anlagenreaktion bis zum Ende des betrachteten Nachlaufs. Das Volumen ist über die Behältergeometrie in zusätzliche Pegelhöhe umzurechnen. Bei zeitlich veränderlichem Zulauf ist dessen Verlauf zu berücksichtigen.
Eine stärkere Dämpfung oder längere Entprellzeit kann unruhige Signale beruhigen, vergrößert aber möglicherweise die Reaktionszeit. Sie beseitigt keinen statischen Dichteversatz. Für Schutzfunktionen sind die erforderliche Geräteeignung, Unabhängigkeit und Prüfung gesondert festzulegen. Zwei Signale desselben Schwimmers teilen dessen mechanische Fehlerursachen.
19. Die geeignete Lösung für den Dichtebereich auswählen
Die Auswahl beginnt mit dem zulässigen Pegelfehler und dem vollständigen Dichtebereich. Anschließend werden Schwimmerkennlinie, mechanischer Freiraum und Prozessbedingungen geprüft. Erst danach folgen Messbereich, Signalart und elektrische Integration.
Ein günstiges Verhältnis zwischen Schwimmermasse und verdrängendem Querschnitt an der Flüssigkeitsoberfläche kann die Empfindlichkeit der Eintauchtiefe gegenüber Dichteänderungen verringern. Ein größeres Gesamtvolumen allein ist noch kein ausreichendes Auswahlkriterium. Zusätzliche Druckfestigkeit, andere Werkstoffe oder eine andere Kontur können die Masse und damit das Verhalten ebenfalls verändern.
Bleibt die mögliche Verschiebung einschließlich weiterer Einflüsse innerhalb der zulässigen Grenzen, ist eine passende Schwimmerlösung gut bewertbar. Bei engeren Anforderungen kommen eine andere Schwimmerausführung, eine nachgewiesene Korrektur einer kontinuierlichen Messung oder ein anderes Messprinzip in Betracht. Dessen eigene Mediums- und Einbaueinflüsse sind dann erneut zu prüfen.
Eine sinnvolle Anfrage benennt deshalb die zulässige Abweichung direkt in Millimetern oder als funktionale Grenze. Die Angabe „möglichst genau“ lässt offen, ob eine ruhige Betriebsanzeige, eine belastbare Bestandsmessung oder ein zuverlässig eingehaltenes Alarmschaltniveau benötigt wird.
20. Passende Füllstandstechnik von ICS Schneider
20.1 WIKA FLS: definierte Grenzstände mit Magnetschwimmer erfassen
Die WIKA FLS Schwimmerschalter für vertikalen Einbau arbeiten mit einem Magnetschwimmer und Reedkontakten im Gleitrohr. Je nach Ausführung stehen mehrere Schaltpunkte und unterschiedliche Kontaktfunktionen zur Verfügung. Für wechselnde Dichten sind insbesondere Schwimmerausführung, Referenzbedingungen und tatsächliche Flüssigkeitsschaltpegel festzulegen.
20.2 WIKA FLR-S, FLR-P und FLR-H: Schwimmerposition über eine Reed-Messkette übertragen
Die Reed-Füllstandstransmitter WIKA FLR-S, FLR-P und FLR-H erfassen die Schwimmerposition über eine Widerstandsmesskette. Sie eignen sich für eine quasikontinuierliche Füllstanderfassung; die Signalumsetzung richtet sich nach der gewählten Ausführung. Bei der Bewertung werden die Abstufung der Messkette und die dichteabhängige Schwimmerlage getrennt betrachtet.
20.3 WIKA FLM-CA: hochauflösende magnetostriktive Positionsmessung
Der WIKA FLM-CA Magnetostriktiv-Füllstandstransmitter verbindet eine kompakte Bauform mit kontinuierlicher Erfassung der Magnetschwimmerposition. Er ist für Anwendungen interessant, bei denen die Positionsauflösung eine wichtige Rolle spielt. Die Auswahl muss zusätzlich zeigen, wie sich der verwendete Schwimmer bei den vorgesehenen Dichten zur Flüssigkeitsoberfläche verhält.
20.4 WIKA BNA: lokale Anzeige mit optionaler Signalübertragung
Der WIKA BNA Bypass-Niveaustandsanzeiger nutzt einen Schwimmer in einer seitlich angeschlossenen Kammer und eine außenliegende Magnetanzeige. Je nach Ausführung lassen sich Transmitter und Magnetschalter ergänzen. Bei wechselnder Dichte sind sowohl die Schwimmerauslegung als auch Temperatur und Mediumszustand im Bypass zu prüfen.
Eine Übersicht weiterer Geräte und Messprinzipien bietet die Kategorie Füllstandmesstechnik. Für die konkrete Auswahl sind stets die Einsatzgrenzen der vollständigen Geräteausführung maßgeblich.
21. Fazit: Die gesamte Messkette bewerten
Schwimmer-Füllstandmessung benötigt eine verlässliche Zuordnung zwischen Flüssigkeitsoberfläche, Schwimmerlage und elektrischem beziehungsweise optischem Ergebnis. Eine Dichteänderung verändert zunächst das erforderliche Verdrängungsvolumen. Daraus entstehen eine andere Eintauchtiefe und gegebenenfalls ein veränderter tatsächlicher Schaltpegel.
Ob diese Verschiebung akzeptabel ist, entscheidet die Anwendung. Mindestdichte, Positionsauflösung, Behältergeometrie und Reaktionsreserve beantworten dabei unterschiedliche Fragen. Eine belastbare Auslegung berücksichtigt sie gemeinsam und überprüft die Funktion unter repräsentativen Betriebsbedingungen.
Messaufgabe festlegen → Betriebsdichten bestimmen → Schwimmerkennlinie prüfen → realen Schaltpegel bewerten → Einbau und Dynamik berücksichtigen → Funktion nachweisen
Der wichtigste praktische Grundsatz lautet damit: Ein zuverlässig schaltender Kontakt bestätigt erst dann den gewünschten Flüssigkeitsgrenzstand, wenn die Schwimmerlage im tatsächlichen Betriebsmedium berücksichtigt wurde.
22. Häufige Fragen zur Schwimmer-Füllstandmessung bei wechselnder Dichte
22.1 Warum verschiebt sich der Schaltpunkt, obwohl der Kontakt fest eingebaut ist?
Der Kontakt reagiert auf eine Magnetposition. Ändert sich die Flüssigkeitsdichte, verändert sich die Eintauchtiefe des Schwimmers. Der Magnet erreicht den fest eingebauten Kontakt deshalb bei einer anderen tatsächlichen Flüssigkeitshöhe.
22.2 Bedeutet eine geringere Dichte grundsätzlich einen höheren Schaltpegel?
Für den hier betrachteten frei beweglichen, vertikal geführten Schwimmer bei gleicher Schalt- und Bewegungsrichtung gilt das näherungsweise. Hebelschwimmer, zusätzliche mechanische Kräfte und andere Bauformen erfordern eine gesonderte Betrachtung. Auch die Maßrichtung in der Zeichnung muss eindeutig sein.
22.3 Wird der obere Alarm bei einem leichteren Medium früher oder später ausgelöst?
Bei unveränderter Kontaktposition wird der obere Alarm im beschriebenen vertikalen Aufbau beim Befüllen bei einem höheren tatsächlichen Flüssigkeitsstand erreicht. Er kann also später auslösen. Die dadurch verringerte Reserve bis zum maximal zulässigen Pegel ist zu bewerten.
22.4 Warum kann eine hohe Dichte für einen unteren Grenzstand ungünstig sein?
Ein Schwimmer taucht bei höherer Dichte weniger tief ein. Er erreicht eine feste untere Magnetposition beim Entleeren deshalb erst bei einer niedrigeren Flüssigkeitshöhe. Für einen Trockenlaufschutz muss die verbleibende Flüssigkeitsreserve unter diesen Bedingungen ausreichen.
22.5 Reicht es aus, wenn die Flüssigkeitsdichte über der Grenzdichte liegt?
Damit ist zunächst nur eine grundlegende Auslegungsbedingung angesprochen. Zusätzlich müssen zulässige Pegelabweichung, Druck, Temperatur, Werkstoffverträglichkeit, Bewegungsfreiheit und Dynamik passen. Auch die Definition der Grenzdichte ist dem konkreten Datenblatt zu entnehmen.
22.6 Kann man aus einer Dichteänderung direkt einen prozentualen Füllstandfehler ableiten?
Eine allgemeine Umrechnung ist nicht möglich. Die Dichte verändert das benötigte Verdrängungsvolumen. Erst die Schwimmergeometrie bestimmt daraus die Änderung der Eintauchtiefe. Ein Dichteunterschied von beispielsweise 20 % ist deshalb kein pauschaler Fehler von 20 % des Messbereichs.
22.7 Kann ein in Wasser geprüfter Schwimmerschalter anschließend in Öl eingesetzt werden?
Das hängt von der konkreten Ölsorte, Betriebsdichte, Viskosität, Temperatur, Werkstoffverträglichkeit und Geräteausführung ab. Eine Wasserprüfung allein bestätigt weder die richtige Eintauchtiefe noch den gewünschten Schaltpegel im Öl. Die Übertragbarkeit der Prüfung muss bewertet werden.
22.8 Ist eine magnetostriktive Füllstandmessung mit Schwimmer dichteunabhängig?
Die magnetostriktive Auswertung erfasst die Position des Magneten. Die mechanische Lage dieses Magneten gegenüber der Flüssigkeitsoberfläche hängt jedoch vom Schwimmerauftrieb ab. Die Positionsmessung und die Zuordnung zur tatsächlichen Oberfläche müssen deshalb getrennt bewertet werden.
22.9 Kann die SPS die Dichteabweichung automatisch korrigieren?
Nur wenn die erforderlichen Informationen und eine geeignete Auswertung vorhanden sind. Dazu gehören eine passende Schwimmerkennlinie und eine verlässliche aktuelle Dichte beziehungsweise ein dafür gültiges Stoffmodell. Ein fest eingebauter einfacher Reedkontakt erhält durch eine SPS-Korrektur keine andere reale Ansprechhöhe.
22.10 Reicht eine Temperaturmessung für die Korrektur aus?
Sie kann ausreichen, wenn die Dichte-Temperatur-Beziehung des konkreten Mediums bekannt und seine Zusammensetzung ausreichend konstant ist. Bei Rezepturwechseln, Konzentrationsänderungen oder geschichteten Medien kann derselbe Temperaturwert zu unterschiedlichen Dichten gehören.
22.11 Ist ein größerer Schwimmer immer weniger empfindlich gegen Dichteänderungen?
Entscheidend sind Masse, Kontur und wirksamer Verdrängungsquerschnitt im Bereich der Oberfläche. Ein größerer Schwimmer kann zugleich schwerer sein oder eine andere Geometrie besitzen. Seine tatsächliche Eintauchkennlinie ist aussagekräftiger als das Außenmaß allein.
22.12 Woran erkennt man einen Viskositätseinfluss statt eines Dichteversatzes?
Eine mit der Füllgeschwindigkeit zunehmende und nach Beruhigung abklingende Abweichung spricht eher für einen dynamischen Einfluss. Ein unter gleichen ruhigen Bedingungen reproduzierbarer Versatz kann zur Dichte passen. Reibung, Beläge und Temperaturwirkungen müssen dabei mitgeprüft werden.
22.13 Kann ein Schwimmer die Oberkante einer Schaumschicht messen?
Ein für den Flüssigkeitsstand ausgelegter Schwimmer liefert dafür keinen allgemeinen Nachweis. Die Tragfähigkeit und Struktur des Schaums unterscheiden sich von der Flüssigkeit. Soll ausdrücklich die Schaumoberkante erfasst werden, muss die Messaufgabe mit geeigneten Verfahren gesondert geprüft werden.
22.14 Warum kann ein Bypassanzeiger trotz frei beweglichem Schwimmer falsch anzeigen?
Der Pegel in der Kammer kann durch Temperatur- oder Zusammensetzungsunterschiede vom Behälterpegel abweichen. Auch gestörter Pegelausgleich ist möglich. Zusätzlich wirkt die Eintauchtiefe des Schwimmers. Freie Beweglichkeit allein bestätigt deshalb noch keinen korrekten Bezug zum Behälter.
22.15 Kann derselbe Schwimmer Oberfläche und Trennschicht erfassen?
Die Aufgaben erfordern unterschiedliche Auftriebsbedingungen. Ein Trennschichtschwimmer muss auf beide Phasen und deren Dichtebereiche abgestimmt sein. Für die gleichzeitige Erfassung werden geeignete Gerätekonzepte und gegebenenfalls unterschiedliche Schwimmer benötigt.
22.16 Welche Angaben gehören in ein Schaltpunkt-Prüfprotokoll?
Geräte- und Schwimmerausführung, Bezugsebene, Einbaumaße, Medium, Dichte, Temperatur, Bewegungsrichtung, tatsächlicher Schalt- und Rückschaltpegel sowie Kontaktzustand gehören zusammen. Bei dynamischen Prüfungen sind außerdem Füllgeschwindigkeit und wirksame Verzögerungen relevant.
22.17 Wann ist nach einem Produktwechsel eine erneute Bewertung erforderlich?
Wenn Dichte, Viskosität, Temperatur, Werkstoffverträglichkeit oder Ablagerungsneigung außerhalb des bereits bewerteten Bereichs liegen. Ebenso nach Änderungen an Schwimmer, Montage, Kontaktposition oder Parametrierung. Maßgeblich ist, ob die dokumentierte Auslegung den neuen Zustand weiterhin abdeckt.
22.18 Welche Angaben benötigt ICS Schneider für die Auswahl?
Benötigt werden Messaufgabe, Medium und Zusammensetzung, minimale und maximale Betriebsdichte, Temperatur- und Druckbereich, Viskosität sowie Hinweise zu Schaum, Gasanteilen, Feststoffen und Ablagerungen. Hinzu kommen Behälterzeichnung, Anschluss, Einbaulage, Messstrecke, gewünschte Schaltpegel samt Bezugsebene und zulässige Abweichung. Für die Integration sind Signalart, Kontaktfunktion, Anlagenreaktion und gegebenenfalls geforderte Zulassungen anzugeben. Bei Trennschichten werden die Eigenschaften beider Phasen benötigt.