

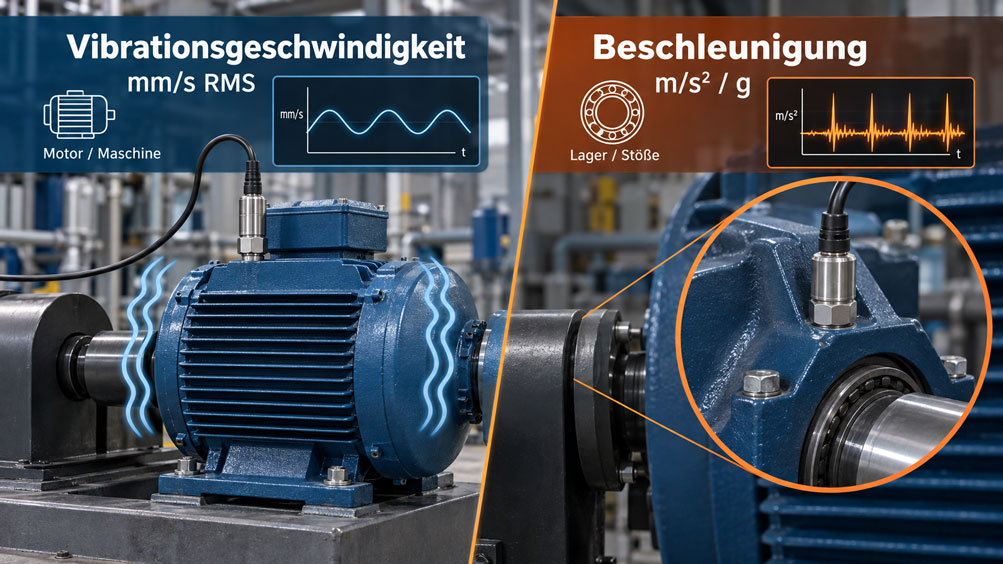
Ein Elektromotor in einer Produktionsanlage wird regelmäßig auf ungewöhnliche Schwingungen kontrolliert. Die gemessene Schwinggeschwindigkeit liegt seit Monaten nahezu unverändert bei 2,0 mm/s RMS. Trotzdem entstehen erste Schäden am Wälzlager.
Bei einer zusätzlichen Beschleunigungsmessung zeigt sich, dass hochfrequente Schwingungsanteile zugenommen haben. Diese Veränderungen waren im bisher überwachten Geschwindigkeits-Gesamtwert kaum erkennbar.
Das Beispiel zeigt eine typische Herausforderung der Maschinenzustandsüberwachung: Schwinggeschwindigkeit und Schwingbeschleunigung beschreiben dieselbe mechanische Bewegung, gewichten ihre Frequenzanteile jedoch unterschiedlich.
Für die allgemeine Bewertung von Motoren, Pumpen und Maschinen wird häufig der Effektivwert der Schwinggeschwindigkeit verwendet. Bei Stößen, schnellen Bewegungsänderungen und frühen Wälzlagerfehlern liefert die Beschleunigungsmessung oft zusätzliche Informationen.
Entscheidend sind neben dem Messwert auch Frequenzbereich, Sensorbefestigung, Maschinenbauart und Auswerteverfahren. Dieser Beitrag erklärt die Unterschiede, zeigt die mathematischen Zusammenhänge und unterstützt bei der Auswahl geeigneter Schwingungssensoren.
Inhaltsverzeichnis
- Messaufgabe und Maschinenzustand
- Schwingweg, Geschwindigkeit und Beschleunigung
- Vibrationsgeschwindigkeit in mm/s RMS
- Schwingbeschleunigung in m/s² und g
- Warum die Frequenz entscheidend ist
- Kennwert passend zur Messaufgabe auswählen
- Wälzlager und hochfrequente Stoßimpulse
- Praxisbeispiel: Geschwindigkeit und Beschleunigung umrechnen
- Motoren, Unwucht und Fehlausrichtung
- Pumpen, Getriebe und unterschiedliche Maschinen
- Beschleunigungssensoren und Messprinzipien
- Messbereich und Empfindlichkeit
- Frequenzbandbreite und Abtastrate
- RMS, Spitzenwert und Crest-Faktor
- FFT-Analyse und Hüllkurvenverfahren
- Sensorposition und mechanische Befestigung
- Signalübertragung und digitale Auswertung
- ISO 20816 und Maschinenbewertung
- Kalibrierung und Vergleichbarkeit
- Prüf- und Inbetriebnahmeablauf
- Typische Messfehler und Diagnose
- Passende ICS-Produkte
- Fazit
- Häufig gestellte Fragen
1. Messaufgabe und Maschinenzustand
Rotierende Maschinen erzeugen während des normalen Betriebs mechanische Schwingungen. Diese entstehen beispielsweise durch Unwucht, wechselnde Lagerkräfte, elektromagnetische Anregungen und den Antriebsprozess.
Eine Vibrationsmessung soll Veränderungen gegenüber dem bekannten Normalzustand erkennen. Dafür muss zunächst festgelegt werden, ob der allgemeine Maschinenzustand, die Wälzlager oder einzelne hochfrequente Ereignisse untersucht werden sollen.
Nicht jede Messgröße eignet sich für sämtliche Fehlerbilder gleichermaßen.
2. Schwingweg, Geschwindigkeit und Beschleunigung
Eine mechanische Schwingung kann durch drei physikalisch miteinander verbundene Größen beschrieben werden:
- Schwingweg: Auslenkung aus der Ruhelage, beispielsweise in µm.
- Schwinggeschwindigkeit: Zeitliche Änderung des Schwingwegs, beispielsweise in mm/s.
- Schwingbeschleunigung: Zeitliche Änderung der Geschwindigkeit, beispielsweise in m/s².
Bei einer sinusförmigen Bewegung hängen die Amplituden unmittelbar von der Schwingungsfrequenz ab. Deshalb sind Weg, Geschwindigkeit und Beschleunigung nicht für jede Frequenz gleich empfindlich.
3. Vibrationsgeschwindigkeit in mm/s RMS
Die Schwinggeschwindigkeit wird häufig verwendet, um den allgemeinen Zustand industrieller Maschinen zu überwachen.
Typisch ist die Angabe als Effektivwert in mm/s RMS innerhalb eines festgelegten Frequenzbandes.
Der Geschwindigkeitswert eignet sich insbesondere zur Trendüberwachung bestimmter mechanischer Störungen wie Unwucht, Fehlausrichtung und Lockerung.
Ein einzelner Gesamtwert ermöglicht jedoch noch keine eindeutige Zuordnung zu einer bestimmten Fehlerursache.
4. Schwingbeschleunigung in m/s² und g
Die Beschleunigung beschreibt, wie schnell sich die Schwinggeschwindigkeit verändert.
Sie wird in m/s² oder als Vielfaches der Erdbeschleunigung g angegeben.
1 g = 9,80665 m/s²
Beschleunigungsmessungen eignen sich besonders zur Erfassung schneller Bewegungsänderungen und impulsartiger Ereignisse.
Bei Wälzlagern entstehen durch lokale Schäden häufig Stoßimpulse. Mit geeigneten Sensoren und Auswerteverfahren können diese bereits sichtbar werden, bevor sich der allgemeine Geschwindigkeits-Gesamtwert stark verändert.
5. Warum die Frequenz entscheidend ist
Für eine reine Sinusschwingung mit Kreisfrequenz ω gilt:
ω = 2 · π · f
Die Amplitude der Schwinggeschwindigkeit ergibt sich aus der Wegamplitude multipliziert mit ω. Die Beschleunigungsamplitude ergibt sich aus der Geschwindigkeitsamplitude multipliziert mit ω.
Bei gleicher Wegamplitude nimmt die Geschwindigkeit proportional zur Frequenz zu. Die Beschleunigung steigt dagegen proportional zum Quadrat der Frequenz.
Deshalb kann eine kleine, sehr schnelle Bewegung einen deutlichen Beschleunigungswert verursachen, obwohl die Auslenkung gering ist.
6. Kennwert passend zur Messaufgabe auswählen
Die geeignete Messgröße ergibt sich aus Maschinenbauart, Drehzahl, Fehlerbild und erforderlichem Frequenzbereich.
| Messgröße | Typische Einheit | Geeignete Messaufgaben |
|---|---|---|
| Schwingweg | µm, mm | Niederfrequente Bewegungen, Wellenschwingungen und bestimmte Gleitlageranwendungen |
| Schwinggeschwindigkeit | mm/s RMS | Allgemeiner Maschinenzustand, Unwucht, Fehlausrichtung und mechanische Lockerung |
| Schwingbeschleunigung | m/s², g | Schnelle Schwingungsänderungen, Stöße und höherfrequente Maschinenereignisse |
| Hüllkurvenkennwert | Abhängig vom Verfahren | Gezielte Diagnose impulsartiger Wälzlager- und Verzahnungsfehler |
| Frequenzspektrum | Amplitude über Hz | Zuordnung auffälliger Schwingungen zu Frequenzanteilen |
Die Angaben beschreiben typische Anwendungen. Die tatsächliche Aussagekraft hängt immer vom Messsystem und dessen Parametrierung ab.
7. Wälzlager und hochfrequente Stoßimpulse
Schäden an Innenring, Außenring oder Wälzkörpern können periodisch wiederkehrende Stoßimpulse erzeugen.
Diese regen häufig höherfrequente Strukturschwingungen an. Geeignete Beschleunigungsaufnehmer erfassen solche Signale, die anschließend über Frequenz- oder Hüllkurvenanalyse ausgewertet werden können.
Für eine zuverlässige Diagnose werden ausreichend hohe Sensorbandbreite, Abtastrate und eine geeignete mechanische Ankopplung benötigt.
Ein Beschleunigungssensor mit einer oberen Frequenzgrenze von 100 Hz ist für die typische hochfrequente Wälzlagerdiagnose allein nicht ausreichend.
8. Praxisbeispiel: Geschwindigkeit und Beschleunigung umrechnen
Ein Elektromotor zeigt eine idealisierte sinusförmige Schwingung. Die Schwinggeschwindigkeit beträgt 2,0 mm/s RMS.
Untersucht wird, wie sich die zugehörige Beschleunigung und der Schwingweg bei zwei unterschiedlichen Frequenzen verändern.
8.1 Ausgangsdaten
- Schwinggeschwindigkeit: 2,0 mm/s RMS.
- Erste Schwingfrequenz: 25 Hz.
- Zweite Schwingfrequenz: 250 Hz.
- Reine Sinusschwingung als Modellannahme.
- Gleicher Geschwindigkeits-Effektivwert bei beiden Frequenzen.
Es handelt sich um einen mathematischen Vergleich, nicht um eine gemessene Maschine mit nachgewiesenem Fehler.
8.2 Geschwindigkeit in m/s umrechnen
Für die Berechnung gilt:
vRMS = 0,002 m/s
8.3 Beschleunigung bei 25 Hz
Für eine sinusförmige Schwingung:
aRMS = 2 · π · f · vRMS
aRMS = 2 · π · 25 · 0,002
aRMS ≈ 0,314 m/s²
Umgerechnet in g:
0,314 / 9,80665 ≈ 0,032 g RMS
8.4 Beschleunigung bei 250 Hz
aRMS = 2 · π · 250 · 0,002
aRMS ≈ 3,142 m/s²
In g ergibt sich:
aRMS ≈ 0,320 g RMS
Obwohl die Schwinggeschwindigkeit unverändert bleibt, ist die Beschleunigung bei 250 Hz zehnmal so groß.
8.5 Schwingweg berechnen
Bei sinusförmiger Bewegung gilt:
xRMS = vRMS / (2 · π · f)
Bei 25 Hz:
xRMS = 0,002 / (2 · π · 25)
xRMS ≈ 12,73 µm
Bei 250 Hz:
xRMS ≈ 1,27 µm
8.6 Ergebnisübersicht
| Kenngröße | 25 Hz | 250 Hz |
|---|---|---|
| Schwinggeschwindigkeit RMS | 2,0 mm/s | 2,0 mm/s |
| Schwingbeschleunigung RMS | 0,314 m/s² | 3,142 m/s² |
| Beschleunigung in g RMS | 0,032 g | 0,320 g |
| Schwingweg RMS | 12,73 µm | 1,27 µm |
| Verhältnis der Beschleunigungen | 1 | 10 |
8.7 Ergebnis interpretieren
Das Beispiel zeigt, dass zwei Schwingungen mit demselben Geschwindigkeitswert sehr unterschiedliche Beschleunigungen besitzen können.
Für die Überwachung höherfrequenter Schwingungen kann die Beschleunigung deshalb aussagekräftiger sein.
Wichtig: Diese einfachen Formeln gelten für einzelne sinusförmige Schwingungsanteile. Bei realen Maschinensignalen mit mehreren Frequenzen müssen Umrechnung, Integration und Effektivwertbildung über die geeigneten Signalanteile erfolgen.
9. Motoren, Unwucht und Fehlausrichtung
Bei einem Elektromotor mit 1.500 min⁻¹ beträgt die Drehfrequenz 25 Hz.
Eine ausgeprägte Schwingung bei der einfachen Drehfrequenz kann auf Unwucht hinweisen. Weitere Harmonische und erhöhte axiale Schwingungsanteile können zusätzliche Diagnosehinweise liefern.
Für eine allgemeine Zustandsüberwachung ist der Geschwindigkeits-Effektivwert häufig ein geeigneter Ausgangspunkt.
Zur eindeutigen Unterscheidung zwischen Unwucht, Fehlausrichtung und Lockerung ist in der Regel eine weitergehende Analyse erforderlich.
10. Pumpen, Getriebe und unterschiedliche Maschinen
Pumpen, Getriebe und Lüfter besitzen unterschiedliche charakteristische Anregungsfrequenzen.
Bei Getrieben können beispielsweise Zahneingriffsfrequenzen auftreten. Pumpen können zusätzliche hydraulische Anregungen und bei ungünstigen Betriebsbedingungen Kavitationsgeräusche erzeugen.
Für die allgemeine Maschinenüberwachung kann ein Geschwindigkeitskennwert ausreichen. Bei der Untersuchung von Lagern und Verzahnungen sind häufig zusätzliche Beschleunigungs- und Spektraldaten notwendig.
11. Beschleunigungssensoren und Messprinzipien
Industrielle Vibrationssensoren nutzen unter anderem piezoelektrische oder kapazitive Messprinzipien.
Piezoelektrische Beschleunigungsaufnehmer werden häufig für dynamische und höherfrequente Messungen verwendet.
Kapazitive Sensoren können für entsprechende niederfrequente und dynamische Aufgaben geeignet sein.
Der HySense VB110 aus dem ICS-Sortiment ist ein kapazitiver Beschleunigungssensor. Sein Ausgang ist als Frequenz-Rechtecksignal ausgeführt, nicht als unmittelbarer mm/s-RMS-Ausgang.
12. Messbereich und Empfindlichkeit
Der Messbereich muss die erwarteten Beschleunigungen einschließlich möglicher Spitzen erfassen können.
Eine hohe Empfindlichkeit erleichtert die Messung kleiner Signale. Gleichzeitig muss ausreichend Übersteuerungsreserve für stärkere Schwingungen vorhanden sein.
Der Messbereich allein beschreibt jedoch nicht die Diagnosefähigkeit. Ein Sensor für hohe Beschleunigungen kann ungeeignet sein, wenn seine Frequenzbandbreite das relevante Fehlerbild nicht abdeckt.
13. Frequenzbandbreite und Abtastrate
Die Frequenzbandbreite des Sensors und die Abtastrate der Datenerfassung müssen zur Messaufgabe passen.
Nach dem Abtasttheorem muss die Abtastrate größer als das Doppelte der höchsten auszuwertenden Signalfrequenz sein. Für reale Messsysteme sind zusätzlich geeignete Anti-Aliasing-Filter und technische Reserven notwendig.
Die hochfrequente Lagerdiagnose kann deshalb eine deutlich höhere Bandbreite benötigen als die allgemeine Überwachung der Drehfrequenz.
Auch die zeitliche Länge eines Messdatensatzes beeinflusst die Frequenzauflösung einer FFT-Analyse.
14. RMS, Spitzenwert und Crest-Faktor
Ein Effektivwert (RMS) beschreibt die quadratische Mittelung eines zeitlich veränderlichen Signals.
Ein Spitzenwert beschreibt dagegen den größten betrachteten Betrag des Signals.
Für eine reine Sinusschwingung gilt:
Spitzenwert = RMS · √2
Der Crest-Faktor beschreibt das Verhältnis zwischen Spitzenwert und RMS.
Er kann bei impulsartigen Signalen nützlich sein, muss aber zusammen mit Bandbreite, Messbedingungen und Signalverarbeitung bewertet werden.
15. FFT-Analyse und Hüllkurvenverfahren
Eine FFT-Analyse zerlegt ein Zeitsignal in seine Frequenzanteile. Dadurch können beispielsweise Drehfrequenz, Harmonische und weitere periodische Anregungen sichtbar werden.
Die Hüllkurvenanalyse nutzt eine geeignete Filterung und Demodulation impulsbedingter höherfrequenter Schwingungen.
Sie kann bei der Diagnose bestimmter Wälzlager- und Verzahnungsfehler helfen.
Ein einfacher Beschleunigungs-Gesamtwert ist deshalb nicht mit einer vollständigen Hüllkurvenanalyse gleichzusetzen.
16. Sensorposition und mechanische Befestigung
Die Sensorposition beeinflusst die Übertragung der mechanischen Schwingung zum Messaufnehmer.
Für die Lagerüberwachung wird möglichst nahe an einer geeigneten Lagergehäuseposition gemessen.
Eine feste Schraubmontage bietet bei geeigneter Oberfläche häufig die beste Übertragung höherfrequenter Schwingungen.
Magnetfüße erleichtern mobile Messungen, können aber die nutzbare obere Frequenzgrenze beeinflussen.
Messrichtung und Befestigungsart müssen bei späteren Vergleichsmessungen möglichst gleich bleiben.
17. Signalübertragung und digitale Auswertung
Je nach Sensor werden analoge, frequenzbasierte oder digitale Ausgangssignale verwendet.
Bei piezoelektrischen IEPE-Sensoren wird eine geeignete Konstantstromversorgung beziehungsweise Signalaufbereitung benötigt.
Ein Vibrationssensor mit Frequenzausgang benötigt dagegen eine dazu passende Auswerteelektronik.
Die Umrechnung in Beschleunigung oder Geschwindigkeit muss entsprechend der jeweiligen Sensorkennlinie und dem Messverfahren erfolgen.
Ein gewöhnlicher SPS-Stromkanal kann ein hochfrequentes Vibrationsrohsignal nicht ohne passende Signalaufbereitung erfassen.
18. ISO 20816 und Maschinenbewertung
Die Normenreihe ISO 20816 enthält Regeln zur Messung und Bewertung von Maschinenschwingungen.
ISO 20816-3:2022 behandelt bestimmte industrielle Maschinen mit einer Leistung über 15 kW und Drehzahlen zwischen 120 und 30.000 min⁻¹.
Die Anwendbarkeit hängt jedoch von Maschinenart, Aufbau und Betriebsbedingungen ab.
Die Norm bewertet nicht automatisch jeden Wälzlagerfehler anhand eines einzigen mm/s-Grenzwerts.
Für eine konkrete Maschine müssen deshalb der relevante Normteil, der Messbereich, der Betriebszustand und gegebenenfalls herstellerspezifische Grenzwerte festgelegt werden.
19. Kalibrierung und Vergleichbarkeit
Die Kalibrierung eines Schwingungssensors prüft sein Übertragungsverhalten unter definierten Bedingungen.
ISO 16063-21 behandelt die Kalibrierung von Schwingungsaufnehmern durch Vergleich mit einem Referenzaufnehmer.
Für eine zuverlässige Zustandsüberwachung sind außerdem Sensorbefestigung, Frequenzband, Auswertung und Messposition zu dokumentieren.
Ein Vergleich historischer Schwingungswerte ist nur sinnvoll, wenn die relevanten Messbedingungen ausreichend übereinstimmen.
20. Prüf- und Inbetriebnahmeablauf
Für die Auswahl und Einrichtung einer Vibrationsmessstelle empfiehlt sich folgender Ablauf:
- Maschine, Lagerbauart und Drehzahl erfassen.
- Überwachungsziel und mögliche Fehlerbilder festlegen.
- Geeignete Messgröße auswählen.
- Erforderlichen Frequenzbereich und Messbereich bestimmen.
- Sensor und passende Auswerteelektronik auswählen.
- Messposition und Befestigung festlegen.
- Signalweg, Filter und Abtastrate konfigurieren.
- Referenzmessung bei definiertem Normalbetrieb durchführen.
- Trend- und Alarmbedingungen festlegen.
- Messstelle und Geräteeinstellungen dokumentieren.
21. Typische Messfehler und Diagnose
Geschwindigkeitswert unauffällig, Lagergeräusch nimmt zu: Hochfrequente Beschleunigung und geeignete Lagerdiagnose prüfen.
Messwert verändert sich nach Sensormontage: Befestigung, Kontaktfläche und Messrichtung kontrollieren.
Unplausible Beschleunigungsspitzen: Übersteuerung, Kabelverbindung und Signalfilter untersuchen.
FFT zeigt unerwartete Frequenzen: Abtastrate, Alias-Effekte und Drehzahlbezug prüfen.
Trends verschiedener Maschinen unterscheiden sich stark: Maschinenklasse, Drehzahl, Messstelle und Betriebszustand vergleichen.
Sensor reagiert nicht auf hochfrequente Lagerereignisse: Frequenzgrenze des Sensors und der vollständigen Messkette prüfen.
22. Passende ICS-Produkte
ICS Schneider Messtechnik bietet Vibrationssensoren sowie ergänzende Drehzahl- und Signalverarbeitungstechnik für industrielle Messaufgaben.
Die konkrete Geräteauswahl muss zwischen einer allgemeinen Maschinenüberwachung und einer speziellen Wälzlagerdiagnose unterscheiden.
| Produkt | Technische Merkmale | Einsatz und Einschränkung |
|---|---|---|
| HySense VB110 | Kapazitiver Beschleunigungssensor, 1–100 Hz, ±50 g, Frequenzausgang, Magnetfuß | Geeignete niederfrequente Vibrationsmessungen; nicht für hochfrequente Lagerdiagnose allein |
| HySense RS500 | Induktiver Drehzahlsensor, etwa 1–10.000 Hz Signalfrequenz, Push-Pull-Ausgang | Ergänzende Drehzahlreferenz für geeignete rotierende Maschinen |
| HySense SC100 | Frequenz-Signalwandler, 0–5.000 Hz, 4–20 mA | Frequenzsignalverarbeitung bei nachgewiesener Eingangskompatibilität; kein universeller Schwinggeschwindigkeitstransmitter |
22.1 HySense VB110 – Kapazitiver Vibrationssensor
Der HySense VB110 ist ein kapazitiver Beschleunigungssensor für industrielle Messaufgaben.
Er besitzt einen Frequenzbereich von 1 bis 100 Hz, einen Messbereich von ±50 g und einen frequenzbasierten Rechtecksignalausgang.
Der integrierte Magnetfuß ermöglicht eine mobile Befestigung auf geeigneten metallischen Oberflächen.
Besonders wichtig ist die Prüfung des relevanten Frequenzbereichs. Für die hochfrequente Früherkennung von Wälzlagerfehlern ist eine andere, entsprechend breitbandige Sensorik erforderlich.
HySense VB110 – Produktinformationen
22.2 HySense RS500 – Induktiver Drehzahlsensor
Der HySense RS500 ist ein induktiver Aufnehmer mit aktivem Push-Pull-Ausgang.
Er kann bei geeigneter mechanischer Anordnung zur Erfassung eines drehzahlbezogenen Impulssignals verwendet werden.
Eine Drehzahlreferenz erleichtert die Zuordnung von Schwingungsfrequenzen zur einfachen oder mehrfachen Drehfrequenz.
Der RS500 ist kein Vibrationssensor und misst weder Schwinggeschwindigkeit noch Schwingbeschleunigung.
HySense RS500 – Produktinformationen
22.3 HySense SC100 – Multifunktionaler Signalwandler
Der HySense SC100 dient zur Umwandlung geeigneter Frequenzsignale in ein analoges Ausgangssignal von 4 bis 20 mA.
Sein Frequenzmessbereich beträgt 0 bis 5.000 Hz.
Für die Verarbeitung eines konkreten Vibrationssensors müssen dessen Ausgangssignal, Anschlussbelegung und Signalkennlinie zur SC100-Konfiguration passen.
Der SC100 führt nicht automatisch eine Berechnung von Beschleunigungs-RMS, Geschwindigkeits-RMS oder Hüllkurvenkennwerten durch.
HySense SC100 – Produktinformationen
22.4 Weitere Vibrationssensoren und Systemauswahl
Für eine allgemeine Geschwindigkeitsüberwachung werden geeignete Sensoren beziehungsweise Auswertesysteme benötigt, die den gewünschten mm/s-RMS-Kennwert innerhalb eines definierten Frequenzbandes erfassen.
Für eine hochfrequente Lagerdiagnose sind dagegen entsprechend breitbandige Beschleunigungsaufnehmer und geeignete Auswerteverfahren erforderlich.
Die konkrete Eignung und Verfügbarkeit weiterer Sensorvarianten sollte anhand der jeweiligen Messaufgabe geprüft werden.
Vibrationssensoren bei ICS Schneider Messtechnik
23. Fazit
Vibrationsgeschwindigkeit und Schwingbeschleunigung sind keine austauschbaren Kennwerte.
Die Geschwindigkeit eignet sich häufig für die allgemeine Maschinenzustandsüberwachung, während die Beschleunigung bei schnellen Bewegungsänderungen und hochfrequenten Stoßereignissen zusätzliche Informationen liefert.
Besonders bei der Lagerdiagnose müssen deshalb Frequenzbereich, Sensorbefestigung, Signalaufbereitung und Auswerteverfahren zusammenpassen.
Die Schwinggeschwindigkeit in mm/s RMS ist eine wichtige Kenngröße, kann frühe Wälzlagerfehler aber nicht grundsätzlich ausschließen.
Entscheidend ist nicht die Auswahl des vermeintlich besten Einzelwerts, sondern die Kombination aus passender Messgröße, geeigneter Sensorbandbreite und einer auf die Maschine abgestimmten Diagnose.
24. Häufig gestellte Fragen
24.1 Was ist der Unterschied zwischen Vibrationsgeschwindigkeit und Beschleunigung?
Die Schwinggeschwindigkeit beschreibt die zeitliche Änderung des Schwingwegs. Die Beschleunigung beschreibt die zeitliche Änderung der Geschwindigkeit.
24.2 Welche Einheit besitzt die Schwinggeschwindigkeit?
In der Maschinenüberwachung wird häufig mm/s RMS verwendet.
24.3 Welche Einheit besitzt die Schwingbeschleunigung?
Typische Einheiten sind m/s² und g. Ein g entspricht 9,80665 m/s².
24.4 Welcher Kennwert eignet sich für Elektromotoren?
Für die allgemeine Zustandsbewertung ist die Schwinggeschwindigkeit häufig geeignet. Zur gezielten Lagerdiagnose können zusätzliche Beschleunigungsmessungen erforderlich sein.
24.5 Welcher Kennwert eignet sich für Wälzlager?
Für die Früherkennung bestimmter Wälzlagerschäden wird häufig eine geeignete hochfrequente Beschleunigungsmessung mit Spektral- oder Hüllkurvenanalyse eingesetzt.
24.6 Warum kann ein Lager trotz unauffälliger mm/s-Werte beschädigt sein?
Frühe Schäden können hauptsächlich hochfrequente Impulse erzeugen, die im überwachten Geschwindigkeits-Gesamtwert nur wenig auffallen.
24.7 Was bedeutet RMS?
RMS steht für Root Mean Square und bezeichnet den quadratischen Mittelwert beziehungsweise Effektivwert eines Signals.
24.8 Was ist der Unterschied zwischen RMS und Spitzenwert?
RMS beschreibt die quadratische Mittelung des Signals. Der Spitzenwert bezeichnet den größten betrachteten Betrag.
24.9 Warum ist die Schwingfrequenz wichtig?
Bei gleicher Schwinggeschwindigkeit führt eine höhere Frequenz zu einer größeren Beschleunigung und einer kleineren Auslenkung.
24.10 Kann man aus Beschleunigung die Geschwindigkeit berechnen?
Ja. Dazu wird das Beschleunigungssignal geeignet integriert. Frequenzbereich, Filterung und Signalqualität müssen berücksichtigt werden.
24.11 Was ist eine Hüllkurvenanalyse?
Ein Auswerteverfahren zur Untersuchung impulsbedingter höherfrequenter Schwingungen, beispielsweise bei bestimmten Wälzlagerfehlern.
24.12 Welche Rolle spielt die FFT?
Sie ermöglicht die Darstellung einzelner Frequenzanteile und unterstützt damit die Zuordnung auffälliger Schwingungen zu möglichen Ursachen.
24.13 Welcher Sensor eignet sich für niederfrequente Schwingungen?
Ein geeigneter kapazitiver Beschleunigungssensor kann verwendet werden. Im ICS-Sortiment ist beispielsweise der HySense VB110 mit 1 bis 100 Hz gelistet.
24.14 Eignet sich der HySense VB110 für die hochfrequente Lagerdiagnose?
Nein, nicht allein. Sein spezifizierter Frequenzbereich endet bei 100 Hz und deckt typische hochfrequente Lagerdiagnoseverfahren nicht ab.
24.15 Ist ein Magnetfuß für Vibrationsmessungen geeignet?
Für geeignete mobile Messungen ja. Bei hohen Frequenzen kann die magnetische Befestigung die Messübertragung jedoch beeinflussen.
24.16 Welche ISO-Norm ist für Maschinenschwingungen relevant?
Die Normenreihe ISO 20816 enthält Anforderungen und Bewertungsregeln für verschiedene Maschinenarten. Die Anwendbarkeit des jeweiligen Normteils muss geprüft werden.
24.17 Reicht ein einzelner Schwingungsgrenzwert zur Fehlerdiagnose?
Nein. Ein Grenzwert kann Zustandsveränderungen anzeigen. Für die Ursachenbestimmung werden häufig zusätzliche Frequenz-, Drehzahl- und Prozessinformationen benötigt.
24.18 Welche Angaben benötigt ICS für ein Angebot?
Benötigt werden Maschinenart, Drehzahlbereich, Lagerbauart, gewünschte Messgröße, Frequenzbereich, erwartete Beschleunigung beziehungsweise Geschwindigkeit, Montageart, Ausgangssignal und Anforderungen an die Auswertung.