

Ein induktiver Wegaufnehmer überwacht den Hub eines hydraulischen Prüfzylinders. Im unbelasteten Zustand liefert der Sensor einen stabilen und reproduzierbaren Messwert. Während des eigentlichen Prüfbetriebs treten jedoch Abweichungen auf. Bei zunehmendem Hub verändert sich das Ausgangssignal zunächst gleichmäßig, bevor einzelne Messwerte sprunghaft ansteigen. Beim Zurückfahren des Zylinders zeigt der Wegaufnehmer teilweise einen anderen Wert als beim vorherigen Vorwärtshub. Gelegentlich bleibt die Anzeige sogar kurzzeitig stehen, obwohl sich der Antrieb weiterbewegt.
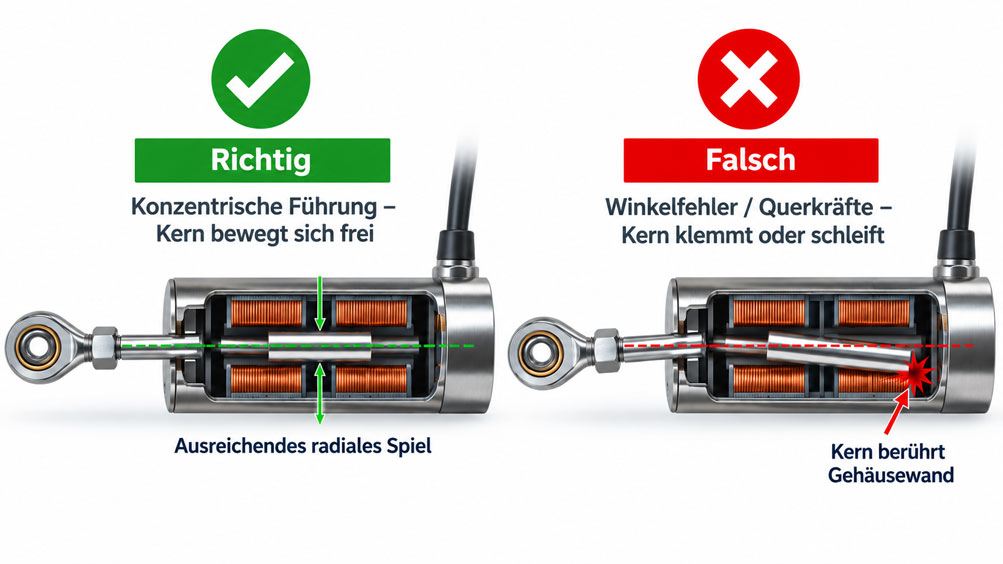
Die Ursache kann in der mechanischen Kopplung zwischen dem bewegten Maschinenteil und dem Sensorkern liegen. Ein klassischer LVDT (Linear Variable Differential Transformer) erfasst die axiale Position eines magnetisch wirksamen Kerns innerhalb einer Spulenanordnung. Bei einer Ausführung mit freiem Kern erfolgt die eigentliche Wegerfassung berührungslos. Der Kern soll deshalb während des gesamten Messwegs keinen mechanischen Kontakt mit der Innenwand der Sensorbohrung haben.
Eine unzureichende Fluchtung, eine durchgebogene Verbindungsstange oder seitliche Bewegungen des Antriebs können dazu führen, dass der Kern die Bohrungswand berührt. Dadurch entstehen Reibung, mechanische Hysterese und möglicherweise ein zeitweiliges Klemmen. Bei induktiven Messtastern mit geführter Taststange können ähnliche Fehler durch übermäßige Querkräfte, verschmutzte Führungen oder ungeeignete mechanische Belastungen auftreten.
Die elektrische Signalaufbereitung kann diese mechanischen Probleme nicht zuverlässig beseitigen. Eine zusätzliche Filterung kann Messwertsprünge zwar glätten, aber weder eine klemmende Kernführung noch eine falsche mechanische Krafteinleitung korrigieren. Deshalb muss bei der Diagnose die gesamte Messkette betrachtet werden: Maschinenbewegung, mechanische Führung, Kern beziehungsweise Taststange, induktives Sensorelement, Anschlussleitung und Auswerteelektronik.
Dieser Fachbeitrag erklärt, wie sich mechanische Ursachen für klemmende oder schleifende LVDT-Kerne erkennen und vermeiden lassen. Im Mittelpunkt stehen Kernspiel, Achsflucht, Winkelfehler, Querkräfte, Führungskonzepte und mechanische Kopplungen. Ein Rechenbeispiel zeigt, wie bereits ein kleiner Winkelversatz über eine längere Verbindungsstrecke zum Kontakt zwischen Kern und Sensorbohrung führen kann. Darüber hinaus werden dynamische Belastungen, Temperaturausdehnung, elektrische Signalaufbereitung, Kalibrierung und geeignete induktive Wegsensoren aus dem ICS-Sortiment behandelt.
Inhaltsverzeichnis
- Die Wegmessaufgabe und den mechanischen Bewegungsablauf festlegen
- Das LVDT-Messprinzip und die berührungslose Kernerfassung verstehen
- Klassische LVDTs und induktive Halbbrücken unterscheiden
- Freien Kern, geführten Kern und federbelasteten Messtaster unterscheiden
- Die typischen Ursachen eines klemmenden oder schleifenden Kerns erkennen
- Achsflucht, Parallelversatz und Winkelfehler richtig bewerten
- Radiales Kernspiel und die notwendige Bewegungsfreiheit bestimmen
- Rechenbeispiel: Wie ein kleiner Winkelfehler den Kern zum Schleifen bringt
- Sensorgehäuse und beweglichen Kern mechanisch richtig befestigen
- Querkräfte und Biegemomente von der Messanordnung fernhalten
- Geeignete Linearführungen, Gelenke und Tastmechaniken auswählen
- Werkstoff und Geometrie der Kernverlängerung berücksichtigen
- Temperaturausdehnung und thermisch bedingte Achsverschiebung prüfen
- Vibration, Beschleunigung und dynamisches Kernverhalten bewerten
- Verschmutzung, Abrieb und beschädigte Sensorbohrungen erkennen
- Messweg, Endlagen und mechanische Anschläge richtig auslegen
- Erregersignal, Demodulation und elektrische Signalaufbereitung prüfen
- Mechanische Fehler und elektrische Signalfehler getrennt untersuchen
- Linearität, Wiederholbarkeit, Hysterese und Kalibrierung bewerten
- Einen systematischen Prüf- und Inbetriebnahmeablauf durchführen
- Typische Fehlerbilder und Fehlinterpretationen diagnostizieren
- Passende induktive Wegaufnehmer und Alternativen von ICS Schneider
- Fazit: Kernführung und Fluchtung vor der elektrischen Nachjustierung prüfen
- Häufige Fragen zu klemmenden LVDT-Kernen und induktiven Wegsensoren
1. Die Wegmessaufgabe und den mechanischen Bewegungsablauf festlegen
Induktive Wegaufnehmer werden eingesetzt, um lineare Bewegungen, Positionen und Hübe innerhalb von Maschinen und Prüfständen zu erfassen.
Typische Anwendungen sind die Positionsüberwachung von Hydraulikzylindern, die Ventilhubmessung, industrielle Prüfvorrichtungen, Montageanlagen und die Erfassung mechanischer Verformungen.
Vor der Auswahl eines Wegaufnehmers muss zunächst festgestellt werden, welche Bewegung tatsächlich gemessen werden soll.
Ein hydraulischer Zylinder kann beispielsweise einen nominell geradlinigen Hub ausführen. In der realen Maschine können jedoch zusätzliche seitliche Bewegungen, geringe Verkippungen oder elastische Verformungen auftreten.
Wird ein Sensorkern starr mit einem solchen Maschinenteil verbunden, können diese zusätzlichen Bewegungsanteile auf die Sensoranordnung übertragen werden.
Ein klassischer LVDT mit freiem Kern ist jedoch in erster Linie für die Erfassung einer axialen Relativbewegung zwischen Kern und Spulengehäuse ausgelegt.
Die mechanische Verbindung muss deshalb so gestaltet sein, dass der Kern über den gesamten Messweg ausreichend frei innerhalb der Sensorbohrung bleibt.
Bei einem geführten induktiven Messtaster übernimmt dagegen eine integrierte Führung einen Teil der mechanischen Aufgabe. Auch sie besitzt jedoch zulässige Belastungsgrenzen.
Für die Auswahl sind daher nicht nur Messweg, Genauigkeit und Ausgangssignal wichtig, sondern auch die tatsächlich auftretenden Bewegungsrichtungen, Querkräfte, Beschleunigungen und Einbaubedingungen.
Besonders bei Prüfständen sollte die Wegmessung unter realistischen Lastbedingungen bewertet werden. Eine im unbelasteten Zustand gut funktionierende Sensoranordnung kann sich bei Maschinenverformung anders verhalten.
2. Das LVDT-Messprinzip und die berührungslose Kernerfassung verstehen
Ein klassischer LVDT besteht aus einer Primärwicklung und zwei Sekundärwicklungen, die symmetrisch zur Primärwicklung angeordnet sind.
Die Primärwicklung wird mit einer geeigneten Wechselspannung angeregt.
Ein beweglicher ferromagnetischer Kern beeinflusst die magnetische Kopplung zwischen Primär- und Sekundärwicklungen.
Die beiden Sekundärwicklungen sind normalerweise elektrisch so verschaltet, dass sich ihre Spannungen differenziell auswerten lassen.
Befindet sich der Kern in seiner elektrischen Mittelstellung, sind die induzierten Sekundärspannungen im idealisierten Fall gleich groß. Die resultierende Differenzspannung ist dann nahezu null.
Wird der Kern axial verschoben, verändert sich die Kopplung zu den beiden Sekundärwicklungen.
Dadurch entsteht eine positionsabhängige Differenzspannung. Die relative Phasenlage gegenüber dem Erregersignal ermöglicht außerdem die Unterscheidung der beiden Bewegungsrichtungen um den elektrischen Nullpunkt.
Eine geeignete Signalaufbereitung wandelt dieses Wechselspannungssignal in einen entsprechenden Positionswert beziehungsweise ein industriell nutzbares Ausgangssignal um.
Ein wesentliches Merkmal der freien LVDT-Kernausführung ist die berührungslose magnetische Erfassung.
Der Kern muss bei bestimmungsgemäßem Betrieb nicht an einer Messbahn schleifen oder auf einem elektrischen Kontakt aufliegen.
Solange er sich ohne Berührung innerhalb der vorgesehenen Sensorbohrung bewegt, entsteht durch das eigentliche Messprinzip keine mechanische Reibung.
Die praktische Auflösung wird insbesondere durch das Rauschverhalten der Auswerteelektronik, die Signalverarbeitung und die übrigen Eigenschaften der Messkette begrenzt.
Diese Vorteile gehen verloren, wenn eine ungeeignete mechanische Kopplung den Kern gegen die Innenwand der Sensorbohrung drückt.
3. Klassische LVDTs und induktive Halbbrücken unterscheiden
Der Begriff LVDT wird im allgemeinen Sprachgebrauch häufig für unterschiedliche induktive Wegsensoren verwendet.
Technisch ist jedoch zwischen einem klassischen Differentialtransformator und anderen induktiven Wegaufnehmern zu unterscheiden.
Ein klassischer LVDT arbeitet mit einer Primärwicklung und zwei differenziell verschalteten Sekundärwicklungen.
Andere induktive Wegaufnehmer verwenden beispielsweise eine Halbbrückenanordnung mit zwei induktiven Spulenabschnitten.
Auch bei diesen Sensoren kann ein beweglicher magnetisch wirksamer Kern die Induktivitätsverteilung verändern.
Die elektrische Auswertung erfolgt jedoch nach dem jeweiligen Sensorprinzip.
Das bedeutet: Zwei Wegaufnehmer können mechanisch ähnlich aussehen und trotzdem unterschiedliche Erregersignale, Anschlüsse und Auswerteelektroniken benötigen.
Im ICS-Sortiment finden sich unterschiedliche induktive Wegsensoren der ISM-Baureihen.
Für die Serie ISM24 wird beispielsweise die axiale Bewegung eines NiFe-Kerns innerhalb eines Spulenkörpers beschrieben. Die entstehende Induktivitätsverteilung wird mit einer passenden externen Elektronik in ein wegproportionales Signal umgewandelt.
Der ISM205 wird ausdrücklich als induktiver Halbbrücken-Wegaufnehmer beschrieben.
Die mechanischen Anforderungen an Kernspiel, Fluchtung und Führung können bei diesen Bauarten vergleichbar sein.
Die zugehörigen elektrischen Spezifikationen sind jedoch nicht automatisch identisch.
Vor dem Austausch eines Sensors oder einer Elektronikeinheit müssen deshalb die tatsächliche Sensorkonstruktion und die elektrische Kompatibilität geprüft werden.
4. Freien Kern, geführten Kern und federbelasteten Messtaster unterscheiden
Für induktive Wegmessungen stehen unterschiedliche mechanische Bauformen zur Verfügung.
Die Auswahl beeinflusst unmittelbar, wie die Bewegung auf den Sensor übertragen wird und welche zusätzlichen Kräfte entstehen können.
| Bauform | Mechanisches Prinzip | Vorteile | Typische Risiken |
|---|---|---|---|
| LVDT mit freiem Kern | Kern bewegt sich ohne vorgesehene Berührung innerhalb der Spulenbohrung | Keine sensorinterne Reibung bei korrekter Führung, hohe Wiederholbarkeit | Achsversatz, Durchbiegung der Kernverlängerung, Wandkontakt |
| LVDT mit geführtem Kern | Beweglicher Kern beziehungsweise Kernträger wird konstruktiv geführt | Einfachere mechanische Integration, definierter Bewegungsweg | Führungsreibung, Verschleiß, begrenzte zulässige Querbelastung |
| Federbelasteter induktiver Messtaster | Geführte Taststange folgt der Werkstückoberfläche mit definierter Tastkraft | Geeignet für Antastaufgaben ohne starre Verbindung zum Werkstück | Stick-Slip, Tastkraftänderung, Seitenbelastung, Führungsverschleiß |
| Induktiver Wegsensor mit integrierter Elektronik | Induktives Messprinzip mit interner Signalaufbereitung | Vereinfachte elektrische Einbindung, standardisiertes Ausgangssignal je nach Typ | Mechanische Fehler bleiben möglich; Ausgangsfilter können Fehler verdecken |
| Induktiver Wegsensor mit externer Elektronik | Sensorelement und Signalkonditionierung sind getrennt | Flexible räumliche Anordnung und anwendungsbezogene Signalverarbeitung | Falsche Erregung, ungeeignete Elektronik oder störanfällige Anschlussleitungen |
Bei einem freien Kern muss die externe Mechanik sicherstellen, dass der Kern die Sensorbohrung nicht berührt.
Bei einem geführten Kern übernimmt die integrierte Führung diese Aufgabe teilweise. Die zulässigen Querkräfte müssen trotzdem eingehalten werden.
Ein federbelasteter Messtaster eignet sich besonders, wenn ein bewegliches Werkstück lediglich angetastet werden soll.
Ein freier Kern kann dagegen vorteilhaft sein, wenn das Messobjekt bereits eine ausreichend präzise eigene Führung besitzt.
Die Wahl der Bauform sollte deshalb aus der tatsächlichen Mechanik der Messaufgabe hervorgehen und nicht allein aus dem gewünschten Messbereich.
5. Die typischen Ursachen eines klemmenden oder schleifenden Kerns erkennen
Ein LVDT-Kern kann durch verschiedene mechanische Ursachen an der Sensorbohrung anliegen oder innerhalb des Messwegs blockieren.
Eine besonders häufige Ursache ist eine unzureichende Achsflucht zwischen Sensorgehäuse und bewegtem Kern.
Wenn die Kernachse schräg zur Sensorachse verläuft, kann die radiale Abweichung entlang der Kernbewegung zunehmen.
Auch ein paralleler Achsversatz kann problematisch sein, wenn der Abstand zwischen den Achsen das verfügbare Kernspiel zu stark beansprucht.
Weitere mögliche Ursachen sind eine verbogene Kernverlängerung, beschädigte Befestigungen, übermäßige Querkräfte oder eine mechanisch verformte Sensorhülse.
Bei einer zu langen und dünnen Verbindungsstange kann bereits das Eigengewicht zu einer relevanten Durchbiegung führen.
Auch dynamische Kräfte durch Beschleunigungen und Vibrationen können die Ausrichtung verändern.
Bei geführten Messtastern kommen weitere Fehlerquellen hinzu, beispielsweise beschädigte Gleit- oder Kugelführungen und Verschmutzungen der Taststange.
Ein mechanisch klemmender Kern kann unterschiedliche elektrische Symptome verursachen.
Dazu gehören Messwertsprünge, unterschiedliche Anzeigen beim Vorwärts- und Rückwärtshub sowie eine scheinbar verringerte Wiederholbarkeit.
Das Ausgangssignal allein lässt jedoch nicht immer eindeutig erkennen, ob mechanischer Kontakt vorliegt.
Für eine belastbare Diagnose ist deshalb die tatsächliche relative Bewegung von Kern, Gehäuse und Maschinenbauteil zu untersuchen.
6. Achsflucht, Parallelversatz und Winkelfehler richtig bewerten
Für eine zuverlässige LVDT-Messung muss die Bewegungsachse des Kerns zur Achse der Sensorbohrung passen.
Dabei sind zwei grundlegende geometrische Abweichungen zu unterscheiden.
Beim Parallelversatz sind die Achsen annähernd parallel, aber seitlich gegeneinander verschoben.
Beim Winkelfehler sind die Achsen nicht parallel. Die radiale Abweichung verändert sich entlang der betrachteten Länge.
Beide Effekte können gleichzeitig auftreten.
Ein geringer Parallelversatz muss bei einem freien LVDT-Kern nicht zwangsläufig eine relevante elektrische Messabweichung verursachen.
Solange der Kern vollständig innerhalb der spezifizierten mechanischen Bewegungsfreiheit bleibt, kann die induktive Messung weiterhin zuverlässig funktionieren.
Die mechanische Kontaktfreiheit ist jedoch entscheidend.
Auch ein Winkelfehler ist nicht allein deshalb zulässig, weil der Sensor bei einem einzelnen Messpunkt plausible Werte liefert.
Während des Hubs kann sich die Lage des Kerns verändern. Eine anfangs ausreichende radiale Reserve kann dadurch in einer anderen Position aufgebraucht werden.
Besonders bei langen Kernverlängerungen ist dieser Effekt zu berücksichtigen.
Die Fluchtung sollte deshalb über den gesamten vorgesehenen Hub geprüft werden.
Zusätzlich müssen mögliche Lageänderungen durch Maschinenverformung, Temperatur und dynamische Belastung berücksichtigt werden.
Eine zuverlässige Montage erfordert nicht zwingend eine mathematisch perfekte Zentrierung. Entscheidend ist, dass die vom Sensorhersteller vorgegebenen geometrischen und messtechnischen Grenzen im vollständigen Betriebsbereich eingehalten werden.
7. Radiales Kernspiel und die notwendige Bewegungsfreiheit bestimmen
Bei einem freien LVDT-Kern besteht zwischen dem Kern und der Innenwand der Sensorbohrung ein konstruktiv vorgesehenes radiales Spiel.
Dieses Spiel ermöglicht die kontaktfreie axiale Bewegung.
Für einen vereinfachten kreisförmigen Querschnitt kann das theoretische radiale Spiel aus den Durchmessern berechnet werden:
sradial = (DBohrung − DKern) / 2
Dabei ist DBohrung der Innendurchmesser der Sensorbohrung und DKern der Außendurchmesser des Kerns.
Diese Formel beschreibt zunächst nur den geometrischen Unterschied bei ideal runden und konzentrischen Bauteilen.
In der Realität müssen zusätzliche Einflüsse berücksichtigt werden.
Dazu gehören Fertigungstoleranzen, mögliche Ovalität, thermische Ausdehnung, Kernneigung, Durchbiegung und die tatsächliche Lage der gesamten Kernverlängerung.
Auch die Sensorbohrung darf nicht durch eine ungeeignete Befestigung verformt werden.
Die vollständig verfügbare rechnerische Luft zwischen Kern und Bohrung sollte deshalb nicht ohne Sicherheitsreserve für Montagefehler aufgebraucht werden.
Die zulässige radiale Abweichung ist für die konkrete Sensorausführung anhand der Herstellerangaben zu bewerten.
Besonders wichtig ist, dass der LVDT-Kern nicht durch den Kontakt zur Bohrungswand mechanisch geführt werden soll.
Bei einem freien Kern muss die notwendige Führung durch die dafür vorgesehene externe Mechanik erfolgen.
8. Rechenbeispiel: Wie ein kleiner Winkelfehler den Kern zum Schleifen bringt
Ein vereinfachtes geometrisches Beispiel betrachtet einen LVDT mit freiem Kern und einer externen Kernverlängerung.
Für das Modell werden folgende frei gewählte Abmessungen angenommen:
Innendurchmesser der Sensorbohrung: 4,20 mm
Außendurchmesser des Kerns: 3,80 mm
Anfänglicher radialer Achsversatz: 0,05 mm
Betrachtete axiale Länge: 40 mm
Das rechnerische radiale Spiel beträgt:
sradial = (4,20 mm − 3,80 mm) / 2 = 0,20 mm
Für eine vereinfachte starre und gerade Kernverlängerung kann die seitliche Abweichung durch einen Winkelfehler näherungsweise berechnet werden:
eWinkel = L · tan(α)
Für den ungünstigen Fall, in dem sich Anfangsversatz und Winkelabweichung in dieselbe Richtung addieren, gilt:
egesamt = e0 + L · tan(α)
Hier bezeichnet L die betrachtete axiale Länge und α den Winkel zwischen den beiden Achsen.
Bei einem Winkel von 0,20° ergibt sich:
egesamt = 0,05 mm + 40 mm · tan(0,20°)
egesamt ≈ 0,190 mm
Von dem ursprünglich vorhandenen radialen Spiel von 0,20 mm verbleiben unter dieser Modellannahme nur ungefähr 0,010 mm.
Schon geringe zusätzliche Abweichungen könnten damit zum Kontakt führen.
| Winkelfehler | Gesamte seitliche Abweichung nach 40 mm | Rechnerisch verbleibendes Spiel | Bewertung |
|---|---|---|---|
| 0,00° | 0,050 mm | 0,150 mm | Geometrische Reserve vorhanden |
| 0,10° | ca. 0,120 mm | ca. 0,080 mm | Geringere Reserve |
| 0,20° | ca. 0,190 mm | ca. 0,010 mm | Kontakt bei zusätzlichen Abweichungen möglich |
| 0,25° | ca. 0,225 mm | ca. −0,025 mm | Geometrische Überschneidung im starren Modell |
Bei einem Winkelfehler von 0,25° überschreitet die berechnete seitliche Abweichung das angenommene radiale Spiel.
In einer idealisierten starren Anordnung wäre die Bewegung damit geometrisch nicht mehr kontaktfrei möglich.
In der Realität können sich die Bauteile elastisch verformen oder geringfügig ausweichen. Dadurch können Reibung, Biegung oder erhöhte mechanische Belastungen entstehen.
Das Rechenbeispiel zeigt, warum bereits kleine Winkelabweichungen bei längeren mechanischen Verbindungen kritisch sein können.
Es beschreibt ausschließlich eine vereinfachte geometrische Betrachtung und keine zulässige Montageabweichung eines konkreten LVDT- oder ISM-Sensors.
Für die tatsächliche Auslegung müssen Kerndurchmesser, Bohrungsdurchmesser, Toleranzen, Kernlänge, Hubposition, thermische Einflüsse und das gesamte Führungskonzept berücksichtigt werden.
9. Sensorgehäuse und beweglichen Kern mechanisch richtig befestigen
Eine korrekte Sensormontage muss zwei Aufgaben erfüllen: Das Sensorgehäuse soll in seiner vorgesehenen Position gehalten werden und der Kern muss sich entlang des definierten Messwegs ausreichend frei bewegen können.
Die Befestigung des Sensorgehäuses darf dabei keine unzulässige mechanische Verformung verursachen.
Besonders bei zylindrischen LVDT-Gehäusen können zu hohe Klemmkräfte problematisch sein.
Eine punktuelle Belastung durch eine direkt auf das Sensorgehäuse wirkende Klemmschraube kann unter ungünstigen Bedingungen lokale Verformungen erzeugen.
Hersteller wie TE Connectivity empfehlen deshalb geeignete Montageblöcke und kontrollierte Klemmkräfte.
Auch die Befestigung des beweglichen Kerns ist wichtig.
Der Kern beziehungsweise seine Verbindungsstange muss so angebunden sein, dass die vorgesehene axiale Bewegung übertragen wird, ohne zusätzliche unzulässige Querkräfte zu erzeugen.
Bei vorhandenen Gelenkbewegungen kann eine dafür geeignete gelenkige Verbindung zweckmäßig sein.
Eine solche Verbindung muss jedoch zur konkreten Sensorbauart und Messaufgabe passen.
Ein beliebiges Gelenk ist nicht automatisch geeignet, weil zusätzliches Spiel oder elastische Verformungen Messabweichungen erzeugen können.
Besonders bei kleinen Messwegen kann bereits geringes mechanisches Verbindungsspiel die erforderliche Genauigkeit beeinflussen.
Auch die Verschraubung der Kernverlängerung darf den Kern nicht verbiegen oder seine Materialeigenschaften verändern.
Die Montage sollte deshalb mit den vorgesehenen Werkzeugen und entsprechend den Herstelleranweisungen durchgeführt werden.
10. Querkräfte und Biegemomente von der Messanordnung fernhalten
Ein induktiver Wegaufnehmer ist grundsätzlich zur Messung einer Bewegung und nicht zur Aufnahme beliebiger mechanischer Kräfte vorgesehen.
Bei einer ungünstigen mechanischen Anbindung können jedoch seitliche Kräfte entstehen.
Solche Querkräfte können beispielsweise von einer leicht verkippten Antriebsstange, einer seitlich belasteten Führung oder einer nicht korrekt ausgerichteten Maschinenachse stammen.
Bei einem freien LVDT-Kern kann eine solche Belastung dazu führen, dass die Verbindungsstange sich durchbiegt und der Kern an der Sensorbohrung anliegt.
Bei einem geführten Messtaster wirken Querkräfte dagegen auf die integrierte mechanische Führung.
Dadurch können Reibung, Führungsverschleiß und eine veränderte Tastkraft entstehen.
Auch Biegemomente sind relevant.
Wird eine seitliche Kraft über eine längere Verbindungsstange eingeleitet, kann sie abhängig von Länge, Steifigkeit und Lagerung eine erhebliche Biegewirkung erzeugen.
Eine einfache Bewertung sollte deshalb neben der Kraft auch ihren Angriffspunkt berücksichtigen.
Für die eigentliche Wegmessung ist es günstiger, wenn das bewegte Maschinenteil bereits durch eine geeignete Maschinenführung stabil geführt wird.
Der Wegaufnehmer kann dann die relative Position erfassen, ohne selbst als mechanisches Führungselement eingesetzt zu werden.
Besonders bei Prüfständen müssen auch die durch Belastung entstehenden Maschinenverformungen berücksichtigt werden.
Eine im unbelasteten Zustand korrekt fluchtende Mechanik kann unter Prüfkraft eine andere relative Achslage besitzen.
11. Geeignete Linearführungen, Gelenke und Tastmechaniken auswählen
Die mechanische Führung einer induktiven Wegmessstelle muss zur tatsächlichen Bewegung passen.
Bei einem LVDT mit freiem Kern wird die Bewegung häufig durch eine externe Maschinenführung vorgegeben.
Der Kern ist dabei über eine geeignete Verlängerungsstange mit dem bewegten Maschinenteil verbunden.
Wenn diese externe Führung ausreichend präzise ist, kann der Kern ohne Kontakt zur Sensorbohrung bewegt werden.
Ist eine solche Führung nicht vorhanden oder konstruktiv ungeeignet, kann eine geführte Sensorausführung sinnvoller sein.
Bei einem geführten LVDT ist die Bewegung des Kernträgers mechanisch durch dafür vorgesehene Führungsbauteile definiert.
Solche Ausführungen können den Montageaufwand reduzieren.
Die zulässigen Querbelastungen und die Lebensdauer der Führung müssen jedoch berücksichtigt werden.
Für reine Antastaufgaben bieten sich federbelastete induktive Messtaster an.
Die Taststange wird dabei gegen die Werkstückoberfläche geführt und folgt deren Bewegung innerhalb des vorgesehenen Messbereichs.
Eine geeignete Tasterführung kann geringes mechanisches Spiel und gute Wiederholbarkeit ermöglichen.
Allerdings erzeugt die Tastfeder eine Kraft auf das Messobjekt.
Bei empfindlichen oder elastischen Werkstücken kann diese Kraft das Messergebnis beeinflussen.
Auch eine seitliche Bewegung der Werkstückoberfläche kann die Tastspitze belasten.
Wenn erhebliche Querbewegungen zu erwarten sind, muss deshalb die gesamte Tastergeometrie einschließlich Tastspitze und Führung bewertet werden.
Die Auswahl sollte sich an der realen Bewegung orientieren und nicht ausschließlich daran, welche Bauform mechanisch am einfachsten eingebaut werden kann.
12. Werkstoff und Geometrie der Kernverlängerung berücksichtigen
Bei einem LVDT mit freiem Kern wird häufig eine mechanische Verlängerungsstange verwendet, um den Kern mit dem bewegten Maschinenteil zu verbinden.
Diese Verlängerung beeinflusst nicht nur die mechanische Führung, sondern unter Umständen auch das magnetische Verhalten des Sensors.
Ein klassischer LVDT arbeitet mit einem magnetisch wirksamen Kern.
Zusätzliche ferromagnetische Werkstoffe in unmittelbarer Nähe des Kerns können die magnetische Feldverteilung verändern und dadurch die Messkennlinie beeinflussen.
Auch elektrisch gut leitfähige Werkstoffe können aufgrund von Wirbelströmen Auswirkungen auf die Signalübertragung haben.
TE Connectivity weist deshalb in seinen Montagehinweisen ausdrücklich darauf hin, dass ungeeignete ferromagnetische Verlängerungswerkstoffe und bestimmte gut leitfähige Metalle das LVDT-Verhalten beeinträchtigen können.
Für die eigene Herstellung einer Kernverlängerung ist daher die Werkstoffempfehlung des konkreten Sensorherstellers maßgeblich.
Auch vermeintlich unmagnetische Edelstähle müssen entsprechend ihrer tatsächlichen Eigenschaften bewertet werden.
Bestimmte Werkstoffe können beispielsweise durch Bearbeitung einen magnetischen Einfluss entwickeln.
Zusätzlich muss die Verlängerungsstange mechanisch ausreichend steif sein.
Eine sehr lange und dünne Stange kann sich durch Eigengewicht, Querkräfte oder Beschleunigungen durchbiegen.
Das kann wiederum den Kern gegen die Sensorbohrung drücken.
Die geeignete Konstruktion benötigt deshalb einen abgestimmten Werkstoff, ausreichende mechanische Steifigkeit und eine zur Anwendung passende Befestigung.
Wird ein Kern oder eine Kernverlängerung ausgetauscht, sollte außerdem überprüft werden, ob die ursprüngliche Sensorcharakteristik und Kalibrierung weiterhin gelten.
13. Temperaturausdehnung und thermisch bedingte Achsverschiebung prüfen
Temperaturänderungen können die mechanische Ausrichtung einer LVDT-Messstelle beeinflussen.
Bei einer Erwärmung dehnen sich Sensorgehäuse, Maschinenstruktur, Halterungen und Verbindungsstangen entsprechend ihren Werkstoffeigenschaften aus.
Besitzen diese Bauteile unterschiedliche Wärmeausdehnungskoeffizienten oder werden sie ungleichmäßig erwärmt, kann sich ihre relative Position verändern.
Auch eine ursprünglich gute Achsflucht kann dadurch beeinträchtigt werden.
Besonders bei langen mechanischen Verbindungsstrecken können kleine thermische Dehnungen zu relevanten Positionsänderungen führen.
Ein weiteres Problem entsteht, wenn die Sensorhalterung auf einer anderen Maschinenstruktur montiert wird als die Führung des bewegten Kerns.
Bei unterschiedlichen Temperaturen können sich die beiden Strukturen verschieden verformen.
Dadurch kann ein zusätzlicher Parallel- oder Winkelfehler entstehen.
Auch das verfügbare Kernspiel verändert sich unter Umständen, weil Bohrung und Kern unterschiedliche thermische Ausdehnungen besitzen.
Bei einer geeigneten thermischen Auslegung müssen deshalb die vorgesehenen Temperaturbereiche der vollständigen Mechanik betrachtet werden.
Zusätzlich kann die elektrische Messkennlinie des Sensors eine spezifizierte Temperaturabhängigkeit besitzen.
Mechanische und elektrische Temperatureinflüsse sind dabei getrennt zu bewerten.
Eine temperaturabhängige Nullpunktverschiebung kann sowohl durch eine thermische Änderung der Mechanik als auch durch Eigenschaften des Sensors und seiner Elektronik verursacht werden.
Die Diagnose muss daher prüfen, ob die tatsächliche Kernposition unverändert bleibt oder sich die Mechanik mit der Temperatur bewegt.
14. Vibration, Beschleunigung und dynamisches Kernverhalten bewerten
Bei dynamischen Wegmessungen bewegt sich der LVDT-Kern häufig mit wechselnder Geschwindigkeit und Beschleunigung.
Die mechanische Verbindung muss dafür geeignet sein.
Bei hohen Beschleunigungen entstehen zusätzliche Trägheitskräfte.
Eine lange oder flexible Kernverlängerung kann dadurch zu Schwingungen angeregt werden.
Auch eine bereits vorhandene geringe Durchbiegung kann sich unter dynamischen Betriebsbedingungen verändern.
Das kann zu einem kurzzeitigen Kontakt mit der Sensorbohrung führen.
Besonders problematisch sind Resonanzen der mechanischen Anordnung.
Wenn die Anregungsfrequenz einer Eigenfrequenz der Kernverlängerung oder Halterung nahekommt, können sich die relativen Bewegungen deutlich vergrößern.
Auch bei geführten Messtastern können hohe Beschleunigungen die Tastkraft beeinflussen.
Bei einer federbelasteten Ausführung besteht außerdem die Möglichkeit, dass die Tastspitze bei ungünstigen dynamischen Bedingungen vorübergehend den Kontakt zur Werkstückoberfläche verliert.
Eine weitere Grenze ergibt sich aus der elektrischen Signalaufbereitung.
Die maximal sinnvoll erfassbare Bewegungsfrequenz hängt von Sensor, Erregung, Demodulation, Filterung und Datenerfassung ab.
Ein mechanisch korrekt arbeitender Sensor kann daher trotzdem eine verzögerte oder gedämpfte Anzeige liefern, wenn die elektronische Bandbreite nicht ausreicht.
Für eine dynamische Diagnose sollten mechanische Kernbewegung und elektrisches Ausgangssignal möglichst zeitlich vergleichbar erfasst werden.
15. Verschmutzung, Abrieb und beschädigte Sensorbohrungen erkennen
Auch Verschmutzungen können eine berührungsfreie induktive Wegmessung beeinträchtigen.
Bei offenen Sensorbohrungen können beispielsweise Staub, Abrieb oder andere Partikel in den Bewegungsbereich des Kerns gelangen.
Wenn sich Partikel zwischen Kern und Innenwand befinden, kann das verfügbare radiale Spiel reduziert werden.
Je nach Größe und Beschaffenheit können die Partikel Reibung verursachen oder zu einem Blockieren der Bewegung führen.
Besonders problematisch können ferromagnetische Partikel sein.
Sie können nicht nur mechanisch störend wirken, sondern auch die magnetischen Eigenschaften des Messsystems beeinflussen.
Auch bereits vorhandener Abrieb kann ein Hinweis auf unerwünschten Wandkontakt sein.
Wenn an einem eigentlich kontaktfrei arbeitenden Kern deutliche Schleifspuren auftreten, sollte die Ursache in der mechanischen Führung gesucht werden.
Bei geführten Messtastern können Verschmutzungen der Taststange oder Führung zusätzliche Reibung verursachen.
Eine Reinigung muss nach den Herstellerangaben erfolgen.
Ungeeignete mechanische Werkzeuge oder aggressive Reinigungsmittel können die Sensoroberflächen beziehungsweise den Kern beschädigen.
Auch ein vorschnelles Schmieren ist nicht grundsätzlich sinnvoll.
Ein freier LVDT-Kern benötigt bei bestimmungsgemäß kontaktfreiem Betrieb keine Schmierung der Messbewegung.
Bei geführten Ausführungen müssen dagegen ausschließlich die für das jeweilige Führungssystem vorgesehenen Wartungsmaßnahmen durchgeführt werden.
Die Schutzart des Sensorgehäuses muss außerdem richtig interpretiert werden. Eine angegebene Schutzart bedeutet nicht automatisch, dass eine mechanisch offene Kernbohrung unter beliebigen Bedingungen frei von Verschmutzungsrisiken ist.
16. Messweg, Endlagen und mechanische Anschläge richtig auslegen
Der gewählte Wegaufnehmer muss den vollständigen vorgesehenen Bewegungsbereich erfassen können.
Dabei ist zwischen dem nutzbaren elektrischen Messweg und den mechanisch zulässigen Bewegungsgrenzen zu unterscheiden.
Bei einem klassischen LVDT ist die Kennlinie innerhalb eines spezifizierten Bereichs besonders gut linear.
Außerhalb dieses Bereichs kann der Sensor weiterhin ein Signal erzeugen, dessen Genauigkeit beziehungsweise Linearität jedoch nicht mehr den vorgesehenen Spezifikationen entspricht.
Ein elektrischer Messbereichsendwert ist deshalb nicht automatisch mit einem mechanischen Anschlag gleichzusetzen.
Besonders bei freien Kernen muss vermieden werden, dass der Kern bei der vorgesehenen Maschinenbewegung unzulässig weit aus der Bohrung herausgezogen oder gegen einen internen Endbereich gedrückt wird.
Einige Sensorkonstruktionen können bei ungeeigneter Kernlage außerdem elektrisch überlastet werden. Maßgeblich sind die jeweiligen Herstelleranweisungen.
Auch bei geführten Messtastern müssen die zulässigen mechanischen Hübe eingehalten werden.
Ein wiederholtes Anfahren ungeeigneter Endanschläge kann Führungen, Federn und Tastmechaniken beschädigen.
Die mechanische Begrenzung einer Maschine sollte deshalb nicht ungeprüft durch den Wegsensor selbst erfolgen.
Geeignete externe Anschläge und Bewegungsreserven können erforderlich sein.
Besonders bei dynamischen Prüfständen sind zusätzlich Überhub, elastische Verformungen und mögliche Nachlaufbewegungen zu berücksichtigen.
17. Erregersignal, Demodulation und elektrische Signalaufbereitung prüfen
Eine fehlerhafte Weganzeige muss nicht zwangsläufig durch einen klemmenden Kern verursacht werden.
Auch die elektrische Signalaufbereitung kann Abweichungen erzeugen.
Bei einem klassischen AC-LVDT wird die Primärwicklung mit einer geeigneten Wechselspannung angeregt.
Die beiden Sekundärsignale werden differenziell ausgewertet.
Eine geeignete Demodulation verarbeitet Amplitude und Phasenbeziehung, sodass ein zur Kernposition passender Ausgangswert entsteht.
Die Erregerspannung und Erregerfrequenz müssen zum jeweiligen Sensor passen.
Eine falsche Erregung oder ungeeignete Signalaufbereitung kann zu einer veränderten Empfindlichkeit, einem Offset oder anderen Messfehlern führen.
Auch die Leitung zwischen Sensorelement und Elektronik kann Einfluss nehmen.
Besonders bei niederpegeligen Wechselspannungssignalen sind geeignete Leitungen und eine entsprechende Schirmung wichtig.
Die zulässige Leitungslänge und gegebenenfalls erforderliche Nachjustierungen sind gerätespezifisch.
Bei induktiven Halbbrücken gelten andere elektrische Anforderungen als beim klassischen Differentialtransformator.
Die jeweiligen Sensoren müssen deshalb mit einer ausdrücklich geeigneten Auswerteelektronik betrieben werden.
Eine beliebige LVDT-Elektronik darf nicht allein aufgrund ähnlicher Anschlusszahlen für einen Halbbrückensensor verwendet werden.
Bei Sensoren mit integrierter Elektronik erfolgt die notwendige Aufbereitung bereits im Sensorgehäuse.
Das Ausgangssignal kann je nach Ausführung beispielsweise als Spannung oder Strom bereitgestellt werden.
Die elektrische Skalierung muss anschließend zur SPS beziehungsweise zum verwendeten Messgerät passen.
Eine erhöhte Filterung kann elektrische Störungen reduzieren. Sie darf aber nicht dazu verwendet werden, einen tatsächlich vorhandenen mechanischen Klemmpunkt zu überdecken.
18. Mechanische Fehler und elektrische Signalfehler getrennt untersuchen
Bei einer auffälligen LVDT-Messung sollte systematisch zwischen mechanischer Ursache und elektrischem Fehler unterschieden werden.
Besonders hilfreich ist ein Vergleich des angezeigten Wegs mit einer unabhängigen Wegreferenz.
Wird beispielsweise die Position eines Prüfzylinders zusätzlich mit einem geeigneten unabhängigen Wegmesssystem erfasst, lässt sich feststellen, ob der angezeigte LVDT-Weg der tatsächlichen Bewegung folgt.
Wenn die Maschine weiterfährt, der LVDT-Wert aber stehen bleibt, sind verschiedene Ursachen möglich.
Der Kern kann tatsächlich klemmen oder die mechanische Verbindung kann Spiel besitzen beziehungsweise sich gelöst haben.
Es kann aber auch ein elektrischer Signalausfall vorliegen.
Eine weitere Beobachtung ist die unterschiedliche Anzeige beim Hin- und Rückhub.
Sie kann auf mechanische Hysterese, Führungsreibung oder eine fehlerhafte mechanische Kopplung hinweisen.
Auch ein ungeeigneter Messaufbau mit Spiel in Gelenken oder Befestigungen kann solche Effekte verursachen.
Bei der Diagnose sollte deshalb die relative Bewegung des Kerns zum Sensorgehäuse überprüft werden.
Gegebenenfalls ist eine getrennte Untersuchung des Sensors außerhalb der belasteten Maschinenmechanik sinnvoll.
Ein solcher Vergleich darf ausschließlich unter geeigneten sicheren Bedingungen und entsprechend den Herstelleranweisungen erfolgen.
Besonders wichtig ist, dass empfindliche LVDT-Kerne nicht durch manuelles Biegen, Drücken oder unsachgemäße Bearbeitung beschädigt werden.
Auch die elektrischen Prüfbedingungen müssen zur jeweiligen Sensorbauart passen.
Eine zuverlässige Diagnose benötigt somit Informationen über die tatsächliche Bewegung, die mechanische Verbindung und die elektrischen Signale.
19. Linearität, Wiederholbarkeit, Hysterese und Kalibrierung bewerten
Für die Bewertung einer induktiven Wegmessstelle müssen unterschiedliche messtechnische Eigenschaften unterschieden werden.
Die Linearität beschreibt, wie stark die tatsächliche Kennlinie von der vorgesehenen linearen Beziehung zwischen Weg und Ausgangssignal abweicht.
Die Wiederholbarkeit beschreibt, wie gut bei gleichen Prüfbedingungen wiederholt derselbe Messwert erreicht wird.
Die Hysterese beschreibt einen Unterschied der Kennlinie, der von der vorherigen Bewegungsrichtung beziehungsweise dem Verlauf der Beanspruchung abhängt.
Bei einem freien LVDT-Kern entsteht im eigentlichen berührungslosen Messprinzip keine mechanische Gleitreibung.
Die gesamte Messanordnung kann dennoch Hysterese aufweisen, beispielsweise durch Reibung an einer ungeeigneten Kernführung oder Spiel in der mechanischen Kopplung.
Bei einem geführten Messtaster sind entsprechende Reibungs- und Führungseinflüsse zusätzlich zu berücksichtigen.
Eine Kalibrierung sollte deshalb die vorgesehene mechanische Messanordnung möglichst realistisch abbilden.
Für eine Wegkalibrierung können definierte Positionen mithilfe einer geeigneten Referenzbewegung und entsprechend genauem Referenzmessmittel angefahren werden.
Bei einer bidirektionalen Prüfung werden die Messpunkte sowohl mit zunehmendem als auch mit abnehmendem Weg untersucht.
So können Unterschiede zwischen beiden Bewegungsrichtungen sichtbar werden.
Ein möglicher Prüfplan umfasst beispielsweise mehrere gleichmäßig verteilte Positionen über den vorgesehenen Messbereich.
Die tatsächliche Zahl und Verteilung der Prüfpunkte hängt von der Messaufgabe, geforderten Unsicherheit und den geltenden Prüfanforderungen ab.
Auch die gewählte Referenz muss eine ausreichend geringe Messunsicherheit besitzen.
Ein Kalibrierergebnis, das ausschließlich bei frei beweglichem, unbelastetem Kern ermittelt wurde, bestätigt nicht automatisch die Messqualität nach dem Einbau in eine mechanisch verspannte Maschine.
Für anspruchsvolle Anwendungen kann deshalb zusätzlich eine Prüfung der vollständigen installierten Messkette erforderlich sein.
20. Einen systematischen Prüf- und Inbetriebnahmeablauf durchführen
Die Inbetriebnahme eines induktiven Wegaufnehmers sollte die mechanische Konstruktion, die elektrische Signalverarbeitung und die tatsächliche Messfunktion gemeinsam berücksichtigen.
Der folgende Ablauf beschreibt eine allgemeine technische Prüfreihenfolge. Arbeiten an Maschinen dürfen nur nach einem dafür vorgesehenen sicheren Verfahren durch entsprechend qualifiziertes Personal durchgeführt werden.
- Messaufgabe definieren: Benötigten Messweg, Bewegungsrichtung, Genauigkeit, Wiederholbarkeit und Dynamik festlegen.
- Sensorbauart identifizieren: Klassischen LVDT, induktive Halbbrücke, freien Kern, geführten Kern oder Messtaster unterscheiden.
- Herstellerdaten prüfen: Messbereich, Kerndurchmesser, Bohrungsdurchmesser, zulässige Bewegungen und mechanische Grenzen erfassen.
- Maschinenbewegung analysieren: Prüfen, ob neben der axialen Bewegung Querbewegungen, Verkippungen oder Verformungen auftreten.
- Montagekonzept kontrollieren: Lage und Befestigung von Sensorgehäuse und Kernverlängerung bewerten.
- Achsflucht untersuchen: Parallelversatz und Winkelfehler entlang des vorgesehenen Bewegungswegs kontrollieren.
- Radiales Kernspiel bewerten: Sicherstellen, dass die vorgesehene Bewegungsfreiheit auch bei Toleranzen und dynamischen Einflüssen erhalten bleibt.
- Kernverlängerung prüfen: Werkstoff, Geradheit, mechanische Steifigkeit und geeignete Verbindung zum Messobjekt beurteilen.
- Querkräfte bewerten: Verhindern, dass der Sensor als ungeeignetes mechanisches Führungselement belastet wird.
- Geführte Bauteile untersuchen: Bei Messtastern die vorgesehenen Führungen, Tastkräfte und zulässigen Seitenbelastungen kontrollieren.
- Bewegungsgrenzen kontrollieren: Sicherstellen, dass der gesamte Maschinenhub innerhalb der zulässigen Sensor- und Mechanikgrenzen liegt.
- Temperaturbedingungen prüfen: Mögliche thermische Veränderungen der Achsflucht und des relativen Nullpunkts berücksichtigen.
- Vibration und Beschleunigung bewerten: Dynamische Durchbiegung und mögliche mechanische Resonanzen untersuchen.
- Sensorzustand prüfen: Verschmutzung, Schleifspuren, Beschädigungen und auffällige mechanische Veränderungen beurteilen.
- Elektronik identifizieren: Geeignete Erregung, Demodulation beziehungsweise integrierte Signalaufbereitung überprüfen.
- Signalweg kontrollieren: Leitung, Schirmung, Versorgung und Anschlusskonfiguration mit den Herstellerdaten vergleichen.
- Nullpunkt und Skalierung prüfen: Die elektrische Zuordnung zwischen Kernposition und Ausgangssignal unter definierten Bedingungen überprüfen.
- Wegmessung vergleichen: Die Anzeige an mehreren Positionen mit einer geeigneten unabhängigen Wegreferenz beurteilen.
- Hin- und Rückhub untersuchen: Wiederholbarkeit, mögliche Hysterese und auffällige Signaländerungen getrennt dokumentieren.
- Messstelle freigeben: Mechanische und elektrische Prüfergebnisse, Einschränkungen, Messunsicherheit und die freigegebene Konfiguration dokumentieren.
Besonders wichtig ist die Prüfung über den vollständigen vorgesehenen Hub.
Eine ausreichende Bewegungsfreiheit in der Mittelstellung beweist nicht automatisch, dass der Kern auch in beiden Endlagen kontaktfrei bleibt.
Ebenso sollte eine im unbelasteten Zustand überprüfte Messstelle unter den dafür geeigneten repräsentativen Betriebsbedingungen bewertet werden.
Falls Hinweise auf Schleifen oder Klemmen vorliegen, muss die mechanische Ursache fachgerecht beseitigt werden, bevor die Messstelle wieder für den vorgesehenen Betrieb freigegeben wird.
21. Typische Fehlerbilder und Fehlinterpretationen diagnostizieren
Induktive Wegsensoren können trotz eines grundsätzlich robusten Messprinzips unterschiedliche Fehlerbilder zeigen. Besonders wichtig ist, die mechanische Ursache von einem elektrischen Auswertefehler zu unterscheiden.
| Beobachtung | Mögliche Ursache | Sinnvolle Prüfung |
|---|---|---|
| Messwert bleibt kurz stehen und springt anschließend weiter | Mechanisches Klemmen, Stick-Slip oder Spiel in der Kernanbindung | Tatsächliche Kernbewegung und mechanische Führung mit unabhängiger Wegreferenz prüfen |
| Unterschiedliche Werte bei Hin- und Rückhub | Führungsreibung, mechanische Hysterese oder Verbindungsspiel | Beide Bewegungsrichtungen bei definierten Positionen vergleichen |
| Kern besitzt sichtbare Schleifspuren | Unzureichende Achsflucht, zu geringes Kernspiel oder Durchbiegung | Montagegeometrie und vollständigen Bewegungsweg beurteilen |
| Sensor arbeitet im ausgebauten Zustand, aber nicht in der Maschine | Mechanische Verspannung, Querkräfte oder unzureichende Ausrichtung | Einbau und Belastungszustände der Maschine untersuchen |
| Messwertabweichung nimmt mit dem Hub zu | Winkelfehler, durchgebogene Kernverlängerung oder elektrische Nichtlinearität | Fluchtung über den gesamten Hub und elektrische Kennlinie getrennt prüfen |
| Fehler tritt nur bei hoher Prüfkraft auf | Maschinenverformung verändert die relative Achsposition | Mechanische Bewegung unter repräsentativer Belastung bewerten |
| Geführter Messtaster läuft schwergängig | Seitenbelastung, verschmutzte Führung oder mechanischer Verschleiß | Führungszustand und zulässige Querkräfte nach Herstellerverfahren kontrollieren |
| Messwert schwankt bei Motorbetrieb | Elektromagnetische Störungen oder dynamische Maschinenbewegung | Elektrischen Signalweg und reale mechanische Bewegung getrennt untersuchen |
| Nullpunkt verändert sich mit der Temperatur | Thermische Maschinenverformung oder elektrische Temperaturdrift | Relative Kernposition und Signalaufbereitung temperaturabhängig prüfen |
| Sensor liefert nach Austausch der Verlängerungsstange andere Werte | Ungeeigneter Werkstoff oder veränderte mechanische Geometrie | Magnetische Eigenschaften, Abmessungen und Kalibrierung bewerten |
| Signal ist stark verrauscht, obwohl der Kern ruhig steht | Störanfällige Verkabelung, ungeeignete Erregung oder Elektronikproblem | Erregersignal, Schirmung und Signalaufbereitung prüfen |
| Signal wird bei hoher Geschwindigkeit verzögert angezeigt | Unzureichende Messbandbreite oder elektronische Dämpfung | Sensor- und Elektronikdynamik mit der tatsächlichen Bewegungsfrequenz vergleichen |
Die Tabelle beschreibt mögliche Ursachen und geeignete Prüfungen. Eine eindeutige Diagnose muss am konkreten Messsystem erfolgen.
Besonders wichtig ist, dass eine elektrische Nullpunktkorrektur keinen mechanischen Achsfehler behebt.
Ebenso kann eine erhöhte Signalfilterung einen vorhandenen mechanischen Klemmpunkt lediglich in der Anzeige weniger deutlich erscheinen lassen.
Die zuverlässige Lösung besteht darin, die eigentliche Ursache in Mechanik oder Elektronik nachzuweisen und gezielt zu beseitigen.
22. Passende induktive Wegaufnehmer und Alternativen von ICS Schneider
22.1 ISM21: Kompakter induktiver Wegsensor mit externer Elektronik
Der ISM21 ist ein kompakter induktiver Wegsensor für industrielle Messaufgaben.
Die Baureihe ist für Messwege bis 20 mm erhältlich und besitzt einen Gehäusedurchmesser von ungefähr 10 mm.
Der Sensor wird mit einer geeigneten externen Auswerteelektronik betrieben.
Je nach Ausführung sind Genauigkeitsvarianten von 0,5 % beziehungsweise 0,25 % verfügbar.
Die Schutzart reicht bei entsprechend ausgeführten Varianten bis IP68.
Der ISM21 ist auch als Taster erhältlich.
Damit kann die Baureihe für kompakte Prüfstände, Maschinenbauanwendungen und kleine lineare Bewegungen interessant sein.
Bei der Auswahl ist zwischen den verschiedenen mechanischen Ausführungen zu unterscheiden.
Für eine Variante mit freiem Kern ist die erforderliche externe Führung entsprechend auszulegen.
Bei einer Tasterausführung müssen dagegen die mechanische Führung, der Tastweg und gegebenenfalls die zulässige Seitenbelastung berücksichtigt werden.
Die elektrische Sensor- und Auswertearchitektur muss anhand der gewählten Bestellvariante festgelegt werden. Die Bezeichnung induktiver Wegsensor allein bestätigt keine elektrische Kompatibilität mit beliebigen klassischen LVDT-Elektroniken.
22.2 ISM26: Induktiver Wegsensor für größere Messwege
Der ISM26 ist ein induktiver Wegsensor für lineare Messaufgaben mit größeren Hüben.
Die Baureihe bietet Messwege bis 200 mm und einen Gehäusedurchmesser von ungefähr 12 mm.
Der Sensor ist für die Verwendung mit externer Elektronik ausgelegt.
Auch eine entsprechende Tasterausführung ist verfügbar.
Je nach Konfiguration stehen Genauigkeitsvarianten von 0,5 % beziehungsweise 0,25 % sowie Schutzarten bis IP68 zur Verfügung.
Der ISM26 kann beispielsweise für längere Verfahrwege in Maschinen, Prüfständen und geeigneten hydraulischen Anwendungen interessant sein.
Besonders bei größeren Messwegen muss die mechanische Führung sorgfältig geplant werden.
Lange Kernverlängerungen können aufgrund von Eigengewicht, Beschleunigungen oder Querkräften eine größere Durchbiegung aufweisen als kurze Verbindungen.
Dadurch können die Anforderungen an die Achsflucht und an die äußere mechanische Führung steigen.
Die geeignete mechanische Ausführung und die passende Auswerteelektronik müssen für den konkreten Einbau ausgewählt werden.
22.3 ISM224: Induktiver Messtaster mit Präzisionskugelführung
Der ISM224 ist ein induktiver Wegsensor mit einer präzisionsgeführten Tastmechanik.
Die ICS-Produktinformationen beschreiben einen Edelstahl-Spannschaft, eine Präzisionskugelführung und einen Hartmetall-Messeinsatz mit M2,5-Anschluss.
Je nach Ausführung sind Messwege bis 20 mm verfügbar.
Der Sensor benötigt eine passende externe Auswerteelektronik.
Die angegebenen Genauigkeitsvarianten liegen bei 0,5 % beziehungsweise 0,25 %.
Die integrierte Führung kann insbesondere bei wiederholten Antastvorgängen Vorteile bieten.
Sie übernimmt die definierte mechanische Führung der Taststange und vereinfacht dadurch bestimmte Messaufbauten.
Eine Präzisionskugelführung bedeutet jedoch nicht, dass beliebige Querkräfte aufgenommen werden dürfen.
Die zulässige mechanische Belastung und die konkrete Ausrichtung müssen weiterhin zur Anwendung passen.
Bei Messaufgaben mit überwiegend axialer Tastbewegung kann der ISM224 eine Alternative zu einer selbst konstruierten freien Kernführung sein.
22.4 ISM34: Miniatur-Wegaufnehmer mit integrierter Elektronik
Der ISM34 ist ein kompakter induktiver Wegaufnehmer mit integrierter Signalaufbereitung.
Er besitzt einen Gehäusedurchmesser von ungefähr 10 mm und ist für Messwege bis 20 mm erhältlich.
Die Baureihe zeichnet sich durch einen geringen Betriebsstrom aus.
Je nach Ausführung wird eine Genauigkeit von ≤ ±0,5 % beziehungsweise ≤ ±0,25 % angegeben.
Für entsprechende Varianten steht Schutzart bis IP67 zur Verfügung.
Die integrierte Elektronik vereinfacht die Anbindung an ein geeignetes nachgeschaltetes Auswertegerät.
Dadurch kann der Aufwand für eine separate externe Signalaufbereitung reduziert werden.
Besonders für kompakte Maschinenmodule und kleine Prüfstände kann diese Bauform interessant sein.
Auch bei integrierter Elektronik bleiben die mechanischen Anforderungen an Kernführung, Achsflucht und gegebenenfalls die Tastmechanik bestehen.
Die konkrete mechanische Bauform und das Ausgangssignal müssen anhand der vorgesehenen Geräteausführung festgelegt werden.
22.5 ISM40: Induktiver Wegaufnehmer mit integrierter Elektronik für Messwege bis 200 mm
Der ISM40 ist ein universell einsetzbarer induktiver Wegaufnehmer.
Er besitzt eine integrierte Elektronik und ist für Messwege bis 200 mm erhältlich.
Der Gehäusedurchmesser beträgt ungefähr 25 mm.
Die Baureihe ist auch als Taster verfügbar und wird mit Schutzart IP66 beschrieben.
Je nach Ausführung stehen Genauigkeitsvarianten von 0,5 % beziehungsweise 0,25 % zur Verfügung.
Für Maschinenbau- und Prüfstandsanwendungen kann die Kombination aus größerem Messweg und integrierter Signalverarbeitung interessant sein.
Auch hier muss die mechanische Sensorvariante passend zur vorgesehenen Bewegung ausgewählt werden.
Besonders bei großen Hüben sind die tatsächlichen Führungsbedingungen und mögliche dynamische Belastungen zu beachten.
Eine integrierte Signalaufbereitung vereinfacht die elektrische Anbindung, ersetzt aber keine korrekte mechanische Installation.
22.6 ISM205: Miniatur-Wegsensor nach dem induktiven Halbbrückenprinzip
Der ISM205 ist ein kompakter induktiver Wegsensor, der ausdrücklich nach dem Halbbrückenprinzip arbeitet.
Die ICS-Produktinformationen beschreiben einen Messweg von ±1,5 mm beziehungsweise optional ±2 mm.
Die Linearität beträgt je nach Ausführung ±0,5 % beziehungsweise ±0,25 %.
Zum dokumentierten Aufbau gehört ein Kern mit ungefähr 3 mm Durchmesser und einer entsprechenden mechanischen Verlängerung.
Die Baureihe ist besonders für kleine Messwege und kompakte mechanische Einbausituationen interessant.
Der ISM205 verdeutlicht zugleich die notwendige Unterscheidung zwischen einem klassischen LVDT und einem induktiven Halbbrückensensor.
Beide Messprinzipien können mit einem axial bewegten magnetisch wirksamen Kern arbeiten.
Ihre elektrischen Anschluss- und Auswertebedingungen unterscheiden sich jedoch.
Für die Auswahl muss daher sichergestellt sein, dass die verwendete Signalaufbereitung ausdrücklich mit dem gewählten Sensor kompatibel ist.
22.7 IWS12: Wegseilsensor als alternative Wegmesslösung
Der IWS12 ist ein industrieller Wegseilsensor für größere lineare Bewegungen.
Die Baureihe deckt Messbereiche von 100 bis 3.000 mm ab.
Je nach Ausführung sind unter anderem Spannungsausgänge, Stromausgänge und digitale Schnittstellen verfügbar.
Für geeignete Varianten wird Schutzart IP67 angegeben.
Ein Wegseilsensor arbeitet mit einem anderen mechanischen Prinzip als ein LVDT.
Das Messseil wird mit dem bewegten Maschinenteil verbunden und über einen dafür vorgesehenen Mechanismus aufgewickelt.
Diese Konstruktion kann besonders bei großen Hüben sinnvoll sein, wenn ein langer starrer Wegaufnehmer mechanisch nicht untergebracht werden kann.
Auch hier muss die Bewegungsrichtung zur vorgesehenen Seilführung passen.
Eine ungeeignete seitliche Seilablenkung, Schrägzugbelastung oder falsche Befestigung kann die Funktion beeinträchtigen.
Der IWS12 ist daher keine direkte Ersatzkomponente für jeden LVDT, kann aber bei entsprechenden Maschinenkonzepten eine geeignete alternative Wegmesslösung darstellen.
Weitere Wegsensoren und technische Beratung zur Auswahl von Sensorprinzip, mechanischer Kopplung und Signalaufbereitung bietet ICS Schneider in der Kategorie Wegaufnehmer / Wegsensoren / Taster.
23. Fazit: Kernführung und Fluchtung vor der elektrischen Nachjustierung prüfen
Ein klassischer LVDT besitzt ein robustes induktives Messprinzip und kann die axiale Position eines beweglichen Kerns berührungslos erfassen.
Diese Eigenschaft bietet Vorteile hinsichtlich Wiederholbarkeit und mechanischer Lebensdauer.
Sie setzt jedoch voraus, dass der Kern innerhalb der vorgesehenen Sensorbohrung ausreichend frei beweglich bleibt.
Bei einer ungeeigneten mechanischen Kopplung können Achsversatz, Winkelfehler, Querkräfte und die Durchbiegung einer Kernverlängerung zum Wandkontakt führen.
Dadurch entstehen Reibung, mechanische Hysterese und unter Umständen ein Klemmen des Kerns.
Auch bei geführten induktiven Messtastern können übermäßige Seitenbelastungen, Verschmutzung und verschlissene Führungsbauteile die Messqualität beeinträchtigen.
Besonders wichtig ist deshalb die Unterscheidung zwischen Sensorbauformen.
Ein freier LVDT-Kern benötigt eine entsprechend geeignete externe Bewegungsführung.
Ein geführter Kern beziehungsweise Messtaster besitzt dagegen eine definierte mechanische Führung, deren Belastungsgrenzen eingehalten werden müssen.
Darüber hinaus sind Sensorgehäuse, Kernverlängerung, Werkstoffauswahl und thermische Einbaubedingungen zu berücksichtigen.
Bei einer auffälligen Weganzeige sollte zuerst festgestellt werden, ob die tatsächliche relative Bewegung zwischen Kern und Sensorgehäuse der vorgesehenen Bewegung entspricht.
Erst danach ist zu beurteilen, ob eine elektrische Skalierung, Nullpunktkorrektur oder Anpassung der Signalaufbereitung erforderlich ist.
Auch die Kalibrierung muss die tatsächliche Messaufgabe abbilden.
Eine Prüfung des Sensors außerhalb der Maschine bestätigt nicht automatisch die Messqualität im eingebauten, belasteten Zustand.
Messaufgabe festlegen → Sensorbauart unterscheiden → Kernspiel und Bewegungsbereich prüfen → Achsflucht über den gesamten Hub kontrollieren → Querkräfte und Biegemomente vermeiden → Geeignete Führung und Befestigung auswählen → Thermische und dynamische Belastungen berücksichtigen → Sensorzustand untersuchen → Passende Signalaufbereitung prüfen → Wegmessung mit Referenz vergleichen → Hin- und Rückhub bewerten → Ergebnisse dokumentieren
Der wichtigste praktische Grundsatz lautet damit: Ein LVDT-Kern soll sich bei einer freien Kernausführung ohne mechanischen Kontakt zur Sensorbohrung bewegen. Wenn er klemmt oder schleift, liegt die Ursache häufig in der mechanischen Führung oder Fluchtung und nicht im eigentlichen induktiven Messprinzip.
24. Häufige Fragen zu klemmenden LVDT-Kernen und induktiven Wegsensoren
24.1 Was ist ein LVDT?
Ein LVDT ist ein induktiver Wegaufnehmer nach dem Differentialtransformatorprinzip. Eine Primärwicklung wird mit Wechselspannung angeregt. Ein axial beweglicher magnetisch wirksamer Kern beeinflusst die induktive Kopplung zu zwei Sekundärwicklungen. Aus deren Differenzsignal wird die Kernposition bestimmt.
24.2 Warum kann ein LVDT-Kern klemmen, obwohl der Sensor berührungslos misst?
Die elektrische Wegmessung erfolgt bei einem freien LVDT-Kern berührungslos. Die mechanische Kopplung des Kerns kann jedoch fehlerhaft sein. Beispielsweise können Achsversatz, Winkelfehler, Durchbiegung oder Querkräfte dazu führen, dass der Kern die Innenwand der Sensorbohrung berührt.
24.3 Muss ein LVDT-Kern exakt mittig durch die Sensorbohrung geführt werden?
Eine mathematisch perfekte Zentrierung ist nicht bei jeder LVDT-Ausführung notwendig. Entscheidend ist, dass der Kern innerhalb der spezifizierten mechanischen Bewegungsfreiheit bleibt und die vorgesehene Messgenauigkeit erreicht wird. Der Kern darf bei einer freien Ausführung während des normalen Betriebs nicht an der Bohrungswand schleifen.
24.4 Was ist der Unterschied zwischen einem freien und einem geführten LVDT-Kern?
Bei einem freien Kern erfolgt die notwendige mechanische Führung durch die externe Maschinenkonstruktion. Bei einer geführten Ausführung besitzt der Sensor beziehungsweise Kernträger eine entsprechende mechanische Führung. Dadurch kann die Montage vereinfacht werden, allerdings entstehen zusätzliche Anforderungen an Führungsreibung und zulässige Querkräfte.
24.5 Können Querkräfte einen LVDT beschädigen?
Ja. Ungeeignete Querkräfte können eine Kernverlängerung verbiegen oder den Kern gegen die Sensorbohrung drücken. Bei geführten Messtastern können sie die Führung mechanisch belasten. Das kann zu Reibung, Verschleiß und Messabweichungen führen.
24.6 Wie erkenne ich einen klemmenden LVDT-Kern?
Mögliche Hinweise sind Messwertsprünge, ein zeitweilig stehen bleibender Messwert, unterschiedliche Anzeigen beim Hin- und Rückhub oder sichtbare Schleifspuren. Diese Symptome sind jedoch nicht eindeutig. Die tatsächliche Kernbewegung sollte mit einer geeigneten unabhängigen Wegreferenz verglichen werden.
24.7 Was verursacht Hysterese bei einem LVDT?
Bei einem korrekt arbeitenden freien LVDT entsteht aus dem kontaktfreien Messprinzip keine mechanische Gleitreibung. Hysterese der gesamten Messanordnung kann jedoch durch Führungsreibung, Verbindungsspiel, elastische Verformungen oder ungeeignete mechanische Kopplungen entstehen. Auch die Auswerteelektronik muss berücksichtigt werden.
24.8 Was bedeutet Stick-Slip bei einem induktiven Wegsensor?
Stick-Slip beschreibt einen Wechsel zwischen Haften und Gleiten. Er kann bei reibungsbehafteten Führungen oder an einer ungewollten Kontaktstelle auftreten. Dadurch folgt die Bewegung nicht mehr gleichmäßig, sondern teilweise sprunghaft. Das kann sich als Messwertsprung oder verzögerte Positionsänderung zeigen.
24.9 Wie berechne ich das radiale Spiel eines LVDT-Kerns?
Bei ideal runden Bauteilen ergibt sich das geometrische radiale Spiel aus der Hälfte der Differenz zwischen Bohrungsdurchmesser und Kerndurchmesser. Für die tatsächliche Montage müssen zusätzlich Fertigungstoleranzen, Achsversatz, Winkelfehler und dynamische Verformungen berücksichtigt werden.
24.10 Warum ist ein kleiner Winkelfehler bei langen Kernverlängerungen problematisch?
Ein Winkelfehler führt über eine längere axiale Strecke zu einer zunehmenden seitlichen Abweichung. Dadurch kann das vorhandene radiale Kernspiel aufgebraucht werden. Besonders lange oder flexible Kernverlängerungen müssen deshalb sorgfältig geführt und hinsichtlich möglicher Durchbiegung bewertet werden.
24.11 Kann ich einen klemmenden LVDT-Kern durch Schmierung wieder funktionsfähig machen?
Ein freier LVDT-Kern benötigt für seine bestimmungsgemäß kontaktfreie Bewegung keine Schmierung. Wenn er schleift, muss die mechanische Ursache festgestellt werden. Bei geführten Sensoren dürfen nur die vom jeweiligen Hersteller vorgesehenen Wartungs- und Schmiermaßnahmen verwendet werden.
24.12 Können magnetische Werkstoffe an der Kernverlängerung die Messung beeinflussen?
Ja. Ferromagnetische Werkstoffe in der Nähe eines LVDT-Kerns können die magnetische Kopplung beeinflussen. Auch bestimmte elektrisch gut leitfähige Materialien können aufgrund von Wirbelströmen Auswirkungen haben. Die Werkstoffauswahl muss deshalb den Empfehlungen des jeweiligen Sensorherstellers entsprechen.
24.13 Warum verändert sich der LVDT-Nullpunkt bei Temperaturänderungen?
Mögliche Ursachen sind thermische Ausdehnung von Sensorhalterung, Maschinenstruktur und Kernverlängerung sowie die spezifizierte Temperaturabhängigkeit des Sensorelements oder der Elektronik. Die mechanische und elektrische Ursache sollten getrennt untersucht werden.
24.14 Ist eine induktive Halbbrücke dasselbe wie ein klassischer LVDT?
Nein. Beide Sensorarten können einen beweglichen magnetisch wirksamen Kern verwenden, unterscheiden sich aber in der elektrischen Spulenanordnung und Signalverarbeitung. Ein klassischer LVDT verwendet eine Primärwicklung und zwei Sekundärwicklungen. Ein Halbbrückensensor benötigt eine zu seinem Prinzip passende Auswerteelektronik.
24.15 Kann ich einen LVDT allein durch eine elektrische Nullpunktkorrektur reparieren?
Eine Nullpunktkorrektur kann eine elektrische Anzeigeverschiebung ausgleichen, aber keinen mechanischen Achsversatz, eine klemmende Führung oder eine verbogene Kernverlängerung beseitigen. Bei mechanischen Auffälligkeiten muss zuerst die zugrunde liegende Ursache behoben werden.
24.16 Wie sollte ein induktiver Wegaufnehmer kalibriert werden?
Die Kalibrierung erfolgt durch den Vergleich definierter Wegpositionen mit einer geeigneten Referenz. Für anspruchsvolle Messaufgaben sollten mehrere Prüfpunkte einschließlich Hin- und Rückhub untersucht werden. Bei Bedarf ist zusätzlich die vollständige eingebaute Messkette unter repräsentativen mechanischen Bedingungen zu prüfen.
24.17 Welche passenden Wegsensoren bietet ICS Schneider an?
Zum ICS-Sortiment gehören unter anderem die induktiven Wegsensoren ISM21 und ISM26 mit externer Elektronik, der präzisionsgeführte ISM224 sowie die Baureihen ISM34 und ISM40 mit integrierter Elektronik. Für kleine Wege steht außerdem der induktive Halbbrückensensor ISM205 zur Verfügung. Als alternative Messtechnologie für größere Wege bietet ICS beispielsweise den Wegseilsensor IWS12 an.
24.18 Welche Angaben benötigt ICS Schneider für die Auswahl des richtigen Wegaufnehmers?
Benötigt werden der vollständige Messweg, die gewünschte Genauigkeit, Wiederholbarkeit, Bewegungsfrequenz und erforderliche Messdynamik. Besonders wichtig sind die tatsächliche mechanische Bewegung, verfügbare Einbaulänge, Gehäusebefestigung, Kernführung, mögliche Querkräfte, Achsversatz und Winkelfehler. Zusätzlich sind Temperatur, Vibration, Schutzart und mögliche Verschmutzung relevant. Für die Auswahl der Elektronik werden das induktive Sensorprinzip, die gewünschte Versorgung, das Ausgangssignal, die Leitungslänge, die SPS-Anbindung und gegebenenfalls Anforderungen an Kalibrierung und Messunsicherheit benötigt. Bei bereits vorhandenen Problemen sind Fotos des Einbaus, eine Beschreibung der Führung und Messwertaufzeichnungen aus Hin- und Rückhub hilfreich.