


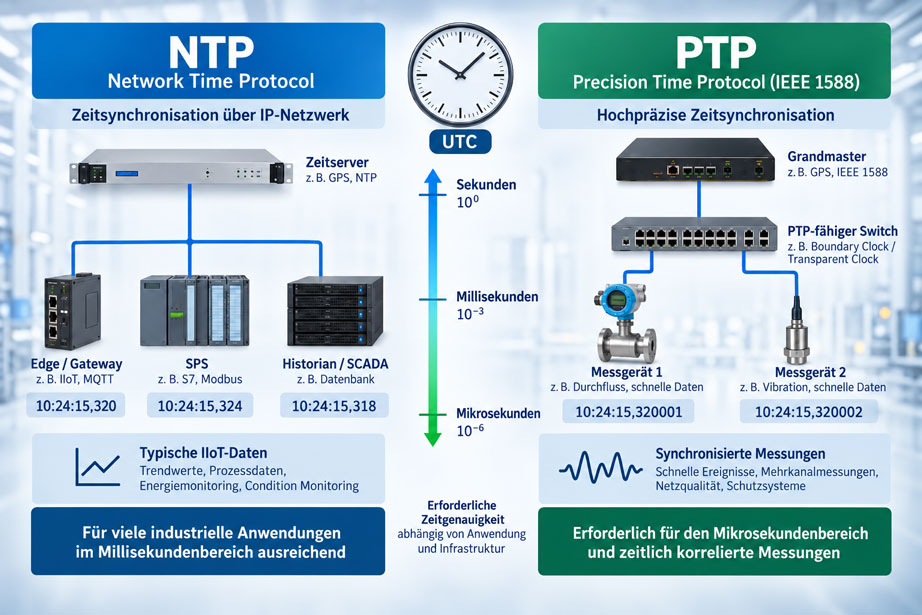
Ein Druckwert erhält den Zeitstempel 10:24:15.320. Wenige Millisekunden später meldet ein anderer Datenpunkt eine Pumpenabschaltung. Ein Vibrationssensor registriert gleichzeitig einen auffälligen Peak. Im Historian sieht es so aus, als ließe sich die Reihenfolge der Ereignisse eindeutig bestimmen.
Ob diese Aussage tatsächlich belastbar ist, hängt jedoch davon ab, wie genau die Uhren der beteiligten Geräte miteinander synchronisiert sind.
Ein Zeitstempel mit drei, sechs oder sogar neun Nachkommastellen bedeutet noch nicht, dass die zugrunde liegende Uhr entsprechend genau läuft. Ein System kann Zeitstempel mit Mikrosekundenauflösung erzeugen und trotzdem mehrere Millisekunden gegenüber einem anderen Gerät versetzt sein.
Genau hier beginnt die Entscheidung zwischen NTP und PTP.
NTP – das Network Time Protocol – ist für die Synchronisation von Rechnern und Geräten über IP-Netze ausgelegt und reicht für sehr viele industrielle Messdatenanwendungen vollkommen aus. Historian-Daten, Energieverbrauch, langsam veränderliche Prozesswerte, Wartungsinformationen oder typische Condition-Monitoring-Trends benötigen häufig keine Synchronisation im Mikrosekundenbereich.
PTP – das Precision Time Protocol nach IEEE 1588 – wird interessant, wenn mehrere räumlich getrennte Geräte Messungen zeitlich sehr genau aufeinander beziehen müssen. Typische Beispiele sind schnelle Ereignisanalysen, simultane Mehrkanalmessungen, Netzqualitätsmessungen oder Anwendungen, bei denen bereits wenige hundert Mikrosekunden Zeitversatz eine falsche Interpretation erzeugen können.
Die Frage sollte deshalb nicht lauten: „Welches Protokoll ist genauer?“
Die wichtigere Frage lautet: Wie groß darf der Zeitfehler zwischen zwei Messwerten maximal sein, damit die spätere technische Aussage noch stimmt?
Erst aus dieser Anforderung lässt sich ableiten, ob ein sauber aufgebautes NTP-System ausreicht oder eine PTP-Infrastruktur mit Hardware-Timestamping und entsprechend unterstützenden Netzwerkkomponenten erforderlich ist.
Die zentrale Aussage lautet: Nicht die höchste technisch mögliche Zeitgenauigkeit ist automatisch die richtige Lösung. NTP oder PTP sollte aus dem zulässigen Zeitfehler der Messaufgabe abgeleitet werden. Abtastrate, Zeitstempelort, Netzwerk, Hardware-Timestamping und Synchronisationsstatus müssen dabei gemeinsam betrachtet werden.
Inhaltsverzeichnis
- Warum müssen industrielle Messdaten synchronisiert werden?
- Wie genau muss die Zeit tatsächlich sein?
- Wie funktioniert NTP?
- Wie funktioniert PTP?
- NTP und PTP direkt vergleichen
- Wann reicht NTP für industrielle Messdaten?
- Wann wird PTP sinnvoll oder notwendig?
- Warum Hardware-Timestamping bei PTP entscheidend ist
- Welche Rolle Switches und Netzwerkarchitektur spielen
- Grandmaster, Boundary Clock und Transparent Clock richtig einordnen
- Zeitsynchronisation und Zeitstempelort nicht verwechseln
- Abtastrate und Zeitgenauigkeit nicht verwechseln
- Warum synchronisierte Uhren sequenzielles Polling nicht beseitigen
- UTC, Zeitzone und Sommerzeit richtig behandeln
- Was passiert bei Buffering und Netzwerkunterbrechungen?
- Synchronisationsqualität zusammen mit Messdaten überwachen
- Zeitquellen und Redundanz richtig planen
- Zeitsynchronisation als Teil der IT/OT-Sicherheit betrachten
- NTP oder PTP: praktische Entscheidungshilfe
- Typische Fehlerbilder systematisch diagnostizieren
- IIoT-Lösungen von ICS Schneider
- Fazit
- Häufige Fragen zu NTP und PTP
1. Warum müssen industrielle Messdaten synchronisiert werden?
Für eine einzelne Messstelle spielt eine kleine Abweichung ihrer internen Uhr häufig kaum eine Rolle. Kritisch wird die Situation, sobald Daten verschiedener Geräte miteinander verglichen werden.
Eine Maschine kann beispielsweise gleichzeitig Druck, Durchfluss, Stromaufnahme, Vibration und Ventilzustände erfassen. Bei einer späteren Störungsanalyse soll nachvollzogen werden, welches Ereignis zuerst auftrat.
Wenn alle Geräte unterschiedliche Uhrzeiten besitzen, kann die Datenbank zwar eine scheinbar präzise Ereignisfolge darstellen, diese Reihenfolge muss jedoch nicht der Realität entsprechen.
Ein Druckabfall kann im Historian beispielsweise zehn Millisekunden vor einer Ventilschaltung erscheinen, obwohl das Ventil tatsächlich zuerst geschaltet hat. Ein solcher Fehler entsteht nicht durch eine ungenaue Druckmessung, sondern durch einen fehlerhaften Zeitbezug.
Zeitsynchronisation sorgt deshalb dafür, dass unterschiedliche Geräte ihre Zeitstempel auf eine gemeinsame Zeitbasis beziehen.
Je schneller der untersuchte Prozess ist, desto kleiner muss normalerweise der zulässige Zeitversatz zwischen den beteiligten Messstellen sein.
Für einen Tankfüllstand, der sich innerhalb von Minuten verändert, sind zehn Millisekunden bedeutungslos. Für zwei hochdynamische Strom- oder Vibrationssignale können dieselben zehn Millisekunden dagegen bereits eine falsche Ereignisreihenfolge erzeugen.
2. Wie genau muss die Zeit tatsächlich sein?
Die Auswahl der Zeitsynchronisation sollte deshalb mit einer fachlichen Anforderung beginnen.
Dazu muss festgelegt werden, welcher maximale zeitliche Fehler zwischen zwei Datenquellen noch akzeptabel ist.
Ein praktischer Ansatz besteht darin, zunächst die schnellste relevante Prozessänderung zu betrachten. Wenn ein Prozess nur alle zehn Sekunden ausgewertet wird, ergibt eine Synchronisationsanforderung von einer Mikrosekunde normalerweise keinen zusätzlichen Nutzen.
Werden dagegen Ereignisse miteinander verglichen, die nur wenige Millisekunden auseinanderliegen können, muss der Zeitfehler wesentlich kleiner sein als dieser Abstand.
| Anwendung | Typische zeitliche Anforderung | Technischer Ansatz |
|---|---|---|
| Langsame Trenddaten, Füllstand, Temperatur, Energie | Zehntelsekunden bis Sekunden häufig ausreichend | NTP in der Regel ausreichend |
| Historian, Batch-Protokolle, normale Prozessalarme | Millisekunden bis einige zehn Millisekunden je nach Anwendung | Lokales NTP meist ausreichend, tatsächliche Abweichung prüfen |
| Maschinenereignisse und schnelle Ursachenanalyse | Wenige Millisekunden oder besser | NTP validieren, PTP bei strengeren Anforderungen prüfen |
| Synchronisierte Mehrkanalmessungen | Unter einer Millisekunde | PTP mit geeigneter Hardware häufig sinnvoll |
| Hochpräzise zeitkorrelierte Messungen | Mikrosekundenbereich oder besser | PTP mit Hardware-Timestamping und PTP-fähigem Netzwerk |
Diese Bereiche sind keine festen Protokollgrenzen. Sie dienen als Planungshilfe.
Ein hochwertig aufgebautes NTP-System in einem lokalen Netz kann wesentlich genauer arbeiten als eine ungünstige NTP-Verbindung über mehrere unbekannte Netze. Umgekehrt erreicht ein schlecht aufgebautes PTP-System nicht automatisch Mikrosekundengenauigkeit.
Die geforderte Genauigkeit muss deshalb am realen System verifiziert werden.
3. Wie funktioniert NTP?
NTP synchronisiert die Uhr eines Clients mit einer oder mehreren Zeitquellen über ein IP-Netzwerk.
Der Client tauscht Zeitinformationen mit dem Zeitserver aus und schätzt daraus sowohl die Zeitabweichung als auch die Übertragungsverzögerung.
Eine NTP-Infrastruktur kann hierarchisch aufgebaut sein. Ein zentraler Zeitserver kann beispielsweise eine hochwertige externe Referenz besitzen und seine Zeit an SPSen, Edge-Gateways, Server und andere Netzwerkgeräte verteilen.
NTP versucht nicht lediglich, die Uhr eines Clients regelmäßig hart auf einen neuen Wert zu setzen. Geeignete Implementierungen können die lokale Uhr kontinuierlich disziplinieren und kleine Abweichungen kontrolliert korrigieren.
Wie genau das funktioniert, hängt jedoch nicht allein vom Protokoll ab.
Netzwerklatenz, unterschiedliche Hin- und Rückwege, Betriebssystem, Software, lokale Quarzuhr und Auslastung des Systems beeinflussen die erreichbare Synchronisation.
Besonders problematisch sind asymmetrische Netzwerkpfade. Wenn ein Zeitpaket in einer Richtung deutlich länger benötigt als in der Gegenrichtung, kann die aus der Übertragung berechnete Zeitabweichung einen systematischen Fehler enthalten.
Für klassische IT-, SCADA-, Historian- und viele IIoT-Anwendungen ist NTP dennoch sehr gut geeignet, weil die notwendige Genauigkeit dort häufig im Millisekundenbereich oder darüber liegt.
4. Wie funktioniert PTP?
PTP steht für Precision Time Protocol und ist im IEEE-1588-Standard beschrieben.
Das Protokoll wurde für verteilte Netzwerkgeräte entwickelt, die wesentlich genauer miteinander synchronisiert werden müssen als typische Rechner in einem klassischen IT-Netz.
In einem PTP-System existiert eine maßgebliche Uhr, die als Grandmaster dient. Weitere Geräte synchronisieren ihre lokalen Uhren auf diese Referenz.
PTP überträgt dazu spezielle Synchronisations- und Verzögerungsinformationen über das Netzwerk.
Der wesentliche Unterschied gegenüber einem typischen NTP-Aufbau liegt nicht nur im Protokoll selbst. Für hohe Genauigkeiten kann PTP Zeitstempel sehr nahe am tatsächlichen Sende- beziehungsweise Empfangspunkt eines Ethernet-Frames erfassen.
Dadurch werden Verzögerungen durch Betriebssystem, Software-Stack und Warteschlangen wesentlich stärker aus der Messung herausgehalten.
Mit geeigneter Hardware und einer entsprechend aufgebauten Netzwerkinfrastruktur kann damit eine Synchronisation im Sub-Mikrosekundenbereich erreicht werden.
PTP ist damit besonders interessant, wenn mehrere Geräte tatsächlich zeitgleich messen müssen und nicht lediglich ungefähr dieselbe Uhrzeit anzeigen sollen.
5. NTP und PTP direkt vergleichen
| Merkmal | NTP | PTP |
|---|---|---|
| Typischer Schwerpunkt | Allgemeine Uhrzeitsynchronisation in IP-Netzen | Präzise Synchronisation verteilter Mess- und Automatisierungsgeräte |
| Typische Genauigkeit in industrieller Praxis | Meist Millisekundenbereich, abhängig von Netzwerk und Implementierung | Bis in den Mikro- beziehungsweise Sub-Mikrosekundenbereich mit geeigneter Infrastruktur |
| Hardware-Timestamping | Für typische Anwendungen nicht erforderlich | Für hohe Genauigkeit besonders wichtig |
| Anforderungen an Switches | Normale Ethernet-Infrastruktur häufig ausreichend | PTP-fähige Switches können für hohe Genauigkeit erforderlich sein |
| Zentrale Referenz | NTP-Zeitserver | PTP-Grandmaster |
| Typische Anwendung | Server, Gateways, SCADA, Historian, normale Prozessdaten | Synchronisierte Messsysteme, schnelle Ereignisse, hochpräzise Datenerfassung |
| Planungsaufwand | Vergleichsweise gering | Höher; Profile, Hardware, Switches und Topologie müssen zusammenpassen |
Die Tabelle zeigt auch, warum die pauschale Aussage „PTP ist besser“ technisch wenig hilfreich ist.
Ein PTP-System benötigt mehr Planung und häufig speziell unterstützende Hardware. Wenn eine Anwendung lediglich eine Zeitgenauigkeit von beispielsweise einigen zehn Millisekunden benötigt, entsteht daraus kein messtechnischer Vorteil.
Umgekehrt sollte NTP nicht aus Gewohnheit verwendet werden, wenn eine Anwendung tatsächlich synchronisierte Messungen im Mikrosekundenbereich benötigt.
6. Wann reicht NTP für industrielle Messdaten?
NTP ist für einen großen Anteil industrieller IIoT-Daten vollkommen ausreichend.
Ein Temperatursensor, der alle zehn Sekunden einen neuen Wert liefert, benötigt normalerweise keine auf Mikrosekunden synchronisierte Uhr.
Dasselbe gilt für viele Daten aus Energie-Monitoring, Tanküberwachung, Druckluftverbrauch, Langzeittrends, Wartung oder Produktionskennzahlen.
Auch klassische Historian-Daten mit Abtastintervallen von einer Sekunde oder mehreren Sekunden lassen sich in vielen Fällen zuverlässig mit einer sauberen lokalen NTP-Infrastruktur betreiben.
Entscheidend ist dabei, dass nicht irgendein öffentlicher Zeitserver über eine unkontrollierte Internetverbindung als einzige Referenz verwendet wird.
Für industrielle Systeme ist eine kontrollierte interne Zeitarchitektur vorteilhaft. Dabei werden definierte NTP-Server bereitgestellt und die relevanten OT-Systeme synchronisieren sich über bekannte Netzwerkpfade.
Die tatsächliche Synchronisationsabweichung sollte zusätzlich überwacht werden.
NTP ist also nicht deshalb ausreichend, weil die Bezeichnung „IIoT“ auf einer Anwendung steht. Es ist ausreichend, wenn seine reale Synchronisationsqualität deutlich besser ist als die für die Messaufgabe zulässige Zeitabweichung.
7. Wann wird PTP sinnvoll oder notwendig?
PTP wird interessant, sobald der Zeitbezug selbst Bestandteil der Messqualität wird.
Ein Beispiel ist eine räumlich verteilte Mehrkanalmessung. Zwei Messgeräte sollen denselben schnellen Vorgang erfassen und ihre Signale später übereinandergelegt werden.
Bei einem Zeitversatz von fünf Millisekunden können sich die Kurven bereits sichtbar gegeneinander verschieben.
Ein weiteres Beispiel ist die Reihenfolge schneller Schutz- oder Schaltvorgänge. Wenn mehrere Geräte Ereignisse innerhalb sehr kurzer Zeitabstände registrieren, muss ihre gemeinsame Zeitbasis deutlich genauer sein als der Abstand der zu unterscheidenden Ereignisse.
Auch elektrische Netz- und Leistungsmessungen können wesentlich höhere Anforderungen stellen, weil Phase und zeitlicher Verlauf unmittelbar Teil der Messinformation sind.
PTP kann hier eine gemeinsame hochpräzise Zeitbasis für mehrere Geräte bereitstellen.
Wichtig bleibt jedoch: PTP synchronisiert Uhren. Es ersetzt kein geeignetes Messsystem und garantiert nicht automatisch, dass zwei Sensoren tatsächlich zum exakt gleichen Zeitpunkt abtasten.
Auch interne Messzyklen, Triggerung und Signalverarbeitung müssen synchronisiert beziehungsweise definiert sein.
8. Warum Hardware-Timestamping bei PTP entscheidend ist
Eine der wichtigsten Ursachen für Zeitunsicherheit in einem normalen Rechner ist der Softwareweg zwischen Netzwerk und Anwendung.
Ein empfangenes Ethernet-Paket durchläuft Netzwerkschnittstelle, Treiber, Betriebssystem, Warteschlangen und Anwendung.
Die dafür benötigte Zeit ist nicht konstant.
Wird ein Zeitstempel erst in der Anwendung erzeugt, enthält er deshalb zusätzlich schwankende softwarebedingte Verzögerungen.
Beim Hardware-Timestamping wird der relevante Zeitstempel dagegen unmittelbar an der Netzwerkhardware beziehungsweise sehr nahe am tatsächlichen Sende- oder Empfangszeitpunkt erzeugt.
Für hochpräzise PTP-Anwendungen ist diese Eigenschaft entscheidend.
Ein Gerät, das lediglich softwareseitig „PTP unterstützt“, ist deshalb nicht automatisch mit einem Gerät gleichzusetzen, dessen Netzwerkschnittstelle vollständiges Hardware-Timestamping unterstützt.
Bei der Geräteauswahl muss geprüft werden, welche Timestamping-Methode tatsächlich verwendet wird und welche Synchronisationsgenauigkeit für die konkrete Konfiguration spezifiziert ist.
9. Welche Rolle Switches und Netzwerkarchitektur spielen
Zwischen Grandmaster und Messgerät befinden sich häufig mehrere Ethernet-Switches.
Jeder Switch verarbeitet und puffert Datenpakete. Die entstehende Verzögerung ist nicht unter allen Betriebsbedingungen konstant.
Bei einem normalen Datennetz ist diese Schwankung meist unproblematisch. Für eine Zeitverteilung im Mikrosekundenbereich kann sie dagegen relevant werden.
PTP-fähige Netzwerkkomponenten können die durch das Netzwerk verursachten Verzögerungen wesentlich genauer berücksichtigen.
Das bedeutet jedoch, dass PTP nicht nur als Funktion des Endgerätes betrachtet werden darf.
Grandmaster, Switches, VLAN-Konzept, Netzwerkpfad, Timestamping-Hardware, PTP-Profil und Endgeräte bilden gemeinsam die Synchronisationskette.
Auch eine dauerhaft unterschiedliche Laufzeit in Hin- und Rückrichtung kann einen systematischen Zeitfehler verursachen.
Eine präzise PTP-Planung sollte deshalb möglichst symmetrische beziehungsweise bekannte Netzwerkpfade vorsehen und die reale Synchronisationsqualität anschließend messen.
10. Grandmaster, Boundary Clock und Transparent Clock richtig einordnen
In kleinen PTP-Netzen kann ein Grandmaster direkt mehrere Endgeräte synchronisieren.
In größeren Netzen kommen zusätzliche PTP-fähige Netzwerkkomponenten zum Einsatz.
Eine Boundary Clock besitzt selbst eine synchronisierte Uhr. Sie empfängt PTP auf einer Seite und stellt für einen nachgeschalteten Netzwerkabschnitt wiederum eine eigene PTP-Zeitreferenz bereit.
Dadurch wird ein großes Netz in mehrere zeitlich kontrollierte Segmente aufgeteilt.
Eine Transparent Clock arbeitet anders. Sie berücksichtigt die Zeit, die PTP-Nachrichten innerhalb des Switches verbringen, und stellt diese Information für die weitere Korrektur bereit.
Beide Konzepte reduzieren den Einfluss der Netzwerkkomponenten auf die Zeitübertragung.
Welches Verfahren eingesetzt wird, hängt vom verwendeten PTP-Profil und der Netzwerkarchitektur ab.
Die Angabe „Switch unterstützt PTP“ reicht deshalb für eine Planung nicht aus. Relevant sind unterstütztes Profil, Clock-Typ, Delay-Mechanismus und tatsächliche Hardwarefunktion.
11. Zeitsynchronisation und Zeitstempelort nicht verwechseln
Auch die beste synchronisierte Uhr ist nur dann hilfreich, wenn der Zeitstempel an der richtigen Stelle erzeugt wird.
Ein Sensor kann beispielsweise einen Messwert um 10:00:00.100 erfassen.
Der Wert benötigt anschließend 50 ms bis zur SPS, weitere 100 ms bis zum Edge-Gateway und mehrere Sekunden bis zur Cloud.
Wird der Zeitstempel erst beim Empfang in der Cloud erzeugt, sagt er nichts über den ursprünglichen Messzeitpunkt aus.
NTP oder PTP synchronisiert die beteiligten Uhren, entscheidet aber nicht automatisch, welcher dieser Zeitpunkte gespeichert wird.
Für zeitkritische Messdaten sollte der maßgebliche Zeitstempel deshalb möglichst nahe an der eigentlichen Datenerfassung entstehen.
Kann ein Sensor keinen eigenen Zeitstempel erzeugen, kann dies beispielsweise die SPS oder das Edge-Gateway beim tatsächlichen Auslesen übernehmen.
Dabei muss jedoch klar dokumentiert werden, ob es sich um einen Messzeitpunkt, einen Polling-Zeitpunkt, einen Gateway-Empfangszeitpunkt oder einen Serverzeitpunkt handelt.
Dieser Punkt ist häufig wichtiger als die Entscheidung zwischen zwei Synchronisationsprotokollen.
12. Abtastrate und Zeitgenauigkeit nicht verwechseln
Eine Abtastrate von 1 kHz bedeutet, dass ein System theoretisch alle 1 ms einen Messwert erfasst.
Sie bedeutet nicht automatisch, dass die Uhr dieses Systems auf 1 ms genau mit einem zweiten Gerät synchronisiert ist.
Umgekehrt kann ein Gerät auf wenige Mikrosekunden genau synchronisiert sein und trotzdem nur einmal pro Sekunde einen neuen Messwert erzeugen.
Drei Eigenschaften müssen deshalb getrennt betrachtet werden:
Abtastrate → Zeitstempelauflösung → Synchronisationsgenauigkeit.
Für eine zeitkorrelierte Mehrkanalmessung müssen alle drei Eigenschaften zur Anwendung passen.
Ein Zeitstempel mit sechs Nachkommastellen hinter der Sekunde ist somit kein Nachweis einer Mikrosekundengenauigkeit.
13. Warum synchronisierte Uhren sequenzielles Polling nicht beseitigen
In Brownfield-Anlagen werden Messgeräte häufig über Modbus RTU oder andere zyklisch abgefragte Schnittstellen integriert.
Ein Gateway fragt dann beispielsweise mehrere Sensoren nacheinander ab.
Auch wenn das Gateway perfekt mit einer Zeitreferenz synchronisiert ist, entstehen die einzelnen Werte nicht gleichzeitig.
Sensor 1 wird vielleicht zu Beginn eines Polling-Zyklus gelesen und Sensor 20 erst deutlich später.
Wenn alle Messwerte anschließend denselben Gateway-Zeitstempel erhalten, entsteht eine scheinbare Gleichzeitigkeit, die physikalisch nicht vorhanden war.
Eine präzisere Uhr löst dieses Problem nicht.
Für schnelle Ereignisanalysen muss deshalb zusätzlich bekannt sein, wann die jeweilige Messung tatsächlich erfolgte.
Geräte mit eigener zeitgestempelter Datenerfassung sind hierfür deutlich geeigneter als Systeme, bei denen ein Gateway nur nacheinander aktuelle Registerwerte ausliest.
14. UTC, Zeitzone und Sommerzeit richtig behandeln
Industrielle Messdaten sollten für Speicherung und systemübergreifenden Austausch möglichst auf eine eindeutige Zeitbasis bezogen werden.
UTC eignet sich dafür, weil der Zeitstempel dadurch unabhängig von lokaler Zeitzone und Sommerzeit bleibt.
Die Umrechnung auf lokale Zeit erfolgt dann erst bei Anzeige oder Reporting.
Wird dagegen bereits die lokale Uhrzeit gespeichert, kann eine Umstellung zwischen Sommer- und Winterzeit doppelte beziehungsweise scheinbar fehlende Zeitbereiche erzeugen.
Für Ereignisdaten sollte deshalb zusätzlich eindeutig feststehen, welche Zeitskala und welcher UTC-Bezug verwendet werden.
Auch bei PTP muss die Zeitbasis des verwendeten Profils beziehungsweise Systems korrekt konfiguriert sein.
Eine hochpräzise synchronisierte Uhr mit falsch interpretiertem UTC-Bezug erzeugt weiterhin falsche absolute Zeitstempel.
15. Was passiert bei Buffering und Netzwerkunterbrechungen?
Eine IIoT-Verbindung kann zeitweise ausfallen, während Sensoren und Maschine weiterarbeiten.
Ein Edge-Gateway kann Messdaten dann lokal puffern und später nachsenden.
Für die Zeitinformation ist entscheidend, dass der ursprüngliche Messzeitpunkt erhalten bleibt.
Werden gepufferte Werte erst beim späteren Versand neu mit der aktuellen Uhrzeit versehen, geht die tatsächliche zeitliche Historie verloren.
Auch die Synchronisation selbst kann während einer Kommunikationsstörung ausfallen.
Die lokale Uhr läuft dann mit ihrem eigenen Oszillator weiter und beginnt gegenüber der Referenz zu driften.
Wie schnell diese Abweichung wächst, hängt von der Qualität der lokalen Uhr und den Umgebungsbedingungen ab.
Deshalb sollte nach einem Synchronisationsverlust nicht lediglich weiterhin ein scheinbar perfekter Zeitstempel gespeichert werden. Der Synchronisationszustand beziehungsweise die Zeitqualität sollte ebenfalls nachvollziehbar sein.
16. Synchronisationsqualität zusammen mit Messdaten überwachen
Für hochwertige industrielle Daten reicht es nicht aus, einmal bei der Inbetriebnahme zu prüfen, ob die Uhrzeit stimmt.
Die Zeitsynchronisation sollte selbst überwacht werden.
Je nach System können beispielsweise aktuelle Abweichung zur Referenz, Synchronisationsstatus, verwendete Zeitquelle, letzter erfolgreicher Abgleich und ein Wechsel der Zeitquelle protokolliert werden.
Bei PTP kann zusätzlich relevant sein, welcher Grandmaster aktuell verwendet wird.
Wird eine Synchronisation verloren, sollte dies im Monitoring sichtbar werden.
Für besonders zeitkritische Daten kann es sinnvoll sein, Messwerte aus einem Zeitraum mit unsicherem Zeitbezug mit einem entsprechenden Qualitätsstatus zu kennzeichnen.
Damit wird verhindert, dass ein Historian Jahre später zwei Zeitstempel scheinbar auf Mikrosekunden genau miteinander vergleicht, obwohl eines der Geräte zum betreffenden Zeitpunkt gar nicht synchronisiert war.
17. Zeitquellen und Redundanz richtig planen
Auch die zentrale Zeitquelle kann ausfallen.
Bei NTP werden deshalb häufig mehrere kontrollierte Zeitserver konfiguriert.
Ein PTP-System kann ebenfalls redundante Zeitquellen beziehungsweise Grandmaster vorsehen.
Redundanz bedeutet jedoch nicht, einfach möglichst viele verschiedene Zeitquellen einzutragen.
Die Quellen sollten selbst auf eine konsistente Referenz zurückgeführt werden und ihr Zustand muss überwacht werden.
Bei einem Wechsel zwischen zwei nicht übereinstimmenden Zeitquellen kann die lokale Systemzeit andernfalls springen.
Ein solcher Zeitsprung kann in Messdaten zu doppelten Zeitstempeln, scheinbar rückwärts laufender Zeit oder fehlerhafter Ereignisreihenfolge führen.
Für kritische Systeme sollte daher auch das Verhalten während Umschaltung und Holdover betrachtet werden.
18. Zeitsynchronisation als Teil der IT/OT-Sicherheit betrachten
Die Zeitbasis hat in modernen Industrieanlagen nicht nur messtechnische Bedeutung.
Logs, Audit-Trails, Benutzeranmeldungen, Zertifikate, Sicherheitsereignisse und Fehlerprotokolle verwenden ebenfalls Zeitstempel.
Eine falsche Uhr kann dadurch die nachträgliche Analyse eines IT- oder OT-Sicherheitsereignisses erheblich erschweren.
Zeitserver sollten deshalb als Teil der Infrastruktur geschützt und kontrolliert werden.
OT-Geräte sollten möglichst definierte interne Zeitquellen verwenden und nicht ohne Planung beliebige externe Server erreichen.
Bei PTP muss außerdem berücksichtigt werden, dass ein falscher oder manipuliert ausgewählter Grandmaster die Zeitbasis vieler Geräte gleichzeitig beeinflussen kann.
Netzwerksegmentierung, kontrollierte Kommunikationswege, Geräteüberwachung und protokollierte Konfigurationsänderungen gehören deshalb ebenfalls zum Zeitsynchronisationskonzept.
19. NTP oder PTP: praktische Entscheidungshilfe
Für die Auswahl sollte zuerst der maximal zulässige Zeitfehler definiert werden.
Wenn Messdaten nur für langfristige Trends, Verbrauchsauswertungen, Wartung oder normale Prozessvisualisierung genutzt werden, ist eine sauber aufgebaute NTP-Infrastruktur in den meisten Fällen die sinnvollere Lösung.
Werden schnelle Ereignisse verschiedener Geräte miteinander korreliert, sollte die tatsächlich erreichbare NTP-Abweichung zunächst gemessen und mit der Anforderung verglichen werden.
Liegt die notwendige Synchronisation bereits unter einer Millisekunde oder im Mikrosekundenbereich, sollte PTP mit geeigneter Hardware und Netzwerkunterstützung geplant werden.
Dabei muss geprüft werden, ob alle relevanten Geräte dasselbe PTP-Profil und die erforderlichen Timestamping-Funktionen unterstützen.
In größeren Anlagen muss die Entscheidung nicht für das gesamte Unternehmen einheitlich getroffen werden.
Eine sinnvolle Architektur kann beispielsweise PTP innerhalb eines zeitkritischen Messnetzes und NTP für Edge-Gateways, Server, SCADA und IT-Systeme verwenden.
Beide Ebenen können dabei auf dieselbe übergeordnete Zeitreferenz zurückgeführt werden.
Damit wird hohe Präzision nur dort eingesetzt, wo sie tatsächlich benötigt wird.
20. Typische Fehlerbilder systematisch diagnostizieren
| Beobachtung | Mögliche Ursache | Sinnvolle Prüfung |
|---|---|---|
| Zwei Systeme zeigen regelmäßig einige Millisekunden Unterschied | NTP-Netzwerkpfad, Serverqualität oder lokale Uhren | Offset und Netzwerkverzögerung über längere Zeit beobachten |
| Zeitabweichung schwankt mit Netzwerklast | Variable Paketlaufzeiten und Warteschlangen | Netzwerkpfad und Synchronisationsqualität unter realer Last prüfen |
| PTP eingerichtet, Genauigkeit trotzdem schlecht | Software-Timestamping oder nicht PTP-fähige Netzkomponenten | Timestamping-Methode und Switch-Funktionen prüfen |
| Messwerte besitzen Mikrosekunden-Zeitstempel, stimmen aber nicht überein | Hohe Auflösung, aber unzureichende Synchronisation | Tatsächlichen Clock-Offset messen |
| Viele Modbus-Werte tragen nahezu denselben Zeitstempel | Zeitstempel am Gateway statt bei der Erfassung | Polling-Ablauf und Timestamping-Stelle analysieren |
| Ereignisreihenfolge ändert sich zwischen Systemen | Uhren nicht ausreichend synchronisiert oder unterschiedliche Timestamping-Punkte | Source- und Empfangszeit getrennt untersuchen |
| Zeit springt nach Netzwerkstörung | Lokale Uhr gedriftet und anschließend stark korrigiert | Synchronisationsverlust, Holdover und Wiederanlauf auswerten |
| PTP-Endgeräte wählen unerwarteten Grandmaster | Priorität, Profil oder Grandmaster-Konfiguration | PTP-Domain und Auswahlparameter kontrollieren |
21. IIoT-Lösungen von ICS Schneider
ICS Schneider Messtechnik unterstützt industrielle Datenketten vom Feldgerät über Edge-Gateways bis zu SCADA-, Historian- und Cloud-Systemen. Eine Übersicht finden Sie unter IIoT-Lösungen.
Typische Feldgeräte können dabei über Modbus RTU, IO-Link, HART, OPC UA oder Ethernet angebunden werden. Auf der Edge- beziehungsweise IT-Seite können beispielsweise MQTT und HTTPS zur Weitergabe der Messdaten eingesetzt werden.
Für eine belastbare IIoT-Architektur sollte neben Messwert, Einheit und Qualitätsstatus auch klar definiert sein, wo der maßgebliche Zeitstempel entsteht und wie die dafür verantwortliche Uhr synchronisiert wird.
21.1 Siemens SITRANS MS200 mit SITRANS CC220
Der Siemens SITRANS MS200 ist ein drahtloser IIoT-Multisensor für Vibrations- und Temperaturüberwachung.
ICS führt ihn für den Einsatz in Kombination mit dem SITRANS CC220 Gateway.
Eine solche Sensor-Gateway-Architektur zeigt anschaulich, warum Zeitinformationen in einer IIoT-Datenkette eindeutig definiert werden müssen.
Bei Condition-Monitoring-Daten sollte beispielsweise feststehen, ob ein Zeitstempel direkt an der Messwerterfassung, am Gateway oder erst im übergeordneten System entsteht.
Welche konkreten NTP-, PTP- oder Timestamping-Funktionen verfügbar sind, muss für die verwendete Hardware-, Firmware- und Softwarekonfiguration geprüft werden.
21.2 Siemens IIoT-Wägeelektronik für SIMATIC IOT2050
Ein weiteres Beispiel aus dem ICS-Portfolio ist die Siemens IIoT-Wägeelektronik 7MH4647-0KK00-0AA2 für den Einsatz mit dem SIMATIC IOT2050.
Die Wägeelektronik digitalisiert das Signal einer Wägezelle beziehungsweise DMS-Vollbrücke für die weitere Verarbeitung in einer IIoT-Architektur.
Gerade bei dynamischen Wägeanwendungen kann der Zeitbezug der Messdaten wichtig werden.
Auch hier sollte deshalb projektspezifisch festgelegt werden, wo die maßgebliche Messzeit entsteht und wie IOT2050, übergeordnete Systeme und gegebenenfalls weitere Messgeräte synchronisiert werden.
21.3 Weiterführende Fachbeiträge
Die Frage, an welcher Stelle der Datenkette der maßgebliche Zeitstempel erzeugt werden sollte, behandeln wir im Beitrag „Zeitstempel für IIoT-Messdaten: Sensor, SPS oder Gateway?“.
Den Umgang mit Verbindungsunterbrechungen und nachträglicher Datenübertragung behandelt der Beitrag „Edge-Pufferspeicher dimensionieren: Offline-Dauer, Datenrate und Speicherreserve berechnen“.
Für die Datenqualität ist zusätzlich der Beitrag „Messwert plus Qualitätsstatus übertragen: Good, Bad und Uncertain in IIoT-Datenmodellen sinnvoll nutzen“ relevant.
Die Rollen von OPC UA und MQTT innerhalb der Datenkette vergleichen wir im Beitrag „OPC UA oder MQTT für Messdaten: Datenmodell, Kommunikationsrichtung und IT/OT-Integration vergleichen“.
22. Fazit
NTP und PTP verfolgen dasselbe grundlegende Ziel: Mehrere Geräte sollen eine gemeinsame Zeitbasis besitzen.
Die dafür erreichbare Genauigkeit und der notwendige technische Aufwand unterscheiden sich jedoch deutlich.
NTP ist für viele industrielle Messdaten, Historian-Anwendungen, normale Prozessalarme, Energie-Monitoring und langsamere IIoT-Anwendungen vollkommen ausreichend.
PTP wird dort interessant, wo mehrere Geräte tatsächlich im Millisekunden- oder Mikrosekundenbereich zeitlich miteinander korreliert werden müssen.
Die Entscheidung darf jedoch nicht allein auf den Protokollnamen reduziert werden.
Bei NTP bestimmen Zeitserver, Netzwerkpfad, Latenzasymmetrie, Client-Implementierung und lokale Uhr wesentlich die tatsächlich erreichbare Genauigkeit.
Bei PTP kommen Hardware-Timestamping, Grandmaster, PTP-Profil, Switch-Typ, Delay-Mechanismus und Netzwerkarchitektur hinzu.
Eine weitere zentrale Erkenntnis lautet: Zeitsynchronisation und Zeitstempelung sind zwei unterschiedliche Aufgaben.
Auch eine perfekt synchronisierte PTP-Uhr hilft wenig, wenn der Messwert erst Sekunden später in der Cloud mit einem neuen Zeitstempel versehen wird.
Ebenso bedeutet ein Zeitstempel mit Mikrosekundenauflösung nicht, dass das System mikrosekundengenau synchronisiert ist.
Für eine belastbare Planung gilt deshalb:
relevante Prozessdynamik bestimmen → maximal zulässigen Zeitfehler festlegen → Ort des maßgeblichen Zeitstempels definieren → NTP oder PTP entsprechend auswählen → Netzwerk und Hardware berücksichtigen → Zeitbasis auf UTC vereinheitlichen → Synchronisationsstatus überwachen → Verhalten bei Ausfall und Holdover festlegen → reale Synchronisationsqualität bei der Inbetriebnahme verifizieren.
Der wichtigste praktische Grundsatz lautet damit: Nicht die technisch höchste Zeitgenauigkeit auswählen, sondern die Genauigkeit, die für die fachliche Aussage der Messdaten tatsächlich erforderlich ist – und diese anschließend im realen System nachweisen.
23. Häufige Fragen zu NTP und PTP
23.1 Was ist NTP?
NTP steht für Network Time Protocol und dient zur Synchronisation von Uhren über IP-Netzwerke.
23.2 Was ist PTP?
PTP steht für Precision Time Protocol und ist ein in IEEE 1588 definiertes Protokoll für die präzise Uhrensynchronisation vernetzter Geräte.
23.3 Ist PTP grundsätzlich genauer als NTP?
PTP ist für wesentlich höhere Synchronisationsgenauigkeiten ausgelegt. Die tatsächlich erreichte Genauigkeit hängt jedoch von Hardware, Timestamping, Netzwerk und Konfiguration ab.
23.4 Wie genau ist NTP?
Das hängt stark von Netzwerk und Implementierung ab. In kontrollierten lokalen Netzen sind sehr gute Ergebnisse möglich, während über lange oder asymmetrische Netzwerkpfade wesentlich größere Abweichungen auftreten können.
23.5 Kann NTP unter eine Millisekunde kommen?
Ja, unter geeigneten Bedingungen ist das möglich. Für eine Anwendung mit harter Sub-Millisekunden-Anforderung sollte die tatsächlich erreichbare Genauigkeit jedoch nachgewiesen und gegebenenfalls PTP eingesetzt werden.
23.6 Wie genau kann PTP sein?
Mit geeigneter Hardware, Hardware-Timestamping und entsprechend unterstützender Netzwerkinfrastruktur kann PTP Synchronisation im Mikro- bis Sub-Mikrosekundenbereich ermöglichen.
23.7 Reicht PTP-Software auf einem normalen PC für Mikrosekundengenauigkeit?
Nicht automatisch. Variable Verzögerungen durch Betriebssystem, Treiber und Netzwerk-Stack begrenzen softwarebasiertes Timestamping. Für hohe Genauigkeiten ist Hardware-Timestamping besonders wichtig.
23.8 Benötigt PTP spezielle Switches?
Nicht für jede PTP-Anwendung zwingend. Für hohe Genauigkeitsanforderungen sind PTP-fähige Boundary- beziehungsweise Transparent-Clock-Funktionen jedoch häufig entscheidend.
23.9 Was ist ein PTP-Grandmaster?
Der Grandmaster stellt die maßgebliche Zeitreferenz innerhalb einer PTP-Domain bereit, auf die sich die anderen Uhren synchronisieren.
23.10 Was ist eine Boundary Clock?
Eine Boundary Clock synchronisiert ihre eigene Uhr auf eine PTP-Quelle und verteilt anschließend eine neue PTP-Zeitreferenz in einen nachgeschalteten Netzwerkabschnitt.
23.11 Was ist eine Transparent Clock?
Eine Transparent Clock berücksichtigt die Verweildauer von PTP-Nachrichten innerhalb einer Netzwerkkomponente und unterstützt dadurch eine präzisere Korrektur der Übertragungsverzögerung.
23.12 Bedeutet ein Mikrosekunden-Zeitstempel auch Mikrosekundengenauigkeit?
Nein. Die Anzahl der dargestellten Nachkommastellen beschreibt lediglich die Auflösung des Zeitstempels. Die tatsächliche Synchronisationsgenauigkeit kann wesentlich schlechter sein.
23.13 Ist Abtastrate dasselbe wie Zeitsynchronisation?
Nein. Die Abtastrate beschreibt, wie häufig ein Messwert erfasst wird. Die Synchronisationsgenauigkeit beschreibt, wie genau die Uhr eines Gerätes mit der gemeinsamen Zeitreferenz übereinstimmt.
23.14 Kann PTP sequenzielles Modbus-Polling synchron machen?
Nein. Wenn ein Gateway mehrere Geräte nacheinander abfragt, entstehen weiterhin unterschiedliche Erfassungszeitpunkte. Eine präzise Gateway-Uhr beseitigt diesen zeitlichen Versatz nicht.
23.15 Sollte man Messdaten in UTC speichern?
Für systemübergreifende Messdaten ist UTC in der Regel die sinnvollste Zeitbasis. Die Umrechnung in lokale Zeit und Sommerzeit kann anschließend bei der Darstellung erfolgen.
23.16 Was passiert, wenn die Zeitsynchronisation ausfällt?
Das Gerät läuft mit seiner lokalen Uhr weiter und beginnt gegenüber der Referenz zu driften. Der Synchronisationsverlust sollte deshalb überwacht und für zeitkritische Daten dokumentiert werden.
23.17 Was bedeutet Holdover?
Holdover beschreibt den Betrieb einer Uhr nach Verlust ihrer externen Referenz. Die lokale Uhr versucht dabei, die Zeit möglichst stabil weiterzuführen. Die erreichbare Qualität hängt wesentlich vom verwendeten Oszillator ab.
23.18 Kann man NTP und PTP in derselben Anlage verwenden?
Ja. Eine typische Architektur kann PTP für ein hochpräzises Messnetz und NTP für Server, SCADA, Historian und weniger zeitkritische Edge-Systeme verwenden.
23.19 Wo sollte der Zeitstempel erzeugt werden?
Für zeitkritische Messdaten möglichst nahe an der tatsächlichen Messwerterfassung. Ein späterer Gateway- oder Cloud-Zeitstempel beschreibt sonst zunächst nur den Empfangszeitpunkt.
23.20 Welche Angaben benötigt ICS Schneider für die Planung der Zeitsynchronisation?
Hilfreich sind Anzahl und Typ der Datenquellen, benötigte Abtastraten, maximale zulässige Zeitabweichung, vorhandene Ethernet- und OT-Infrastruktur, Position der Zeitstempelerzeugung, verwendete Gateways und Steuerungen, Historian- beziehungsweise Cloud-Anbindung, Anforderungen an Buffering sowie die Frage, ob nur langfristige Trends oder schnelle Ereignisse zeitlich miteinander korreliert werden sollen.