

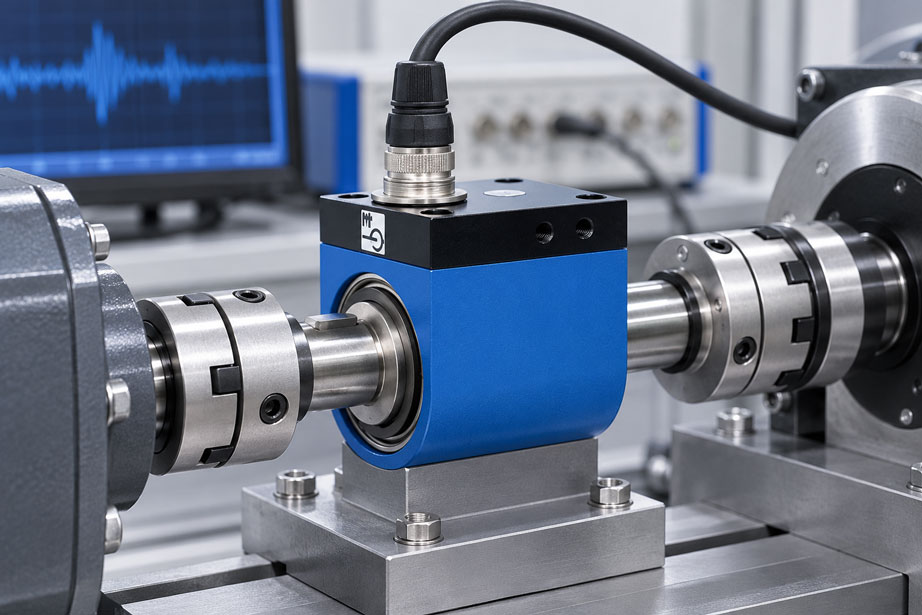
Ein industrieller Antriebsprüfstand untersucht das Drehmoment eines Elektromotors bei unterschiedlichen Drehzahlen und Lastzuständen. Der eingesetzte Drehmomentsensor überträgt einen weitgehend konstanten Mittelwert von 120 Nm an die Messwerterfassung. Die Maschinensteuerung bewertet diesen Betriebszustand als unauffällig, weil das angezeigte Drehmoment deutlich unterhalb des zulässigen Grenzwerts liegt.
Während einer zusätzlichen Prüfung mit schnellerer Messwerterfassung werden jedoch periodische Drehmomentschwingungen sichtbar. Das tatsächliche Drehmoment schwankt zeitweise zwischen 85 und 155 Nm. Die zuvor verwendete Mittelwertanzeige hatte diese Wechselbelastung nahezu vollständig unterdrückt.
Für die thermische und energetische Bewertung des Antriebs kann ein mittleres Drehmoment sinnvoll sein. Für die Beurteilung der mechanischen Belastung von Wellen, Kupplungen, Getrieben und Prüfstandskomponenten ist es dagegen häufig nicht ausreichend.
Besonders kritisch wird die Situation, wenn eine periodische Drehmomentanregung in der Nähe einer Torsionseigenfrequenz des Antriebsstrangs liegt. In diesem Fall können sich die auftretenden Schwingungsamplituden erheblich vergrößern. Die tatsächliche Wechselbelastung kann dann wesentlich höher ausfallen, als es der durchschnittliche Drehmomentwert vermuten lässt.
Die Messung solcher Vorgänge stellt besondere Anforderungen an die mechanische Integration des Drehmomentaufnehmers und an die vollständige elektrische Messkette. Ein Drehmomentsensor muss nicht nur den vorgesehenen Nennmessbereich und die erforderliche statische Genauigkeit besitzen. Seine dynamische Signalübertragung muss auch für die interessierenden Schwingungsfrequenzen geeignet sein.
Eine hohe Abtastrate allein genügt dafür nicht. Wenn der Sensor, seine interne Signalaufbereitung oder ein nachgeschalteter Messverstärker die Torsionsschwingung bereits stark dämpft, kann ein schneller Datenlogger den ursprünglichen Signalverlauf nicht wiederherstellen.
Umgekehrt kann eine zu geringe Abtastrate hochfrequente Drehmomentanteile scheinbar bei völlig anderen Frequenzen sichtbar machen. Dieser Effekt wird als Aliasing bezeichnet. Eine digital aufgezeichnete Schwingung mit scheinbar niedriger Frequenz muss deshalb nicht tatsächlich mit dieser Frequenz im Antriebsstrang auftreten.
Ein weiterer häufiger Fehler entsteht durch ungeeignete Mittelwertbildung. Die zeitliche Mittelung eines periodisch schwingenden Drehmoments kann für eine stabile Betriebsanzeige sinnvoll sein. Werden jedoch ausschließlich geglättete Werte gespeichert, gehen Informationen über die tatsächlichen Drehmomentspitzen, die Schwingbreite und die zeitliche Entwicklung der Belastung verloren.
Für eine fachgerechte Auswertung müssen deshalb unterschiedliche Kenngrößen unterschieden werden: Mittelwert, Maximalwert, Minimalwert, Spitze-Spitze-Schwingbreite, Effektivwert des Wechselanteils und die im Frequenzspektrum enthaltenen Schwingungskomponenten.
Zusätzlich beeinflusst der mechanische Aufbau das Messergebnis. Kupplungen, Wellen, Lager, Fluchtungsfehler, Massenträgheitsmomente und die Torsionssteifigkeit des Antriebsstrangs bestimmen dessen Eigenfrequenzen. Ein zusätzlich eingebauter Drehmomentsensor kann die mechanischen Eigenschaften des Systems verändern und dadurch selbst Einfluss auf die untersuchte Schwingung nehmen.
Dies ist insbesondere bei Motorprüfständen, Getriebeuntersuchungen, elektrischen Antrieben, Pumpen, Verbrennungsmotoren, rotierenden Werkzeugen und Maschinen mit stark wechselnden Lasten relevant.
Dieser Fachbeitrag erläutert die physikalischen Grundlagen von Torsionsschwingungen und zeigt, wie Drehmomentsensor, mechanische Kopplung, Signalaufbereitung und Datenerfassung aufeinander abgestimmt werden. Im Mittelpunkt stehen die Auswahl der geeigneten Bandbreite, die Berechnung der Abtastrate, die notwendige Anti-Aliasing-Filterung und die richtige Verwendung von Mittelwerten.
Ein ausführliches Rechenbeispiel untersucht eine hypothetische Drehmomentschwingung von 180 Hz. Es zeigt, wie sich Mittelwert, Effektivwert und Drehmomentspitzen unterscheiden und weshalb eine gleitende Mittelwertbildung die tatsächliche Wechselbelastung nahezu vollständig verbergen kann.
Ergänzend behandelt der Beitrag mechanische Eigenfrequenzen, Drehzahlordnungen, FFT-Analyse, Kalibrierung, Messunsicherheit, Diagnose und geeignete Drehmoment- und Datenerfassungssysteme aus dem Sortiment von ICS Schneider Messtechnik.
Inhaltsverzeichnis
- Messaufgabe und typische Probleme bei Torsionsschwingungen
- Funktionsprinzip rotierender Drehmomentsensoren
- Torsionsschwingungen und zeitabhängige Drehmomente verstehen
- Mechanischen Aufbau, Kupplungen und Wellen berücksichtigen
- Erforderliche Sensorbandbreite richtig bestimmen
- Abtastrate, Nyquist-Grenze und Anti-Aliasing auswählen
- Mittelwert, Effektivwert und Drehmomentspitzen unterscheiden
- Praxisbeispiel: Torsionsschwingung bei 180 Hz richtig erfassen und auswerten
- Torsionseigenfrequenzen und Resonanzen bewerten
- Drehzahl, Anregungsfrequenz und Ordnungsanalyse
- Nennmoment, Überlast und zulässige Schwingbreite
- Schleifringe, Telemetrie und elektrische Signalübertragung
- Messverstärker, Analogausgang und Filter richtig einstellen
- Datenerfassung, Triggerung und zeitliche Synchronisation
- FFT, Frequenzauflösung und Schwingungsspektrum
- Drehmoment, Drehzahl und mechanische Leistung korrekt kombinieren
- Statische Kalibrierung und dynamisches Messverhalten unterscheiden
- Messunsicherheit und dynamische Fehleranteile bewerten
- Mechanische Sicherheit, Überlastschutz und relevante Regelwerke
- Systematischer Prüf- und Inbetriebnahmeablauf
- Typische Fehlerbilder und gezielte Diagnose
- Passende ICS-Produkte für Drehmoment- und Schwingungsmessungen
- Fazit: Torsionsschwingungen nur mit abgestimmter Messkette zuverlässig beurteilen
- Häufig gestellte Fragen zur Drehmomentmessung bei Torsionsschwingungen
1. Messaufgabe und typische Probleme bei Torsionsschwingungen
Bei der Auswahl eines Drehmomentsensors muss zunächst festgelegt werden, welche physikalische Information tatsächlich benötigt wird.
Eine Anlage kann beispielsweise einen mittleren Drehmomentwert zur Prozessregelung benötigen. Ein Prüfstand zur Untersuchung von Torsionsschwingungen muss dagegen zusätzlich die zeitabhängigen Wechselanteile ausreichend genau erfassen.
1.1 Stationäres Drehmoment
Bei einer weitgehend konstanten mechanischen Belastung genügt häufig eine vergleichsweise langsam aktualisierte Drehmomentanzeige.
Entscheidend sind dann insbesondere der passende Messbereich, die statische Messgenauigkeit und eine ausreichend stabile Nullpunktlage.
1.2 Wechselnde Lasten
In realen Maschinen entstehen häufig zeitabhängige Drehmomente.
Ursachen können unter anderem periodische Lastwechsel, Zahneingriffe, Verbrennungszyklen, elektromagnetische Drehmomentanregungen oder schaltende Antriebskomponenten sein.
1.3 Torsionsschwingungen
Bei Torsionsschwingungen ändern sich die Verdrehung und die elastischen Belastungen des Antriebsstrangs zeitlich.
Das übertragene Drehmoment kann dadurch um einen Mittelwert schwanken.
Unter bestimmten Bedingungen können auch Vorzeichenwechsel auftreten.
1.4 Typische Fehler bei der Messung
Häufige Probleme sind:
- Zu geringe dynamische Bandbreite des Sensors.
- Unpassende Grenzfrequenz eines Messverstärkers.
- Zu geringe Abtastrate.
- Fehlende oder ungeeignete Anti-Aliasing-Filterung.
- Zu starke Mittelwertbildung.
- Unzureichende zeitliche Synchronisation von Drehmoment und Drehzahl.
- Mechanische Resonanzen des Prüfstands.
- Ungeeignete Kupplungen oder Fluchtungsfehler.
- Überschreitung der zulässigen dynamischen Sensorbelastung.
- Fehlerhafte Zuordnung von Frequenzanteilen zu Drehzahlordnungen.
1.5 Messziel vor der Geräteauswahl definieren
Vor der Auswahl sollte feststehen, ob der Drehmomentmittelwert, die höchste Momentanspitze, die Schwingbreite, der Effektivwert oder bestimmte Frequenzanteile erfasst werden sollen.
Erst daraus ergeben sich die erforderliche Bandbreite und die passende Art der Messwerterfassung.
2. Funktionsprinzip rotierender Drehmomentsensoren
Viele industrielle Drehmomentaufnehmer verwenden Dehnungsmessstreifen, kurz DMS, auf einem elastisch verformbaren Messkörper.
Das übertragene Drehmoment verursacht eine geringfügige Torsionsverformung.
2.1 Elastische Verformung
Innerhalb des vorgesehenen elastischen Arbeitsbereichs besteht ein Zusammenhang zwischen Drehmoment und Verdrehung des Messkörpers.
Für ein vereinfachtes linear-elastisches Modell gilt:
M = cT · φ
Dabei bezeichnet:
- M das Drehmoment in Nm.
- cT die Torsionssteifigkeit in Nm/rad.
- φ den Verdrehwinkel in rad.
Die tatsächliche Kennlinie hängt von Konstruktion, Material und Kalibrierung des Sensors ab.
2.2 Dehnungsmessstreifen
Dehnungsmessstreifen verändern ihren elektrischen Widerstand, wenn sie mechanisch gedehnt oder gestaucht werden.
Durch eine geeignete Brückenschaltung kann aus diesen Widerstandsänderungen ein dem Drehmoment zugeordnetes elektrisches Signal erzeugt werden.
2.3 Rotierender Drehmomentaufnehmer
Bei einer rotierenden Ausführung wird der Messkörper in den drehenden Antriebsstrang integriert.
Die Messwerte müssen vom rotierenden Messkörper an die stationäre Auswerteelektronik übertragen werden.
Dafür stehen je nach Gerät Schleifringe oder kontaktlose Übertragungsverfahren zur Verfügung.
2.4 Reaktionsmomentaufnehmer
Alternativ kann in bestimmten Anwendungen das Reaktionsmoment an einem nicht rotierenden Bauteil erfasst werden.
Diese Messung ist nur dann mit dem interessierenden Wellenmoment gleichzusetzen, wenn die mechanischen und dynamischen Zusammenhänge entsprechend berücksichtigt werden.
2.5 Messbereich und Ausgangssignal
Ein Drehmomentaufnehmer besitzt einen definierten Nennmessbereich.
Je nach Gerät stehen beispielsweise mV/V-Signale, Stromausgänge oder digitale Signalübertragungen zur Verfügung.
Die Ausgangssignalart allein beschreibt jedoch nicht die verfügbare dynamische Messbandbreite.
2.6 Sensor als mechanisches Bauteil
Ein in die Welle eingebauter Drehmomentsensor besitzt eine eigene Torsionssteifigkeit, Massenträgheit und mechanische Belastbarkeit.
Er ist deshalb nicht nur ein elektrisches Messgerät, sondern Teil des mechanischen Antriebsstrangs.
Diese Eigenschaft muss bei Torsionsschwingungsuntersuchungen besonders berücksichtigt werden.
3. Torsionsschwingungen und zeitabhängige Drehmomente verstehen
Eine Torsionsschwingung beschreibt eine zeitlich veränderliche Verdrehung von Wellen oder anderen elastischen Antriebskomponenten.
Sie kann zu einem periodisch schwankenden Drehmoment führen.
3.1 Grundschwingung
Ein vereinfachter sinusförmiger Drehmomentverlauf kann geschrieben werden als:
M(t) = M0 + A · sin(2πft + φ0)
Dabei bezeichnet:
- M0 das mittlere Drehmoment.
- A die Amplitude der Drehmomentschwingung.
- f die Schwingungsfrequenz.
- t die Zeit.
- φ0 den Phasenwinkel zum gewählten Zeitnullpunkt.
3.2 Mittelwert
Bei einer idealen Sinusschwingung beträgt der Mittelwert des Wechselanteils über vollständige Perioden null.
Der Mittelwert des gesamten Drehmoments ist in diesem Fall M0.
3.3 Maximal- und Minimalwert
Die Extremwerte des idealen sinusförmigen Verlaufs lauten:
Mmax = M0 + A
Mmin = M0 – A
3.4 Spitze-Spitze-Schwingbreite
Die Schwingbreite zwischen höchstem und niedrigstem Drehmoment beträgt:
Mpp = Mmax – Mmin = 2A
Diese Größe ist besonders wichtig, wenn ein Hersteller die zulässige dynamische Belastung als Spitze-Spitze-Schwingbreite spezifiziert.
3.5 Überlagerung mehrerer Frequenzen
Reale Antriebsstränge zeigen häufig nicht nur eine einzige Schwingungsfrequenz.
Verschiedene Anregungsmechanismen können mehrere Frequenzanteile und deren Harmonische erzeugen.
Der resultierende Zeitverlauf ist dann entsprechend komplexer.
3.6 Übergangsvorgänge
Beim Anfahren, Abschalten oder schnellen Lastwechsel können nichtstationäre Torsionsschwingungen auftreten.
Solche Vorgänge lassen sich nicht immer ausreichend durch eine einzige stationäre Frequenz oder einen langfristigen Mittelwert beschreiben.
4. Mechanischen Aufbau, Kupplungen und Wellen berücksichtigen
Die mechanische Einbindung des Drehmomentsensors ist ein wesentlicher Bestandteil einer zuverlässigen Messung.
4.1 Fluchtende Wellen
Motorwelle, Drehmomentaufnehmer und Belastungseinheit müssen entsprechend den Herstellervorgaben zueinander ausgerichtet sein.
Unzulässiger Radial-, Winkel- oder Axialversatz kann zusätzliche mechanische Belastungen erzeugen.
4.2 Kupplungen
Geeignete Kupplungen können bestimmte Fluchtungsabweichungen ausgleichen.
Gleichzeitig besitzen sie eigene Torsionssteifigkeiten und Dämpfungseigenschaften.
Die Wahl einer Kupplung kann daher die Eigenfrequenzen des Antriebsstrangs verändern.
4.3 Torsionssteifigkeit
Eine sehr steife Wellenverbindung besitzt andere dynamische Eigenschaften als eine vergleichsweise elastische Kupplung.
Die Gesamtsteifigkeit hängt von allen relevanten Komponenten zwischen den Massenträgheitsmomenten ab.
4.4 Massenträgheitsmomente
Motorrotor, Kupplungen, Sensorrotor und Belastungsmaschine besitzen Massenträgheitsmomente.
Gemeinsam mit den Torsionssteifigkeiten beeinflussen sie die mechanischen Eigenfrequenzen.
4.5 Zusätzliche Biegemomente
Ein Drehmomentaufnehmer ist grundsätzlich zur Messung des vorgesehenen Torsionsmoments ausgelegt.
Querkräfte und Biegemomente können bei ungeeigneter Montage zusätzliche Belastungen beziehungsweise Messabweichungen hervorrufen.
4.6 Rotierende Schutzvorrichtungen
Rotierende Wellen, Kupplungen und Sensoren benötigen geeignete mechanische Schutzmaßnahmen.
Insbesondere bei Prüfständen muss verhindert werden, dass Personen mit rotierenden Bauteilen in Kontakt geraten.
4.7 Vergleichbare Prüfstandskonfigurationen
Werden Drehmomentmessungen vor und nach einem Umbau verglichen, müssen Änderungen der mechanischen Steifigkeit und Massenträgheit berücksichtigt werden.
Eine andere gemessene Torsionsfrequenz muss nicht automatisch eine Veränderung des Antriebsmotors bedeuten.
5. Erforderliche Sensorbandbreite richtig bestimmen
Die dynamische Bandbreite beschreibt den Frequenzbereich, innerhalb dessen das Messsystem zeitabhängige Drehmomente mit spezifiziertem Übertragungsverhalten erfassen kann.
5.1 Statische Genauigkeit ist nicht dynamische Genauigkeit
Ein Drehmomentsensor kann eine sehr geringe statische Messabweichung besitzen und dennoch für schnelle Torsionsschwingungen ungeeignet sein.
Die statische Fehlergrenze beschreibt nicht automatisch den Amplituden- und Phasengang bei hohen Frequenzen.
5.2 Amplitudengang
Der Amplitudengang beschreibt, wie stark eine Drehmomentschwingung bei einer bestimmten Frequenz am Ausgang übertragen wird.
Wird eine Schwingung um beispielsweise 3 dB gedämpft, ist die Ausgangsamplitude auf ungefähr 70,7 % der ursprünglichen Amplitude reduziert.
Eine Grenzfrequenz bei -3 dB bedeutet deshalb nicht, dass die Amplitude bis zu dieser Frequenz unverändert übertragen wird.
5.3 Phasengang
Der Phasengang beschreibt die zeitliche Verschiebung zwischen der mechanischen Anregung und dem gemessenen Signal.
Er wird insbesondere dann wichtig, wenn Drehmoment mit Drehzahl, Winkelposition oder anderen dynamischen Messgrößen synchron ausgewertet wird.
5.4 Gesamte Signalbandbreite
Die relevante Bandbreite ergibt sich aus dem Übertragungsverhalten der vollständigen Messkette.
Dazu gehören:
- Mechanischer Messkörper.
- Sensorelement und Brückenschaltung.
- Interne Signalaufbereitung.
- Schleifring- beziehungsweise Telemetrieübertragung.
- Messverstärker oder Signalwandler.
- Analoge Filter.
- Analog-Digital-Wandler.
- Digitale Filter und nachgeschaltete Verarbeitung.
5.5 Erforderliche Frequenzgrenze
Die für die Anwendung erforderliche Frequenzgrenze muss aus den interessierenden Torsionsschwingungen und der zulässigen dynamischen Messabweichung abgeleitet werden.
Eine pauschale Angabe wie „Sensorbandbreite größer als Schwingungsfrequenz“ reicht für hohe Genauigkeitsanforderungen nicht aus.
5.6 Reserve einplanen
Eine ausreichend große Bandbreitenreserve kann hilfreich sein, um Amplituden- und Phasenfehler innerhalb des interessierenden Frequenzbereichs zu begrenzen.
Wie groß diese Reserve sein muss, hängt von der spezifizierten Übertragungsfunktion und den Messanforderungen ab.
5.7 Produktdaten prüfen
Wenn ein Hersteller lediglich die statische Genauigkeit und den Messbereich nennt, ist daraus keine konkrete dynamische Grenzfrequenz ableitbar.
Für eine Torsionsschwingungsanalyse muss der entsprechende Frequenzgang gegebenenfalls separat beim Hersteller angefragt oder messtechnisch überprüft werden.
6. Abtastrate, Nyquist-Grenze und Anti-Aliasing auswählen
Die Abtastrate bestimmt, wie häufig das analoge Drehmomentsignal digital erfasst wird.
Sie ist ein zentraler Parameter für die Untersuchung zeitabhängiger Drehmomentverläufe.
6.1 Nyquist-Grenze
Nach dem Abtasttheorem muss die Abtastrate für ein entsprechend bandbegrenztes Signal größer als das Doppelte der höchsten enthaltenen Frequenz sein, wenn eine eindeutige Rekonstruktion erfolgen soll.
Die Nyquist-Frequenz beträgt:
fN = fs / 2
Dabei bezeichnet fs die Abtastrate.
6.2 Praktische Abtastrate
Die theoretische Nyquist-Grenze ist für viele praktische Messaufgaben nicht ausreichend.
Für die zuverlässige Darstellung der Kurvenform, die Erfassung von Spitzen und die Berücksichtigung realer Filter empfiehlt sich eine zusätzliche Reserve.
Als erste technische Orientierung können je nach Messziel fünf bis zehn Abtastwerte pro Periode der höchsten interessierenden Frequenz sinnvoll sein.
Dies ersetzt jedoch nicht die Auslegung der analogen Anti-Aliasing-Filterung.
6.3 Aliasing
Wenn Frequenzanteile oberhalb der Nyquist-Frequenz unzureichend unterdrückt werden, können sie im digitalisierten Signal scheinbar bei niedrigeren Frequenzen auftreten.
Ein hochfrequentes Störsignal kann dadurch als plausible, aber tatsächlich nicht vorhandene niedrigfrequente Schwingung erscheinen.
6.4 Anti-Aliasing-Filter
Ein geeignetes Anti-Aliasing-Filter begrenzt die analoge Signalbandbreite vor der Abtastung.
Dadurch sollen relevante Frequenzanteile oberhalb des zulässigen Abtastbereichs ausreichend unterdrückt werden.
Ein digitales Filter nach der Abtastung kann bereits entstandenes Aliasing nicht zuverlässig rückgängig machen.
6.5 Filterübergangsbereich
Reale Filter besitzen keinen ideal unendlich steilen Frequenzübergang.
Zwischen Durchlassbereich und ausreichend unterdrücktem Sperrbereich liegt ein Übergangsbereich.
Die gewählte Abtastrate muss diesen Bereich und die tatsächlich vorhandenen höheren Frequenzanteile berücksichtigen.
6.6 Frequenzauflösung
Für eine Fourier-Analyse ist zusätzlich die Aufzeichnungsdauer relevant.
Die Frequenzbin-Breite einer diskreten Fourier-Transformation beträgt:
Δf = fs / N = 1 / TAufzeichnung
N bezeichnet die Anzahl der Abtastwerte und TAufzeichnung die gesamte betrachtete Zeitdauer.
6.7 Abtastrate und Aufzeichnungsdauer getrennt auswählen
Eine höhere Abtastrate vergrößert den darstellbaren Frequenzbereich.
Eine längere Aufzeichnung verbessert bei gleicher Auswertemethode die Frequenzbin-Breite.
Für eine vollständige Analyse müssen beide Parameter entsprechend der Messaufgabe festgelegt werden.
7. Mittelwert, Effektivwert und Drehmomentspitzen unterscheiden
Ein zeitabhängiger Drehmomentverlauf lässt sich durch unterschiedliche Kennwerte beschreiben.
Diese Kennwerte besitzen verschiedene physikalische Bedeutungen und dürfen nicht gleichgesetzt werden.
7.1 Arithmetischer Mittelwert
Der arithmetische Mittelwert beschreibt die durchschnittliche Höhe des Drehmoments während des betrachteten Zeitintervalls.
Für N diskrete Messwerte gilt:
Mmittel = (1/N) · Σ Mi
Bei einer symmetrischen Torsionsschwingung kann der Wechselanteil im Mittel vollständig verschwinden.
7.2 Maximalwert
Der Maximalwert beschreibt das größte innerhalb des Auswerteintervalls erfasste Drehmoment.
Er ist insbesondere für die Bewertung kurzfristiger mechanischer Belastungen relevant.
Ein digital erfasster Maximalwert kann jedoch zu niedrig ausfallen, wenn Bandbreite, Filterung oder Abtastrate ungeeignet sind.
7.3 Minimalwert
Der Minimalwert beschreibt das kleinste erfasste Drehmoment.
Bei ausreichend großer Wechselbelastung kann das Drehmoment auch die Richtung wechseln.
7.4 Spitze-Spitze-Schwingbreite
Die Spitze-Spitze-Schwingbreite ergibt sich aus der Differenz zwischen Maximalwert und Minimalwert.
Sie ist für die Beurteilung zulässiger dynamischer Sensorbelastungen besonders wichtig.
7.5 Effektivwert des Wechselanteils
Der Effektivwert des Wechselanteils beschreibt dessen quadratischen Mittelwert nach Abzug des Mittelwerts.
Für eine reine Sinusschwingung gilt:
MAC,RMS = A / √2
7.6 Effektivwert des Gesamtsignals
Wenn das Drehmomentsignal einen konstanten Mittelwert und einen sinusförmigen Wechselanteil enthält, gilt:
MRMS = √(M0² + A²/2)
Der Gesamteffektivwert ist daher nicht identisch mit dem Effektivwert der reinen Torsionsschwingung.
7.7 Gleitende Mittelwertbildung
Ein gleitender Mittelwert ersetzt jeden Messwert durch einen Durchschnitt über ein definiertes Zeitfenster.
Er kann das Signal glätten, verändert aber insbesondere die Amplituden zeitabhängiger Frequenzanteile.
7.8 Unterschiedliche Ausgabekanäle
Für anspruchsvolle Prüfstände ist es häufig sinnvoll, das ungeglättete beziehungsweise ausreichend bandbreitenbegrenzt erfasste Rohsignal zu speichern und gleichzeitig separate Kennwerte für Mittelwert, Maximum, Minimum und Schwingungsanalyse zu berechnen.
Dadurch gehen die für die spätere Diagnose notwendigen Informationen nicht durch eine zu starke Vorverarbeitung verloren.
8. Praxisbeispiel: Torsionsschwingung bei 180 Hz richtig erfassen und auswerten
Ein Prüfstand untersucht das Drehmoment eines industriellen Antriebs.
Die Drehmomentmessung zeigt einen konstanten Mittelwert von ungefähr 120 Nm. Bei einer hochauflösenden Aufzeichnung wird jedoch eine ausgeprägte sinusförmige Torsionsschwingung festgestellt.
Das folgende Rechenbeispiel zeigt, wie sich die dynamische Belastung korrekt beschreiben lässt und welche Auswirkungen ungeeignete Mittelwertbildung und Abtastung haben können.
8.1 Ausgangsdaten und Annahmen
Es werden ausdrücklich frei gewählte Werte angenommen:
- Mittleres Drehmoment: 120 Nm.
- Amplitude des sinusförmigen Wechselanteils: 35 Nm.
- Schwingungsfrequenz: 180 Hz.
- Beispielhafte Motordrehzahl: 1.800 min-1.
- Vorgesehene Abtastrate: 2.000 Messwerte pro Sekunde.
- Aufzeichnungsdauer: 2 Sekunden.
- Gleitende Mittelwertbildung mit einem Zeitfenster von 20 ms.
- Für das Grundbeispiel ein idealer Sensor ohne Amplituden- oder Phasenfehler.
- Geeignete analoge Bandbegrenzung vor der Digitalisierung.
- Keine zusätzlichen mechanischen Störmomente im idealisierten Grundfall.
Diese Werte dienen ausschließlich der Berechnung und stellen keine zugesicherten Eigenschaften eines bestimmten HySense-Drehmomentsensors dar.
8.2 Zeitabhängiges Drehmoment
Der angenommene Drehmomentverlauf lautet:
M(t) = 120 Nm + 35 Nm · sin(2π · 180 Hz · t)
Der periodische Wechselanteil überlagert den konstanten Mittelwert von 120 Nm.
8.3 Maximales Drehmoment
Das höchste Drehmoment beträgt:
Mmax = 120 Nm + 35 Nm
Mmax = 155 Nm
8.4 Minimales Drehmoment
Das niedrigste Drehmoment beträgt:
Mmin = 120 Nm – 35 Nm
Mmin = 85 Nm
8.5 Spitze-Spitze-Schwingbreite
Die Drehmomentschwingbreite ergibt sich aus:
Mpp = 155 Nm – 85 Nm
Mpp = 70 Nm
Diese 70 Nm beschreiben die Differenz zwischen höchstem und niedrigstem Drehmoment.
Sie sind nicht mit der Schwingungsamplitude von 35 Nm zu verwechseln.
8.6 Periodendauer
Die Periodendauer beträgt:
T = 1/f
T = 1 / 180 Hz
T ≈ 0,005556 s = 5,56 ms
Eine vollständige Drehmomentschwingung dauert somit ungefähr 5,56 ms.
8.7 Abtastrate und Messpunkte pro Periode
Bei einer Abtastrate von 2.000 Hz beträgt der zeitliche Abstand zwischen zwei Abtastwerten:
Δt = 1 / 2.000 Hz
Δt = 0,0005 s = 0,5 ms
Die Anzahl der Abtastwerte pro Schwingungsperiode beträgt:
NPeriode = 2.000 / 180
NPeriode ≈ 11,11
Damit stehen durchschnittlich etwas mehr als elf Abtastwerte pro Periode zur Verfügung.
Für eine erste zeitaufgelöste Untersuchung kann dies sinnvoll sein, sofern die erforderliche Signalbandbreite und Filterung vorhanden sind.
Die Genauigkeit einzelner aufgezeichneter Spitzenwerte muss dennoch gesondert bewertet werden.
8.8 Nyquist-Frequenz
Bei 2.000 Hz Abtastrate beträgt die Nyquist-Frequenz:
fN = 2.000 Hz / 2
fN = 1.000 Hz
Die Schwingung von 180 Hz liegt damit deutlich unterhalb dieser Grenze.
Das bedeutet aber nur, dass die Abtastrate für eine entsprechend bandbegrenzte 180-Hz-Komponente grundsätzlich ausreichend sein kann.
Alle höheren im Eingangssignal vorhandenen Frequenzen müssen bei der Anti-Aliasing-Auslegung berücksichtigt werden.
8.9 Mittelwert des Drehmoments
Über eine vollständige Anzahl sinusförmiger Perioden beträgt der Mittelwert des Wechselanteils null.
Damit gilt:
Mmittel = 120 Nm
Der Mittelwert beträgt also nur 120 Nm, obwohl das Drehmoment regelmäßig auf 155 Nm ansteigt.
8.10 Effektivwert der Torsionsschwingung
Für den sinusförmigen Wechselanteil gilt:
MAC,RMS = 35 Nm / √2
MAC,RMS ≈ 24,75 Nm
Dieser Wert beschreibt die quadratische Größe der reinen Drehmomentschwingung.
8.11 Effektivwert des gesamten Drehmoments
Für den Gesamteffektivwert gilt:
MRMS = √(120² + 35²/2) Nm
MRMS = √(14.400 + 612,5) Nm
MRMS ≈ 122,53 Nm
Der Gesamteffektivwert liegt damit nur geringfügig über dem Mittelwert von 120 Nm.
Auch daraus lässt sich die tatsächliche Drehmomentspitze von 155 Nm nicht unmittelbar erkennen.
8.12 Gleitender Mittelwert über 20 ms
Nun wird angenommen, dass das Drehmomentsignal mit einem idealisierten gleitenden Zeitmittelwert über 20 ms geglättet wird.
Für eine kontinuierliche gleitende Mittelwertbildung mit rechteckigem Zeitfenster TF ergibt sich für einen sinusförmigen Wechselanteil näherungsweise der Amplitudenfaktor:
H(f) = |sin(π · f · TF) / (π · f · TF)|
Mit:
f = 180 Hz
TF = 0,020 s
ergibt sich:
H(180 Hz) = |sin(π · 180 · 0,020) / (π · 180 · 0,020)|
H(180 Hz) = |sin(3,6π) / (3,6π)|
H(180 Hz) ≈ 0,084
Die ursprüngliche Schwingungsamplitude wird in diesem idealisierten Modell auf ungefähr 8,4 % reduziert.
8.13 Verbleibende Amplitude nach Mittelwertbildung
Die geglättete Wechselamplitude beträgt näherungsweise:
Ageglättet = 35 Nm · 0,084
Ageglättet ≈ 2,94 Nm
Die Auswertung würde im stationären sinusförmigen Modell somit nur noch eine kleine Restschwingung um den Mittelwert anzeigen.
Der geglättete Maximalwert läge ungefähr bei:
Mmax,geglättet = 120 Nm + 2,94 Nm
Mmax,geglättet ≈ 122,94 Nm
Dem steht ein tatsächlicher Maximalwert von 155 Nm gegenüber.
Die dynamische Belastung wird durch die Mittelwertbildung nicht mechanisch kleiner. Sie wird lediglich in der Anzeige beziehungsweise Auswertung stark unterdrückt.
Bei einer diskreten gleitenden Mittelwertbildung über eine endliche Zahl von Abtastwerten ergibt sich ein ähnlicher, aber nicht exakt identischer Amplitudenfaktor. Das dargestellte Ergebnis ist die kontinuierliche Modellnäherung.
8.14 Vergleich der Kennwerte
| Messgröße | Annahme oder Berechnung | Ergebnis |
|---|---|---|
| Mittleres Drehmoment | Frei gewählter Wert | 120 Nm |
| Schwingungsamplitude | Frei gewählter Wert | 35 Nm |
| Schwingungsfrequenz | Frei gewählter Wert | 180 Hz |
| Maximales Drehmoment | 120 + 35 Nm | 155 Nm |
| Minimales Drehmoment | 120 – 35 Nm | 85 Nm |
| Spitze-Spitze-Schwingbreite | 155 – 85 Nm | 70 Nm |
| Periodendauer | 1 / 180 Hz | 5,56 ms |
| Abtastrate | Frei gewählt | 2.000 Hz |
| Abtastintervall | 1 / 2.000 Hz | 0,5 ms |
| Abtastwerte pro Periode | 2.000 / 180 | 11,11 |
| Nyquist-Frequenz | 2.000 / 2 | 1.000 Hz |
| Effektivwert des Wechselanteils | 35 / √2 | 24,75 Nm |
| Effektivwert des Gesamtsignals | √(120² + 35²/2) | 122,53 Nm |
| Gleitendes Mittelungsfenster | Frei gewählte Annahme | 20 ms |
| Idealisierter Amplitudenfaktor | |sin(3,6π) / (3,6π)| | 0,084 |
| Geglättete Wechselamplitude | 35 Nm · 0,084 | 2,94 Nm |
| Geglätteter Maximalwert | 120 + 2,94 Nm | 122,94 Nm |
8.15 Frequenzauflösung der Aufzeichnung
Die Aufzeichnungsdauer beträgt im Beispiel zwei Sekunden.
Bei 2.000 Hz Abtastrate entstehen:
N = 2.000 · 2 = 4.000 Messwerte
Die Frequenzbin-Breite beträgt:
Δf = 2.000 Hz / 4.000
Δf = 0,5 Hz
Eine FFT dieser Messreihe besitzt damit eine Frequenzbin-Breite von 0,5 Hz.
Die tatsächliche Trennschärfe hängt zusätzlich vom gewählten Auswertefenster und der Signalstationarität ab.
8.16 Beispiel für Aliasing
Angenommen, im Eingangssignal befindet sich zusätzlich eine unerwünschte Frequenzkomponente mit 1.820 Hz.
Bei einer Abtastrate von 2.000 Hz kann diese ohne ausreichende analoge Anti-Aliasing-Filterung scheinbar als 180-Hz-Komponente auftreten:
falias = |1.820 Hz – 2.000 Hz|
falias = 180 Hz
Eine digitale Frequenzanalyse allein könnte die ursprüngliche 1.820-Hz-Komponente dann nicht sicher von einem echten 180-Hz-Anteil unterscheiden.
Dieses Beispiel verdeutlicht die Bedeutung eines geeigneten analogen Eingangsfilters.
8.17 Drehzahlordnung
Bei einer angenommenen Drehzahl von 1.800 min-1 beträgt die Rotationsfrequenz:
frot = 1.800 / 60
frot = 30 Hz
Die Schwingung von 180 Hz entspricht damit:
Ordnung = 180 / 30
6. Ordnung
Dies ist eine reine Frequenzzuordnung. Sie beweist noch nicht, welcher mechanische oder elektromagnetische Vorgang die Schwingung verursacht.
8.18 Interpretation der Ergebnisse
Das Beispiel zeigt, dass ein stabiler Mittelwert von 120 Nm eine deutliche dynamische Wechselbelastung verdecken kann.
Die tatsächlichen Drehmomentspitzen liegen bei 155 Nm und 85 Nm. Die Schwingbreite beträgt 70 Nm.
Mit einer gleitenden Mittelwertbildung über 20 ms wird die 180-Hz-Schwingung in der idealisierten Berechnung auf einen kleinen Restanteil reduziert.
Ein ausschließlich geglätteter Messwert ist damit ungeeignet, um die tatsächliche Schwingbreite zuverlässig zu bestimmen.
Für die dynamische Bewertung sollten deshalb die ausreichend schnell erfassten Messwerte vor einer starken Mittelung gespeichert werden.
8.19 Grenzen des Rechenbeispiels
Alle Werte sind hypothetisch.
Der Sensor wurde als ideal angenommen. Tatsächliche Übertragungsfehler durch Sensorbandbreite, Schleifringübertragung, elektrische Filter oder mechanische Resonanz wurden nicht mitberechnet.
Die Berechnung belegt weder die dynamische Eignung eines bestimmten HySense-Sensors noch die Zulässigkeit der angenommenen Drehmomentbelastung für eine konkrete Sensorausführung.
Die tatsächliche Eignung muss anhand der spezifischen mechanischen und elektrischen Gerätekennwerte überprüft werden.
9. Torsionseigenfrequenzen und Resonanzen bewerten
Die mechanischen Eigenfrequenzen eines Antriebsstrangs sind entscheidend für die Entstehung ausgeprägter Torsionsschwingungen.
9.1 Vereinfachtes Zweimassensystem
Ein einfacher Antriebsstrang kann näherungsweise als zwei Massenträgheitsmomente betrachtet werden, die durch eine torsionselastische Verbindung miteinander gekoppelt sind.
Für das idealisierte, ungedämpfte Zweimassensystem ergibt sich die Eigenfrequenz der relativen Torsionsbewegung aus:
f0 = (1 / 2π) · √[cT · (1/J1 + 1/J2)]
J1 und J2 sind die Massenträgheitsmomente und cT ist die wirksame Torsionssteifigkeit.
9.2 Einfluss der Torsionssteifigkeit
Bei sonst gleichen Parametern erhöht eine größere Torsionssteifigkeit die Eigenfrequenz des idealisierten Systems.
9.3 Einfluss der Massenträgheit
Größere Massenträgheitsmomente können die Eigenfrequenz bei gleicher Torsionssteifigkeit verringern.
9.4 Resonanzanregung
Liegt eine periodische Anregung in der Nähe einer Eigenfrequenz, können große Schwingungsamplituden auftreten.
Die tatsächliche Resonanzüberhöhung hängt unter anderem von der Dämpfung und der Anregung ab.
9.5 Einfluss des Drehmomentaufnehmers
Durch den Einbau eines Drehmomentsensors können zusätzliche Trägheitsmomente und elastische Komponenten entstehen.
Die ursprünglichen Eigenfrequenzen des Antriebsstrangs können sich dadurch verändern.
9.6 Mechanische und elektrische Bandbreite
Die mechanische Eigenfrequenz des Antriebsstrangs darf nicht mit der elektrischen Bandbreite des Sensors verwechselt werden.
Beide Größen können das Ergebnis beeinflussen, beschreiben jedoch unterschiedliche physikalische Zusammenhänge.
9.7 Experimentelle Prüfung
Bei anspruchsvollen Prüfständen kann eine experimentelle Modalanalyse oder eine geeignete Untersuchung über unterschiedliche Betriebszustände erforderlich sein.
Dabei muss die Durchführung innerhalb der zulässigen mechanischen Belastungsgrenzen erfolgen.
10. Drehzahl, Anregungsfrequenz und Ordnungsanalyse
Viele Torsionsschwingungen sind mit der Drehzahl eines rotierenden Systems verknüpft.
10.1 Rotationsfrequenz
Die Drehzahl n in min-1 kann in eine Rotationsfrequenz umgerechnet werden:
frot = n / 60
10.2 Drehzahlordnungen
Eine Schwingung, deren Frequenz ein ganzzahliges Vielfaches der Rotationsfrequenz beträgt, kann einer entsprechenden Ordnung zugeordnet werden.
Beispielsweise entspricht eine Frequenz von 180 Hz bei 1.800 min-1 der sechsten Drehzahlordnung.
10.3 Mechanische Anregungen
Zahneingriffe, periodische Lasten und andere mechanische Vorgänge können drehzahlabhängige Frequenzanteile verursachen.
10.4 Elektromagnetische Anregungen
Auch elektrische Antriebe können drehmomentwirksame periodische Anregungen erzeugen.
Die genaue Zuordnung hängt von Motortyp, Regelung und Betriebszustand ab.
10.5 Drehzahl während einer Messung
Wenn sich die Drehzahl während der Aufzeichnung verändert, ändern sich auch die Frequenzen drehzahlsynchroner Schwingungskomponenten.
Eine einfache FFT über den gesamten Hochlauf kann dann eine verbreiterte oder schwer interpretierbare Frequenzverteilung ergeben.
10.6 Ordnungsanalyse
Bei einer Ordnungsanalyse wird die Schwingung auf die Drehbewegung bezogen.
Dies ermöglicht es, drehzahlsynchrone Anregungen auch bei veränderlicher Drehzahl zu untersuchen.
10.7 Synchronisierte Drehzahlerfassung
Für eine zuverlässige Ordnungsanalyse ist ein geeignetes Drehzahl- beziehungsweise Winkelreferenzsignal erforderlich.
Die zeitliche Zuordnung zwischen Drehmoment und Drehzahlsignal muss erhalten bleiben.
11. Nennmoment, Überlast und zulässige Schwingbreite
Bei Torsionsschwingungen reicht es nicht aus, ausschließlich den mittleren Drehmomentwert mit dem Nennmessbereich zu vergleichen.
11.1 Nennmoment
Das Nennmoment beschreibt den vorgesehenen Messbereich des Drehmomentaufnehmers.
Es ist von anderen Belastungsgrenzen wie Gebrauchsmoment, Grenzmoment und Bruchmoment zu unterscheiden.
11.2 Kurzzeitige Überlast
Ein Drehmoment oberhalb des Nennmessbereichs kann je nach Sensor innerhalb bestimmter zusätzlicher mechanischer Grenzen liegen.
Dies bedeutet jedoch nicht automatisch, dass die spezifizierte Messgenauigkeit weiterhin gilt.
11.3 Grenzmoment
Das Grenzmoment beschreibt eine vom Hersteller festgelegte mechanische Belastungsgrenze.
Die genaue Bedeutung muss anhand der entsprechenden Produktdefinition betrachtet werden.
11.4 Bruchmoment
Das Bruchmoment beschreibt eine weitere mechanische Grenzgröße.
Es ist nicht als zulässiger Betriebswert zu interpretieren.
11.5 Zulässige Schwingbreite
Hersteller können für wechselnde Drehmomentbelastungen eine zulässige Spitze-Spitze-Schwingbreite angeben.
Diese Kennzahl ist unabhängig vom Mittelwert zu prüfen.
Bei der HySense-TQ110-Baureihe wird beispielsweise eine Schwingbreite von 70 % als Spitze-Spitze-Wert im technischen Datenblatt genannt.
Die Anwendung dieses Kennwerts erfordert die Berücksichtigung der konkreten Sensorausführung und weiterer mechanischer Grenzwerte.
11.6 Wechselnde Drehrichtung beziehungsweise Momentenrichtung
Bei reversierenden Drehmomenten können besondere Anforderungen an Hysterese, Nullpunktverhalten und mechanische Dauerfestigkeit entstehen.
11.7 Ermüdungsbeanspruchung
Eine große Zahl wiederkehrender Lastwechsel kann die mechanische Lebensdauer beeinflussen.
Die zulässige Dauerwechselbelastung darf deshalb nicht allein aus dem Bruchmoment abgeleitet werden.
11.8 Auswahl mit ausreichender Reserve
Bei der Auswahl müssen höchste erwartete Drehmomentspitzen, Schwingbreite, Drehzahl und die zulässige Dauerbelastung gemeinsam bewertet werden.
Ein Sensor mit ausreichend großem statischem Nennbereich ist nicht automatisch für jede dynamische Belastung geeignet.
12. Schleifringe, Telemetrie und elektrische Signalübertragung
Bei rotierenden Drehmomentsensoren muss das Messsignal vom drehenden Messkörper zur stationären Auswerteelektronik übertragen werden.
12.1 Schleifringübertragung
Bei schleifringbasierten Sensoren erfolgt die elektrische Signalübertragung über geeignete rotierende Kontakte.
Der HySense TQ100 und der HySense TQ110 sind Beispiele entsprechender Sensorbauformen.
12.2 Verschleiß und Wartung
Schleifringe unterliegen konstruktionsabhängig mechanischer Beanspruchung.
Verschleiß, Kontaktzustand und die zulässige Betriebsdauer müssen entsprechend den Herstellerangaben berücksichtigt werden.
12.3 Kontaktlose Übertragung
Andere Drehmomentaufnehmer verwenden induktive beziehungsweise telemetrische Signalübertragung.
Die Eignung hängt von der konkreten Bauform und den zugehörigen dynamischen Eigenschaften ab.
12.4 Übertragungsbandbreite
Das mechanisch erfasste Drehmoment muss durch die gesamte Signalübertragung weitergegeben werden.
Die verfügbare Ausgangsbandbreite kann daher geringer ausfallen als die theoretische mechanische Anregungsfrequenz.
12.5 Störsignale
Elektrische Antriebe, Umrichter und andere Komponenten können elektromagnetische Störungen verursachen.
Eine geeignete Leitungsführung, Schirmung und Signalanbindung sind deshalb wichtig.
12.6 Ausgangsart beachten
Der HySense TQ100 besitzt beispielsweise einen 12 ± 8 mA ISDS-Ausgang.
Dieses Signal darf nicht ungeprüft mit einem gewöhnlichen 4-bis-20-mA-Zweileiter-Prozesssignal gleichgesetzt werden.
Die verwendete Messwerterfassung muss ausdrücklich zur vorgesehenen Ausgangsart passen.
12.7 Gerätevergleich
Unterschiedliche Sensoren können bei gleicher mechanischer Belastung verschiedene elektrische Signalcharakteristiken aufweisen.
Für eine dynamische Vergleichsmessung müssen Skalierung, Bandbreite und Signalverarbeitung der jeweiligen Systeme berücksichtigt werden.
13. Messverstärker, Analogausgang und Filter richtig einstellen
Zwischen dem eigentlichen Sensorelement und dem gespeicherten Messwert können mehrere elektronische Verarbeitungsschritte liegen.
13.1 Brückensignal
Bei DMS-basierten Aufnehmern entsteht zunächst ein vergleichsweise kleines elektrisches Messsignal.
Dieses muss entsprechend dem Sensorprinzip erregt und ausgewertet werden.
13.2 Messverstärker
Ein geeigneter Messverstärker übernimmt Signalaufbereitung und gegebenenfalls Linearisierung und Filterung.
Er muss für den vorgesehenen Drehmomentsensor ausgelegt sein.
13.3 Analoge Tiefpassfilter
Ein Tiefpassfilter kann hochfrequente Störanteile unterdrücken.
Es kann jedoch auch relevante Torsionsschwingungen abschwächen, wenn die Grenzfrequenz zu niedrig gewählt wird.
13.4 Digitale Filter
Digitale Filter können Messwerte nach der Analog-Digital-Wandlung glätten oder für bestimmte Auswertungen vorbereiten.
Sie ersetzen nicht die notwendige analoge Anti-Aliasing-Filterung.
13.5 Mittelwertbildung im Sensor
Wenn ein Sensor bereits intern geglättete Messwerte ausgibt, kann der nachgeschaltete Datenlogger die ursprünglichen schnellen Drehmomentanteile möglicherweise nicht mehr erfassen.
Die internen Filtereinstellungen müssen deshalb bekannt sein.
13.6 Prozesssignal und dynamisches Signal
Für eine SPS-Regelung kann ein geglätteter Drehmomentwert zweckmäßig sein.
Für die Untersuchung von Torsionsschwingungen wird dagegen häufig ein gesonderter Messkanal mit entsprechend größerer Bandbreite benötigt.
13.7 Verzögerungszeiten
Filter und Signalwandlungen können zusätzliche Zeitverzögerungen verursachen.
Diese sind besonders bei der zeitlich synchronisierten Auswertung verschiedener Messgrößen relevant.
14. Datenerfassung, Triggerung und zeitliche Synchronisation
Die Datenerfassung bestimmt, welche zeitabhängigen Informationen dauerhaft zur Verfügung stehen.
14.1 Abtastrate pro Kanal
Die tatsächlich nutzbare Abtastrate muss für die verwendete Kanalzahl und Eingangskonfiguration bekannt sein.
Eine allgemeine Geräteangabe darf nicht automatisch auf sämtliche gleichzeitig betriebenen Kanäle übertragen werden.
14.2 Datenaufzeichnungsdauer
Die notwendige Messdauer hängt davon ab, ob einzelne Schaltvorgänge oder längerfristige Betriebszustände untersucht werden.
14.3 Triggerung
Bei seltenen Drehmomentspitzen kann eine ereignisgesteuerte Aufzeichnung sinnvoll sein.
Der Trigger kann beispielsweise von einem Drehmomentgrenzwert oder einem anderen geeigneten Prozesssignal ausgelöst werden.
14.4 Pre-Trigger
Eine Pre-Trigger-Funktion ermöglicht es, Messwerte bereits vor dem eigentlichen Auslöseereignis zu speichern.
Dadurch lässt sich die Entstehung einer Schwingung besser nachvollziehen.
14.5 Zeitliche Synchronisation
Für die gemeinsame Auswertung von Drehmoment, Drehzahl, Winkelposition und anderen Messgrößen müssen die Signale zeitlich richtig zugeordnet sein.
Unterschiedliche Sensorverzögerungen und Filter können diese Zuordnung beeinflussen.
14.6 Parallele Kennwertberechnung
Eine geeignete Datenerfassung kann aus demselben Rohsignal verschiedene Auswertekanäle erzeugen.
Dazu gehören Mittelwert, Spitzenwert, Effektivwert und Frequenzanalyse.
14.7 Speicherung des Rohsignals
Für anspruchsvolle Fehlersuchen empfiehlt sich die Speicherung eines ausreichend schnell und korrekt erfassten Rohsignals.
Nur so können zusätzliche Analysen nach der eigentlichen Messung durchgeführt werden, ohne auf bereits stark gemittelte Werte beschränkt zu sein.
15. FFT, Frequenzauflösung und Schwingungsspektrum
Die Fourier-Analyse ermöglicht es, zeitabhängige Drehmomentsignale in ihre Frequenzanteile zu zerlegen.
15.1 FFT
Die Fast Fourier Transformation, kurz FFT, ist ein effizientes Verfahren zur Berechnung der diskreten Fourier-Transformation.
Damit kann untersucht werden, bei welchen Frequenzen relevante Drehmomentschwingungen auftreten.
15.2 Grundfrequenz und Harmonische
Eine reine Sinusschwingung besitzt einen einzelnen Frequenzanteil.
Komplexere periodische Signalformen können zusätzlich mehrere Harmonische enthalten.
15.3 Frequenzbin-Breite
Die Bin-Breite hängt von Abtastrate und Anzahl der Messwerte ab.
Bei einer zwei Sekunden langen Aufzeichnung beträgt sie beispielsweise 0,5 Hz.
15.4 Fensterfunktionen
Wenn eine Aufzeichnung keine ganze Anzahl von Signalperioden enthält, kann spektrale Leckage auftreten.
Geeignete Fensterfunktionen können die Auswertung verbessern.
Die gewählte Fensterfunktion beeinflusst jedoch die Amplitudenbewertung und die Frequenzauflösung.
15.5 Amplitudenskalierung
Ein FFT-Spektrum muss entsprechend seiner Definition und Fensterfunktion skaliert werden.
Andernfalls können Amplitudenwerte falsch interpretiert werden.
15.6 Nichtstationäre Signale
Bei einem Drehzahlhochlauf kann sich die Frequenzstruktur während der Aufzeichnung verändern.
Dann können zeitabhängige Spektren oder eine Ordnungsanalyse geeigneter sein als eine einzige FFT über den gesamten Vorgang.
15.7 Aliasing im Spektrum
Ein scheinbar plausibler Frequenzpeak kann durch Aliasing entstanden sein.
Deshalb ist eine korrekte analoge Bandbegrenzung vor der Digitalisierung unverzichtbar.
15.8 Frequenzspektrum und mechanische Ursache
Die Feststellung eines auffälligen Frequenzanteils liefert zunächst Informationen über die Schwingung.
Die Zuordnung zu Zahneingriff, Motoranregung, Resonanz oder anderen Ursachen benötigt zusätzliche Kenntnisse des Antriebsstrangs.
16. Drehmoment, Drehzahl und mechanische Leistung korrekt kombinieren
Drehmoment und Drehzahl werden häufig gemeinsam zur Berechnung der mechanischen Leistung verwendet.
16.1 Grundformel
Für die momentane mechanische Leistung gilt:
P(t) = M(t) · ω(t)
ω bezeichnet die Winkelgeschwindigkeit in rad/s.
16.2 Zusammenhang mit Drehzahl
Für die Drehzahl n in min-1 gilt:
ω = 2π · n / 60
16.3 Konstante Drehzahl
Bei ideal konstanter Drehzahl ist die mechanische Leistung proportional zum Drehmoment.
Die mittlere Leistung kann dann aus dem mittleren Drehmoment und der konstanten Winkelgeschwindigkeit bestimmt werden.
16.4 Drehmomentschwingung bei konstanter Drehzahl
Wenn nur das Drehmoment schwingt, die Drehzahl aber exakt konstant bleibt, schwingt auch die momentane mechanische Leistung entsprechend.
16.5 Gleichzeitig schwankende Drehzahl
Wenn Drehmoment und Winkelgeschwindigkeit gleichzeitig schwanken, muss für die mittlere Leistung der zeitliche Mittelwert des Produkts betrachtet werden.
Im Allgemeinen gilt:
Mittelwert[M(t) · ω(t)] ≠ Mittelwert[M(t)] · Mittelwert[ω(t)]
Dies ist insbesondere bei korrelierten Schwingungsanteilen wichtig.
16.6 Synchronisierte Messung
Für die korrekte dynamische Leistungsberechnung müssen Drehmoment- und Drehzahlsignal zeitlich aufeinander abgestimmt sein.
16.7 Mittelwertbildung
Eine getrennte starke Mittelung von Drehmoment und Drehzahl kann zeitabhängige Zusammenhänge verdecken.
Die zur Berechnung der Leistung verwendete Auswertemethode muss deshalb zur Messaufgabe passen.
17. Statische Kalibrierung und dynamisches Messverhalten unterscheiden
Die Kalibrierung eines Drehmomentsensors dient der messtechnisch rückgeführten Überprüfung der Drehmomentmessung.
17.1 Statische Kalibrierung
Bei einer statischen Kalibrierung wird ein definiertes Drehmoment aufgebracht und mit dem Ausgangssignal des Messgeräts verglichen.
Die Messabweichungen werden unter den festgelegten Prüfbedingungen dokumentiert.
17.2 DIN 51309
DIN 51309:2022-08 behandelt die Kalibrierung von Drehmomentmessgeräten für statische Drehmomente.
Die Anforderungen beziehen sich auf die dort beschriebenen Verfahren und deren Anwendungsbereich.
17.3 Wechseldrehmoment
Bei Anwendungen mit Drehmomenten in wechselnder Richtung können zusätzliche Effekte wie Hysterese und mechanische Remanenz relevant sein.
Die DKD-Richtlinie DKD-R 10-5 behandelt die statische Kalibrierung von Drehmomentmessgeräten mit Wechseldrehmoment.
17.4 Dynamische Messung
Eine statische Kalibrierung weist nicht automatisch nach, dass schnelle Drehmomentschwingungen mit richtigem Amplituden- und Phasengang erfasst werden.
Dafür kann eine zusätzliche dynamische Untersuchung erforderlich sein.
17.5 Frequenzgangprüfung
Bei einer dynamischen Untersuchung wird das Übertragungsverhalten in Abhängigkeit von der Anregungsfrequenz bewertet.
Besonders relevant sind Amplitudengang, Phasenverhalten und mögliche Resonanzen.
17.6 Kalibrierumfang
Ein Kalibrierschein muss hinsichtlich seiner tatsächlichen Prüfgrößen und Messbedingungen bewertet werden.
Eine rückgeführte statische Drehmomentkalibrierung ist nicht gleichbedeutend mit einer dynamischen Kalibrierung der vollständigen Messkette.
17.7 Vorher-Nachher-Prüfung
Nach mechanischer Überlastung, einem Kupplungsschaden oder einem ungewöhnlichen Schwingungsereignis kann eine erneute Überprüfung sinnvoll sein.
Eine As-Found-Kalibrierung dokumentiert den Zustand vor einer möglichen Justierung.
17.8 Dokumentation
Für anspruchsvolle Anwendungen sollten Sensoridentifikation, Messbereich, verwendete Elektronik, Einstellungen, Kalibrierverfahren und gegebenenfalls dynamische Prüfergebnisse eindeutig dokumentiert werden.
18. Messunsicherheit und dynamische Fehleranteile bewerten
Die Messunsicherheit einer dynamischen Drehmomentmessung kann wesentlich umfangreicher sein als die statische Genauigkeitsangabe des Sensors vermuten lässt.
18.1 Statische Messabweichung
Die dokumentierte statische Messabweichung beschreibt das Verhalten des Sensors unter den entsprechenden Kalibrierbedingungen.
18.2 Nullpunkt und Temperatur
Nullpunktverschiebungen und temperaturabhängige Einflüsse können die Drehmomentanzeige verändern.
18.3 Dynamischer Amplitudenfehler
Eine begrenzte Bandbreite kann dazu führen, dass ein tatsächlicher Wechselanteil mit zu kleiner Amplitude erfasst wird.
18.4 Phasenfehler
Ein zeitlicher Versatz zwischen mechanischem Drehmoment und Messsignal kann die Auswertung synchroner Größen beeinflussen.
18.5 Mechanische Querbelastungen
Unzulässige Biege- und Querkräfte können zusätzliche Messabweichungen beziehungsweise mechanische Belastungen verursachen.
18.6 Abtastung und Aliasing
Die Abtastrate und die analoge Filterung müssen zum tatsächlichen Signal passen.
Aliasing kann zu systematisch falschen Frequenzzuordnungen führen.
18.7 Spitzenwerterfassung
Die Unsicherheit eines erfassten Maximalwerts hängt unter anderem von Bandbreite, Abtastphase, Abtastrate und Signalform ab.
18.8 Filter und Mittelwertbildung
Ein geglätteter Messwert ist nicht identisch mit dem ungemittelten Zeitverlauf.
Die verwendete Filterung muss deshalb bei der Interpretation berücksichtigt werden.
18.9 Gesamte Messkette
Für eine belastbare Unsicherheitsbewertung müssen Sensor, Mechanik, elektrische Signalübertragung und Datenerfassung zusammen betrachtet werden.
Eine allgemeine Addition beliebiger Datenblattwerte ergibt kein vollständiges dynamisches Messunsicherheitsbudget.
19. Mechanische Sicherheit, Überlastschutz und relevante Regelwerke
Die Untersuchung von Torsionsschwingungen kann mit erheblichen mechanischen Belastungen verbunden sein.
19.1 Rotierende Bauteile
Rotierende Wellen und Kupplungen müssen entsprechend den Anforderungen der Anlage gegen unbeabsichtigten Kontakt gesichert werden.
19.2 Mechanische Grenzwerte
Die zulässigen Drehmomente, Schwingbreiten und Drehzahlen sämtlicher beteiligter Komponenten müssen eingehalten werden.
19.3 Kupplungsversagen
Eine ungeeignete oder beschädigte Kupplung kann die Betriebssicherheit erheblich beeinträchtigen.
Die Kupplungsauswahl muss deshalb sowohl die statischen als auch die dynamischen Belastungen berücksichtigen.
19.4 Resonanzbereiche
In der Nähe von Torsionseigenfrequenzen können große dynamische Drehmomente auftreten.
Die Auslegung und Freigabe entsprechender Prüfverfahren müssen diese Risiken berücksichtigen.
19.5 Überlastschutz
Je nach Prüfstand können geeignete mechanische oder regelungstechnische Schutzfunktionen erforderlich sein.
Die konkrete Sicherheitsfunktion muss für die gesamte Anlage bewertet werden.
19.6 DIN 51309
DIN 51309 ist eine wichtige normative Grundlage für die statische Kalibrierung entsprechender Drehmomentmessgeräte.
19.7 DKD-R 10-5
Die DKD-Richtlinie DKD-R 10-5 behandelt die statische Kalibrierung bei Wechseldrehmomentbelastungen.
Sie ist von einer eigentlichen dynamischen Frequenzgangprüfung zu unterscheiden.
19.8 Elektrische Installation
Die Versorgung, Schirmung, Erdung und elektrische Anbindung müssen den Herstelleranforderungen entsprechen.
19.9 Schutzfunktionen und Messwerte
Ein gewöhnlicher Drehmomentmesskanal ersetzt nicht automatisch eine sicherheitsgerichtete Überlastabschaltung.
Für entsprechende Schutzfunktionen ist eine gesonderte sicherheitstechnische Bewertung erforderlich.
20. Systematischer Prüf- und Inbetriebnahmeablauf
Für eine zuverlässige Torsionsschwingungsanalyse empfiehlt sich ein dokumentierter Prüf- und Inbetriebnahmeablauf.
Er muss die mechanische Installation, die elektrischen Messbedingungen und die Auswertung der dynamischen Drehmomente berücksichtigen.
- Messaufgabe festlegen: Klären, ob Mittelwert, Drehmomentspitzen, Schwingbreite oder Frequenzanteile erfasst werden sollen.
- Erwarteten Drehmomentbereich ermitteln: Mittlere Last, maximale Momentanspitzen und mögliche negative Drehmomente berücksichtigen.
- Schwingungsfrequenzen bestimmen: Erwartete Anregungsfrequenzen und relevante Drehzahlordnungen abschätzen.
- Mechanische Grenzwerte prüfen: Nennmoment, Überlast, Schwingbreite und maximale Drehzahl bewerten.
- Sensorbauform auswählen: Rotierenden Drehmomentaufnehmer oder geeigneten Reaktionsmomentaufnehmer entsprechend der Messaufgabe festlegen.
- Mechanische Schnittstellen prüfen: Wellenanschlüsse, Passfedern, Kupplungen und Befestigung berücksichtigen.
- Wellenfluchtung kontrollieren: Zulässige Radial-, Winkel- und Axialabweichungen prüfen.
- Mechanische Eigenfrequenzen bewerten: Torsionssteifigkeiten und Trägheitsmomente des Antriebsstrangs berücksichtigen.
- Elektrische Ausgangsart feststellen: Strom-, Spannung-, DMS- oder digitale Signale korrekt zuordnen.
- Messverstärker auswählen: Versorgung, Signalart, Messbereich und Bandbreite auf den Sensor abstimmen.
- Gesamtbandbreite bestimmen: Die dynamischen Eigenschaften der vollständigen Signalübertragung prüfen.
- Abtastrate festlegen: Geeignete Abtastreserve gegenüber den interessierenden Frequenzen einplanen.
- Anti-Aliasing prüfen: Geeignete analoge Bandbegrenzung vor der Digitalisierung sicherstellen.
- Filtereinstellungen dokumentieren: Analoge und digitale Filter einschließlich möglicher Mittelwertbildung erfassen.
- Drehzahlerfassung vorbereiten: Für eine Ordnungsanalyse ein geeignetes Drehzahl- oder Winkelreferenzsignal vorsehen.
- Synchronisation kontrollieren: Zeitliche Zuordnung der relevanten Messkanäle überprüfen.
- Nullpunkt prüfen: Den vorgesehenen Nullzustand und die zugehörigen Herstellerverfahren berücksichtigen.
- Statische Plausibilitätsprüfung durchführen: Messwerte unter definierten Bedingungen vergleichen.
- Datenerfassung konfigurieren: Aufzeichnungsdauer, Abtastrate, Trigger und Pre-Trigger festlegen.
- Messbereich und Clipping prüfen: Sicherstellen, dass das Signal unter den vorgesehenen Bedingungen nicht unbemerkt begrenzt wird.
- Freigegebene dynamische Prüfung durchführen: Den Antriebsstrang nur innerhalb der zulässigen Betriebs- und Sicherheitsgrenzen untersuchen.
- Rohsignal speichern: Ausreichend bandbreitenbegrenzt erfasste, noch nicht stark gemittelte Werte sichern.
- Kennwerte berechnen: Mittelwert, Maximum, Minimum, Schwingbreite und geeignete Effektivwerte bestimmen.
- Frequenzanalyse durchführen: Auffällige Frequenzanteile und gegebenenfalls Drehzahlordnungen untersuchen.
- Messung bewerten und dokumentieren: Mechanischen Aufbau, Sensoren, Elektronik, Filter, Abtastrate, Betriebszustand und Ergebnisse festhalten.
Bei Änderungen an Kupplungen, Wellen, Sensoren oder Filtereinstellungen sollten die für die Vergleichbarkeit relevanten Prüfungen erneut durchgeführt werden.
21. Typische Fehlerbilder und gezielte Diagnose
Auffällige Drehmomentschwingungen können mechanische, elektrische oder auswertungsbedingte Ursachen besitzen.
Die Diagnose sollte daher die vollständige Messkette berücksichtigen.
| Fehlerbild | Mögliche Ursache | Geeignete Diagnose |
|---|---|---|
| Drehmomentmittelwert stabil, aber auffällige Geräusche oder Vibrationen | Torsionsschwingungen werden durch Mittelung verdeckt | Ausreichend schnell erfasstes Drehmoment-Zeitsignal und Frequenzspektrum prüfen |
| Hohe Drehmomentspitzen werden nicht angezeigt | Zu geringe Bandbreite, zu starke Filterung oder unzureichende Abtastrate | Sensorfrequenzgang, Filter, Abtastrate und Spitzenwerterfassung untersuchen |
| Unplausible niedrige Frequenz im FFT-Spektrum | Aliasing durch unzureichende analoge Bandbegrenzung | Anti-Aliasing-Filter und Eingangsfrequenzbereich prüfen |
| Schwingungsamplitude ändert sich nach Umstellung des Filters | Frequenzabhängige Dämpfung | Amplitudengang und Grenzfrequenz des Filters kontrollieren |
| Drehmomentspitzen treten nur bei bestimmten Drehzahlen auf | Drehzahlabhängige Anregung oder Torsionsresonanz | Drehzahlordnung und mögliche Eigenfrequenzen untersuchen |
| Neue Eigenfrequenz nach Prüfstandsumbau | Geänderte Torsionssteifigkeit oder Massenträgheit | Mechanisches Modell und Kupplungskonfiguration vergleichen |
| Drehmomentsignal zeigt periodisches Rauschen | Elektrische Störung oder Übertragungseinfluss | Signalführung, Schleifringzustand und Störfrequenzen prüfen |
| Drehmoment und Drehzahl passen zeitlich nicht zusammen | Unterschiedliche Filterverzögerungen oder fehlende Synchronisation | Zeitstempel und Phasenverhalten der Messkanäle kontrollieren |
| Sensor zeigt nach Überlast einen anderen Nullpunkt | Mögliche mechanische Veränderung oder Messkettenfehler | Mechanischen Zustand und As-Found-Kalibrierung prüfen |
| Gemessene Schwingbreite sehr groß, Mittelwert unauffällig | Ausgeprägte dynamische Wechselbelastung | Spitze-Spitze-Wert mit den zulässigen dynamischen Sensorgrenzen vergleichen |
| Messung bei niedriger Drehzahl plausibel, bei hoher Drehzahl unplausibel | Ungeeignete dynamische Signalübertragung oder mechanische Anregung | Bandbreite, Drehzahlgrenzen und mechanische Schwingungen untersuchen |
| Signal wird bei hohen Drehmomenten abgeschnitten | Übersteuerung oder Begrenzung eines Ausgangs- beziehungsweise Eingangskanals | Skalierung, Messbereich und elektrisches Clipping prüfen |
| FFT-Spitze verändert sich mit der Aufzeichnungsdauer | Unterschiedliche Frequenzbin-Breite oder nichtstationärer Betrieb | Messdauer, Fensterfunktion und Betriebszustand vergleichen |
| Verschiedene Drehmomentsensoren liefern unterschiedliche Spitzenwerte | Unterschiedlicher Amplitudengang, Filterung oder Einbau | Vollständige Messketten und mechanische Messpositionen vergleichen |
Die aufgeführten Ursachen sind mögliche Diagnoseansätze und keine eindeutigen Fehlernachweise.
Bei mechanisch kritischen Schwingungszuständen müssen die Prüfungen nach dem freigegebenen Sicherheitsverfahren durchgeführt werden.
22. Passende ICS-Produkte für Drehmoment- und Schwingungsmessungen
ICS Schneider Messtechnik bietet unterschiedliche Sensoren und Messgeräte zur Erfassung mechanischer Größen an.
Für die Untersuchung von Torsionsschwingungen müssen Drehmomentaufnehmer, Drehzahlsensor und Datenerfassung aufeinander abgestimmt werden.
Die auf der ICS-Website angegebenen statischen Genauigkeiten, Drehzahlgrenzen und Abtastraten reichen dabei nicht automatisch aus, um die dynamische Eignung einer vollständigen Messkette nachzuweisen.
22.1 HySense TQ100 – Rotierender Drehmomentsensor mit Richtungserkennung
Der HySense TQ100 ist ein rotierender Drehmomentsensor mit integrierter Richtungserkennung.
Er ist für temporäre und dauerhafte Messungen an geeigneten rotierenden Wellen vorgesehen.
Die Messung erfolgt mittels Dehnungsmessstreifen. Für die Signalübertragung werden Schleifringe verwendet.
Zu den dokumentierten Eigenschaften gehören:
- Rotierender Drehmomentaufnehmer.
- DMS-Messprinzip.
- Schleifringübertragung.
- Messbereiche von 1 bis 500 Nm innerhalb der angegebenen Varianten.
- Messgenauigkeit von 0,1 % FS.
- Ausgangssignal 12 ± 8 mA ISDS.
- Integrierte Richtungserkennung.
- Elektrischer Anschluss M16 × 0,75, 6-polig.
- Umgebungstemperatur -10 bis +60 °C.
- Schutzart IP50.
- Mechanischer Wellenanschluss mit Passfedern.
Der TQ100 kann für die Erfassung konstanter und wechselnder Drehmomente, beispielsweise an Getrieben, Lagern und rotierenden Antrieben, eingesetzt werden.
Für eine Torsionsschwingungsanalyse muss jedoch die dynamische Übertragungsbandbreite der konkreten Konfiguration geprüft werden.
Auch das ISDS-Ausgangssignal muss zur verwendeten Messwerterfassung passen.
Aus der statischen Genauigkeitsangabe von 0,1 % FS lässt sich keine maximale nutzbare Schwingungsfrequenz ableiten.
Weitere Informationen: HySense TQ100 bei ICS Schneider Messtechnik
22.2 HySense TQ110 – Rotierender Drehmomentsensor mit Schleifring
Der HySense TQ110 ist ein rotierender Drehmomentsensor mit Schleifringübertragung und zylindrischen Wellenanschlüssen mit Passfedern.
Er ist für industrielle Drehmomentmessungen an rotierenden Antriebssträngen konzipiert.
Zu den dokumentierten Eigenschaften gehören:
- Rotierender Drehmomentaufnehmer mit Schleifringen.
- Ausgangssignal 4 bis 20 mA.
- Dreileiter-Signalanschluss.
- Versorgungsspannung von 8 bis 24 VDC.
- Fehlergrenze von 0,1 % vom Endwert.
- Reproduzierbarkeit von ±0,05 %.
- Gebrauchsmoment von 120 % des Endwerts.
- Grenzmoment von 130 % des Endwerts.
- Bruchmoment von 250 % des Endwerts.
- Angegebene Schwingbreite von 70 % als Spitze-Spitze-Wert.
- Maximale Drehzahl bis 2.000 min-1 gemäß den beschriebenen technischen Daten.
- Elektrischer Anschluss über M16 × 0,75, 5-polig.
- Umgebungstemperatur -10 bis +60 °C.
- Schutzart IP50.
Für eine Anwendung mit Torsionsschwingungen ist insbesondere die spezifizierte dynamische Schwingbreite relevant.
Diese muss zusammen mit den auftretenden Drehmomentspitzen und dem vorgesehenen Drehzahlbereich bewertet werden.
Die statische Fehlergrenze darf nicht mit dem dynamischen Amplitudenfehler bei einer bestimmten Schwingungsfrequenz gleichgesetzt werden.
Auch beim TQ110 muss die nutzbare Frequenzbandbreite für den konkreten Messaufbau nachgewiesen beziehungsweise beim Hersteller geklärt werden.
Weitere Informationen: HySense TQ110 bei ICS Schneider Messtechnik
22.3 HySense RS100 – Drehzahlsensor und Frequenzsensor
Der HySense RS100 ist ein optischer Drehzahl- und Frequenzsensor mit Reflexionsmarkenerkennung.
Er verwendet eine sichtbare rote LED und erfasst geeignete Reflexionsmarkierungen auf rotierenden Bauteilen.
Zu den dokumentierten Eigenschaften gehören:
- Optische Drehzahlerfassung durch Reflexionsmarkenerkennung.
- Messprinzip auf Basis der Autokollimation.
- Ansprechzeit von 500 µs.
- Messabstand von 0 bis 500 mm mit geeigneten Standardreflektoren.
- Maximale Signalfolgefrequenz von 500 Hz.
- Elektrischer Anschluss M16 × 0,75, 6-polig.
- Umgebungstemperatur -40 bis +60 °C.
- Gehäuse aus glasfaserverstärktem Kunststoff.
Der RS100 kann als ergänzender Drehzahlsensor bei geeigneten Prüfstandsanwendungen eingesetzt werden.
Ein Drehzahlsignal ist insbesondere für die Zuordnung von Schwingungsfrequenzen zu Drehzahlordnungen interessant.
Bei der Auslegung müssen die Anzahl der Reflexionsmarken, die zu erwartende Signalfolgefrequenz und die tatsächliche Winkelauflösung berücksichtigt werden.
Eine einzelne Reflexionsmarke pro Umdrehung liefert nicht automatisch eine hochauflösende Winkelpositionsmessung innerhalb jeder Umdrehung.
Weitere Informationen: HySense RS100 bei ICS Schneider Messtechnik
22.4 Hydrotechnik MultiSystem 5070 – Mobile Mehrkanal-Messwerterfassung
Das Hydrotechnik MultiSystem 5070 ist ein mobiles Mess- und Datenerfassungssystem für unterschiedliche industrielle Messgrößen.
Es kann unter geeigneten Bedingungen zur Aufzeichnung analoger und digitaler Messsignale eingesetzt werden.
Zu den dokumentierten Eigenschaften gehören:
- Fünf Zoll großes Farbdisplay.
- Grafische Benutzeroberfläche.
- Mehrkanalige Datenerfassung.
- Bis zu 42 Mess- beziehungsweise Berechnungskanäle in geeigneten Konfigurationen.
- Abtastgeschwindigkeiten bis 10 kHz.
- Analoge Signaleingänge für verschiedene Strom- und Spannungsbereiche.
- Zusätzliche Frequenz- und Impulseingänge.
- Zwei CAN-Schnittstellen.
- Speicherung umfangreicher Messreihen mit bis zu sechs Millionen Messwerten je Messreihe.
- Triggerfunktionen für die ereignisgesteuerte Datenerfassung.
Das MultiSystem 5070 kann für zeitabhängige Messungen interessant sein, wenn die Sensor- und Signalart zur verfügbaren Eingangskonfiguration passen.
Für einen Drehmomentsensor muss insbesondere geprüft werden, ob dessen Ausgangssignal direkt unterstützt wird oder ein geeigneter Signalwandler erforderlich ist.
Die Abtastrate von bis zu 10 kHz ist kein automatischer Nachweis einer entsprechenden dynamischen Bandbreite des angeschlossenen Drehmomentsensors.
Zusätzlich müssen die Eingangsfilterung, die verfügbare Abtastrate bei der gewählten Kanalzahl und die Synchronisation mit einem Drehzahlsignal bewertet werden.
Weitere Informationen: Hydrotechnik MultiSystem 5070 bei ICS Schneider Messtechnik
22.5 Hydrotechnik MultiControl 8050 – Messbox für Prüfstände
Das Hydrotechnik MultiControl 8050 ist ein Messsystem für den Einsatz mit einem angeschlossenen PC.
Im Vergleich zu einem eigenständigen Handmessgerät steht hier die Einbindung in einen Prüfstand beziehungsweise eine rechnergestützte Messumgebung im Vordergrund.
Zu den dokumentierten Eigenschaften gehören:
- Messbox für mobile Anwendungen und Prüfstände.
- 14 Messeingänge in der beschriebenen Konfiguration.
- Zwei Highspeed-Analogeingänge mit bis zu 10 kHz.
- Weitere analoge Eingänge für geeignete Strom- und Spannungssignale.
- Frequenz- und Impulseingänge.
- Digitale Ein- und Ausgänge.
- USB- und weitere Kommunikationsschnittstellen.
- Optionale Netzwerkanbindung.
- Speicherung umfangreicher Messreihen.
- Bedienung und Auswertung über die zugehörige HYDROlink-Software.
Das MultiControl 8050 ist besonders interessant für Prüfstandsanwendungen, bei denen verschiedene Messgrößen gemeinsam erfasst und rechnergestützt ausgewertet werden sollen.
Für Torsionsschwingungsmessungen müssen die konkrete Sensoranbindung, die Eingangsbandbreite und die Filtereinstellungen geprüft werden.
Auch hier gilt, dass die maximale nominelle Abtastrate nicht automatisch die Dynamik des vollständigen Drehmomentmesssystems beschreibt.
Weitere Informationen: Hydrotechnik MultiControl 8050 bei ICS Schneider Messtechnik
22.6 Ergänzende Drehzahl- und Vibrationssensorik
Für die Untersuchung von Torsionsschwingungen kann ergänzende Sensorik sinnvoll sein.
Dazu gehören insbesondere geeignete Drehzahlsensoren zur Ordnungsanalyse und Vibrationssensoren zur Bewertung weiterer mechanischer Schwingungsformen.
Die Messgrößen müssen jedoch physikalisch unterschieden werden.
Ein Beschleunigungssensor am Lagergehäuse misst nicht unmittelbar das Drehmoment in der rotierenden Welle.
Er kann zusätzliche Hinweise auf mechanische Anregungen und Resonanzen liefern, ersetzt aber keinen geeigneten Drehmomentsensor.
Weitere Informationen: Drehzahlsensoren bei ICS Schneider Messtechnik
Weitere Informationen: Vibrationssensoren bei ICS Schneider Messtechnik
22.7 Auswahl einer geeigneten Drehmoment-Messkette
Für eine technische Anfrage sollten mindestens folgende Informationen vorliegen:
- Mittleres Betriebsdrehmoment.
- Maximal erwartete positive und negative Drehmomentspitzen.
- Erwartete Spitze-Spitze-Schwingbreite.
- Minimale und maximale Drehzahl.
- Erwartete Torsionsschwingungsfrequenzen.
- Erforderliche dynamische Bandbreite.
- Geforderte statische und dynamische Messgenauigkeit.
- Vorhandene Wellenanschlüsse und Kupplungen.
- Mechanische Fluchtungs- und Einbaubedingungen.
- Massenträgheit und Torsionssteifigkeit der relevanten Komponenten.
- Umgebungstemperatur und mechanische Belastungen.
- Gewünschte elektrische Ausgangsart.
- Vorhandener Messverstärker oder Datenlogger.
- Erforderliche Abtastrate.
- Benötigte Anti-Aliasing-Filterung.
- Gewünschte Zeit- und Frequenzauswertung.
- Notwendige Drehzahl- und Winkelsynchronisation.
- Kalibrier- und Dokumentationsanforderungen.
- Gegebenenfalls erforderliche mechanische Schutzmaßnahmen.
Auf Grundlage dieser Daten kann bewertet werden, welche Sensor- und Messwerterfassungskombination zur Anwendung passt.
Insbesondere bei hochdynamischen Torsionsschwingungen sollte die tatsächliche nutzbare Messbandbreite ausdrücklich nachgewiesen werden.
Zur Kraft-, Weg-, Drehzahl- und Drehmomentmesstechnik bei ICS Schneider Messtechnik
23. Fazit: Torsionsschwingungen nur mit abgestimmter Messkette zuverlässig beurteilen
Drehmomentsensoren sind wichtige Messgeräte zur Untersuchung rotierender Antriebe, Getriebe und industrieller Prüfstände.
Bei zeitlich veränderlichen Belastungen reicht es jedoch nicht aus, ausschließlich den mittleren Drehmomentwert zu betrachten.
Torsionsschwingungen können deutliche Wechselbelastungen verursachen, obwohl der Mittelwert nahezu konstant bleibt.
Diese Belastungen sind insbesondere für Wellen, Kupplungen, Getriebe und andere mechanische Antriebskomponenten relevant.
Eine zuverlässige Untersuchung muss deshalb die dynamischen Eigenschaften des gesamten Messsystems berücksichtigen.
Die Bandbreite des Drehmomentsensors bestimmt, welche Frequenzanteile mit ausreichender Genauigkeit übertragen werden können.
Eine hohe statische Messgenauigkeit bedeutet dabei nicht automatisch eine hohe dynamische Genauigkeit.
Auch die elektrische Signalübertragung, der Messverstärker und die nachgeschaltete Filterung beeinflussen das Ergebnis.
Besonders wichtig ist die richtige Auswahl der Abtastrate.
Das Nyquist-Kriterium beschreibt eine grundlegende theoretische Grenze. Für eine praktische dynamische Untersuchung sind zusätzliche Reserven und eine geeignete analoge Anti-Aliasing-Filterung erforderlich.
Ohne ausreichende Bandbegrenzung können hochfrequente Anteile bei der Digitalisierung als scheinbar niedrigere Frequenzen auftreten.
Dadurch können Schwingungsspektren erheblich fehlinterpretiert werden.
Ein weiteres zentrales Thema ist die Mittelwertbildung.
Ein geglätteter Drehmomentwert kann für Prozessanzeigen und bestimmte Regelungsaufgaben sinnvoll sein.
Für die Bewertung tatsächlicher Drehmomentspitzen und Schwingbreiten darf jedoch nicht ausschließlich das geglättete Signal verwendet werden.
Das Rechenbeispiel verdeutlicht dies anhand einer hypothetischen Torsionsschwingung von 180 Hz.
Bei einem mittleren Drehmoment von 120 Nm und einer Schwingungsamplitude von 35 Nm entstehen tatsächliche Extremwerte von 85 und 155 Nm.
Die Spitze-Spitze-Schwingbreite beträgt 70 Nm.
Eine idealisierte gleitende Mittelwertbildung über 20 ms reduziert die sichtbare Amplitude dieses Wechselanteils auf ungefähr 2,94 Nm.
Die tatsächliche mechanische Schwingung verschwindet dadurch nicht. Sie wird lediglich in der Auswertung weitgehend unterdrückt.
Für eine belastbare Messung sollten daher ausreichend schnell erfasste Signale gespeichert und Mittelwert, Extremwerte, Wechselanteil und Frequenzspektrum getrennt ausgewertet werden.
Zusätzlich muss der mechanische Aufbau berücksichtigt werden.
Die Eigenfrequenzen des Antriebsstrangs hängen von Torsionssteifigkeiten und Massenträgheitsmomenten ab.
Auch der Drehmomentsensor und seine Kupplungen können diese mechanischen Eigenschaften beeinflussen.
Bei ungeeigneter Auslegung können dadurch Resonanzen oder zusätzliche mechanische Belastungen entstehen.
Die zulässige dynamische Schwingbreite des Drehmomentaufnehmers muss deshalb gesondert von seinem Nennmoment und seinen Überlastgrenzen betrachtet werden.
Für die Kalibrierung ist zudem zwischen statischer Messgenauigkeit und dynamischem Übertragungsverhalten zu unterscheiden.
Eine statische Drehmomentkalibrierung nach DIN 51309 weist nicht automatisch die dynamische Bandbreite der gesamten Messkette nach.
Bei anspruchsvollen Anwendungen kann eine zusätzliche dynamische Untersuchung notwendig sein.
Mit geeigneten Drehmomentaufnehmern wie den HySense-TQ100- und TQ110-Baureihen sowie passender Drehzahl- und Messwerterfassungstechnik lassen sich entsprechende industrielle Messaufgaben realisieren, sofern die konkrete dynamische Eignung nachgewiesen wird.
Die entscheidende Erkenntnis lautet: Bei Torsionsschwingungen ist nicht allein entscheidend, wie genau ein Drehmomentsensor einen konstanten Wert misst. Entscheidend ist, ob der gesamte mechanische und elektrische Messaufbau die relevanten zeitabhängigen Drehmomente unverfälscht genug erfasst. Nur eine abgestimmte Kombination aus Sensorbandbreite, Abtastrate, Anti-Aliasing, geeigneter Mittelwertbildung, mechanischer Auslegung und nachvollziehbarer Kalibrierung ermöglicht belastbare Aussagen über Drehmomentspitzen und Schwingungsbelastungen.
24. Häufig gestellte Fragen zur Drehmomentmessung bei Torsionsschwingungen
24.1 Was sind Torsionsschwingungen bei einem Drehmomentsensor?
Torsionsschwingungen sind zeitabhängige Verdrehbewegungen und Wechselbelastungen innerhalb eines Antriebsstrangs. Sie können dazu führen, dass das übertragene Drehmoment um einen Mittelwert schwankt. Ein Drehmomentsensor muss deshalb ausreichend schnell sein, wenn die tatsächlichen Schwingungsamplituden und Frequenzen erfasst werden sollen.
24.2 Warum zeigt mein Drehmomentsensor einen stabilen Mittelwert trotz starker Schwingungen?
Eine mögliche Ursache ist die Mittelwertbildung. Wenn ein periodischer Drehmomentwechselanteil über mehrere Schwingungsperioden gemittelt wird, kann sich sein Durchschnitt nahezu zu null ergeben. Die tatsächlichen Drehmomentspitzen bleiben mechanisch bestehen, werden aber in der Anzeige weitgehend unterdrückt. Für die Untersuchung muss deshalb ein geeignetes dynamisches Signal erfasst werden.
24.3 Welche Bandbreite benötigt ein Drehmomentsensor für Torsionsschwingungen?
Die erforderliche Bandbreite hängt von der höchsten interessierenden Schwingungsfrequenz und der zulässigen dynamischen Messabweichung ab. Der gesamte Signalweg muss geeignet sein, einschließlich Sensor, Signalübertragung, Messverstärker und Filterung. Eine allgemeine Mindestbandbreite lässt sich nicht für sämtliche Torsionsschwingungsanwendungen festlegen.
24.4 Reicht eine Abtastrate von 1 kHz für eine Torsionsschwingung mit 180 Hz?
Eine Abtastrate von 1 kHz erfüllt für ein entsprechend bandbegrenztes 180-Hz-Sinussignal grundsätzlich das theoretische Nyquist-Kriterium. Mit ungefähr 5,6 Abtastwerten pro Periode ist die zeitliche Darstellung jedoch begrenzt. Für genaue Spitzenwerterfassung und anspruchsvolle dynamische Analysen kann eine höhere Abtastrate sinnvoll sein. Auch eine geeignete analoge Anti-Aliasing-Filterung bleibt notwendig.
24.5 Wie berechnet man die erforderliche Abtastrate?
Die theoretische Mindestbedingung ergibt sich aus dem Abtasttheorem. Die Abtastrate muss bei entsprechend bandbegrenzten Signalen größer als das Doppelte der höchsten relevanten Frequenz sein. In der Praxis werden zusätzliche Reserven benötigt, unter anderem für die Darstellung der Kurvenform und reale Filterübergänge. Die konkrete Auswahl hängt vom Messziel ab.
24.6 Was ist Aliasing bei der Drehmomentmessung?
Aliasing entsteht, wenn Frequenzanteile oberhalb der Nyquist-Frequenz vor der Abtastung nicht ausreichend unterdrückt werden. Diese können im digitalisierten Signal scheinbar bei niedrigeren Frequenzen erscheinen. Beispielsweise kann ein unzureichend gefilterter Anteil mit 1.820 Hz bei 2.000 Hz Abtastrate als 180-Hz-Anteil erscheinen.
24.7 Warum benötigt die Drehmomentmessung ein Anti-Aliasing-Filter?
Ein Anti-Aliasing-Filter soll Frequenzanteile oberhalb des für die Abtastung zulässigen Bereichs ausreichend unterdrücken. Es muss vor der Digitalisierung wirksam sein. Ohne geeignete analoge Bandbegrenzung können scheinbare Frequenzen entstehen, die später durch ein digitales Filter nicht zuverlässig korrigiert werden können.
24.8 Was ist der Unterschied zwischen Drehmomentmittelwert und Drehmomentspitze?
Der Drehmomentmittelwert beschreibt die durchschnittliche Belastung während eines Zeitintervalls. Die Drehmomentspitze beschreibt dagegen den höchsten erfassten Momentanwert. Bei einer periodischen Torsionsschwingung können beide Größen stark voneinander abweichen. Für die mechanische Belastungsbewertung ist deshalb häufig zusätzlich der Spitzenwert beziehungsweise die Schwingbreite erforderlich.
24.9 Was bedeutet Spitze-Spitze-Schwingbreite beim Drehmomentsensor?
Die Spitze-Spitze-Schwingbreite beschreibt die Differenz zwischen maximalem und minimalem Drehmoment. Bei einer sinusförmigen Schwingung mit 35 Nm Amplitude beträgt sie 70 Nm. Sie ist von der Schwingungsamplitude und vom mittleren Drehmoment zu unterscheiden. Hersteller können hierfür gesonderte zulässige mechanische Grenzen angeben.
24.10 Wie berechnet man den Effektivwert einer Drehmomentschwingung?
Bei einem reinen sinusförmigen Wechselanteil ergibt sich dessen Effektivwert aus der Amplitude geteilt durch die Quadratwurzel aus zwei. Für eine Amplitude von 35 Nm beträgt der Effektivwert ungefähr 24,75 Nm. Bei einem überlagerten konstanten Drehmoment muss zwischen dem Effektivwert des Wechselanteils und dem des Gesamtsignals unterschieden werden.
24.11 Kann eine starke Mittelwertbildung Torsionsschwingungen vollständig verbergen?
Ja, bestimmte periodische Wechselanteile können durch Mittelwertbildung sehr stark unterdrückt werden oder bei passenden Mittelungsintervallen im idealisierten Modell vollständig verschwinden. Das tatsächliche mechanische Drehmoment ändert sich dadurch nicht. Für eine dynamische Bewertung sollte das ausreichend schnell erfasste Signal deshalb vor einer starken Mittelwertbildung gespeichert werden.
24.12 Warum können Torsionsschwingungen nur bei bestimmten Drehzahlen auftreten?
Viele mechanische und elektromagnetische Anregungsfrequenzen hängen von der Drehzahl ab. Wenn eine solche Anregungsfrequenz in die Nähe einer Torsionseigenfrequenz gelangt, kann eine deutliche Resonanzüberhöhung entstehen. Ob eine solche Resonanz vorliegt, muss anhand der mechanischen Eigenschaften und geeigneter Messungen untersucht werden.
24.13 Was beeinflusst die Torsionseigenfrequenz eines Antriebsstrangs?
Die Torsionseigenfrequenzen werden unter anderem durch die Massenträgheitsmomente von Motor, Last und weiteren rotierenden Komponenten sowie durch die Torsionssteifigkeiten der Wellen und Kupplungen bestimmt. Auch der Einbau eines zusätzlichen Drehmomentsensors kann diese Eigenschaften verändern.
24.14 Kann ein Drehmomentsensor selbst die Torsionsschwingung verändern?
Ja. Ein rotierender Drehmomentsensor besitzt eine eigene Torsionssteifigkeit und Massenträgheit. Wird er in einen Antriebsstrang eingebaut, kann dies die mechanischen Eigenfrequenzen und das dynamische Verhalten beeinflussen. Besonders bei anspruchsvollen Prüfständen muss der Sensor deshalb im mechanischen Modell berücksichtigt werden.
24.15 Ist eine statische Kalibrierung für dynamische Drehmomentmessungen ausreichend?
Eine statische Kalibrierung überprüft das Messverhalten unter den entsprechenden quasistatischen Prüfbedingungen. Sie weist jedoch nicht automatisch nach, dass schnelle Drehmomentschwingungen mit richtigem Amplituden- und Phasengang gemessen werden. Für entsprechende Anforderungen kann eine zusätzliche dynamische Untersuchung notwendig sein.
24.16 Welchen Einfluss haben Schleifringe auf die Drehmomentmessung?
Schleifringe übertragen elektrische Signale von rotierenden zu stationären Komponenten. Ihre Konstruktion, ihr Zustand und ihre elektrische Übertragungscharakteristik können die Messqualität beeinflussen. Bei dynamischen Anwendungen müssen deshalb auch die elektrischen Eigenschaften der Schleifringübertragung und der nachgeschalteten Signalverarbeitung berücksichtigt werden.
24.17 Welches Messgerät eignet sich zur Aufzeichnung von Torsionsschwingungen?
Geeignet ist ein Messsystem, dessen Eingänge, Abtastrate, Filterung und Signalverarbeitung zur konkreten Drehmomentsensor-Ausführung passen. Bei ICS stehen beispielsweise das Hydrotechnik MultiSystem 5070 und das MultiControl 8050 für geeignete mehrkanalige Messaufgaben zur Verfügung. Die Kompatibilität zum Sensorsignal und die nutzbare dynamische Gesamtbandbreite müssen für die konkrete Konfiguration geprüft werden.
24.18 Welcher Drehmomentsensor eignet sich für einen industriellen Prüfstand mit Torsionsschwingungen?
Bei ICS sind unter anderem die rotierenden Drehmomentsensoren HySense TQ100 und TQ110 verfügbar. Die Auswahl richtet sich nach Nennmoment, maximalem Drehmoment, Schwingbreite, Drehzahl, mechanischen Anschlüssen und elektrischer Signalart. Für eine quantitative Torsionsschwingungsanalyse muss zusätzlich die dynamische Bandbreite der vollständigen Messkette bekannt sein. Eine hohe statische Genauigkeit allein genügt nicht als Auswahlkriterium.